
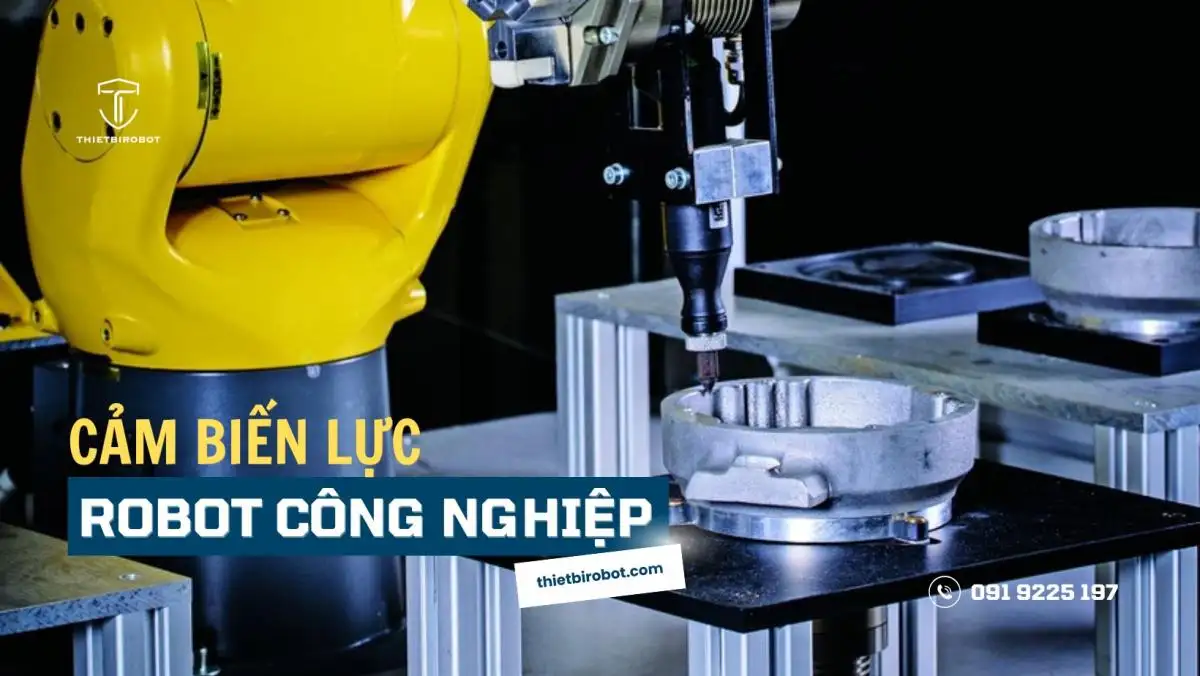
Cảm biến lực robot là thiết bị dùng để đo lực và ghi lại kết quả một cách chính xác nhất, đóng vai trò như nhịp cầu nối quan trọng giữa các tác động vật lý và dữ liệu số hóa trong hệ thống tự động hóa. Trong bối cảnh công nghiệp hiện đại, việc hiểu rõ các thiết bị đo lường này không chỉ giúp tối ưu hóa quy trình sản xuất mà còn đảm bảo an toàn tuyệt đối cho vận hành máy móc.
1. Định nghĩa và khái niệm của cảm biến lực robot
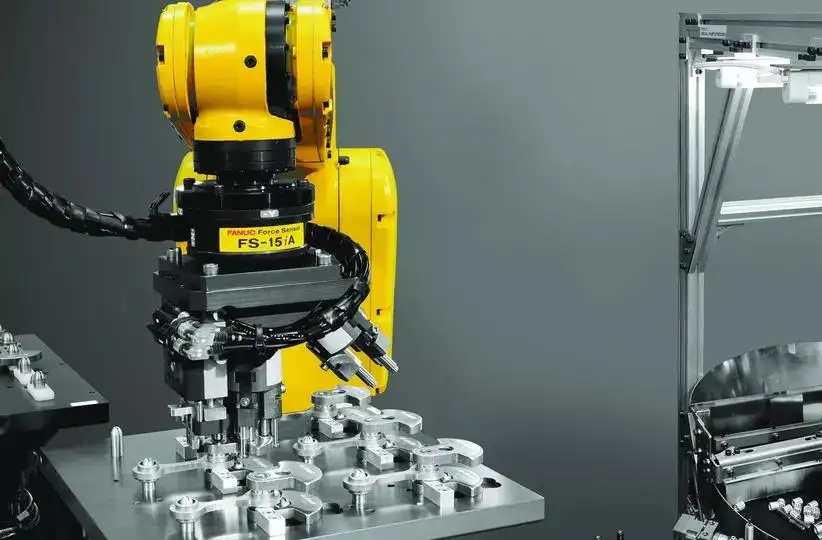
Cảm biến lực, hay còn gọi là Force sensor, được định nghĩa là một bộ chuyển đổi có chức năng chuyển đổi tải cơ học đầu vào thành tín hiệu điện đầu ra. Các tải cơ học này có thể là trọng lượng, lực căng, lực kéo, lực nén hoặc áp suất.
Trong hệ thống điều khiển, cảm biến lực robot thường được gọi là bộ chuyển đổi lực. Tùy thuộc vào nhu cầu sử dụng về kích thước, hình dạng và dung lượng tải mà người ta lựa chọn loại cảm biến phù hợp. Bản chất của thiết bị này là giúp hệ thống “cảm nhận” được cường độ của lực tác động thông qua các thông số điện tử.
2. Nguyên lý hoạt động dựa trên máy đo biến dạng
Sức mạnh thực sự của cảm biến lực robot nằm ở một số linh kiện siêu nhỏ nhưng vô cùng nhạy bén: máy đo biến dạng (Strain gauge).
2.1. Cấu tạo của Strain Gauge
Strain gauge thực chất là một cảm biến có điện trở thay đổi linh hoạt tùy theo lực tác dụng lên nó. Về mặt vật lý, nó cấu tạo từ các dây dẫn điện cực mảnh được gắn chặt vào một màng phim mỏng theo hình zic zắc. Hình dạng này giúp tăng tối đa sự thay đổi điện trở khi màng phim bị biến dạng.
2.2. Cơ chế biến đổi điện trở
Nguyên lý này hoạt động dựa trên sự thay đổi hình học của vật liệu dẫn điện:
- Khi bị kéo giãn: Màng phim và các dây dẫn bên trong sẽ dài ra và tiết diện bị thu hẹp lại. Theo định luật vật lý về điện trở, việc dây dẫn dài ra và nhỏ đi sẽ làm cho điện trở của nó tăng lên.
- Khi bị nén lại: Các dây dẫn bị co ngắn lại và tiết diện tăng lên, dẫn đến điện trở kháng của máy đo biến dạng giảm đi đáng kể.
2.3. Sự kết hợp giữa Strain Gauge và Thân cảm biến
Thân của một bộ cảm biến lực robot (thường gọi là flexure) được làm bằng các hợp kim chất lượng cao như nhôm hoặc thép không gỉ cường độ cao. Thân kim loại này đóng vai trò như một chiếc “lò xo” đàn hồi cực kỳ chính xác. Khi có lực tác động, thân kim loại sẽ biến dạng siêu nhỏ (thường chỉ vài micrômet). Các Strain gauge được dán chặt vào thân kim loại này cũng sẽ bị biến dạng theo, từ đó tạo ra sự thay đổi điện áp tỷ lệ thuận với lực tác động thực tế.
3. Quá trình xử lí tín hiệu và vai trò của mạch điện
Tín hiệu điện tạo ra từ sự biến dạng của Strain gauge là tín hiệu tương tự (analog) và có cường độ rất yếu. Để robot có thể hiểu và xử lý dữ liệu này, cần có một quy trình xử lý tín hiệu nghiêm ngặt.
3.1. Thiết kế mạch cầu điện trở
Trong thiết kế mạch điện của cảm biến lực robot, người ta thường sử dụng cấu trúc mạch cầu điện trở. Điện áp kích thích ổn định được cấp vào mạch cầu qua hai góc đối diện, và tín hiệu điện áp đầu ra sẽ được đo ở hai góc còn lại.
- Ở trạng thái cân bằng (không tải): Khi không có lực, các điện trở trong mạch được cân chỉnh để điện áp đầu ra bằng 0.
- Ở trạng thái có tải: Bất kỳ sự co giãn nào của Strain gauge cũng làm mất cân bằng mạch cầu, sinh ra một tín hiệu điện áp (thường tính bằng milivôn – mV).
3.2. Vai trò của bộ khuếch đại (Signal Conditioner)
Vì tín hiệu đầu ra có cường độ rất thấp (thường chỉ từ 1mV đến 3mV cho mỗi vôn điện áp kích thích), nó không thể truyền đi xa hoặc làm việc trực tiếp với các thiết bị như PLC hay máy tính. Do đó, bộ khuếch đại tín hiệu cảm biến là một thành phần không thể thiếu với các nhiệm vụ:
- Cung cấp điện áp kích thích: Đảm bảo nguồn cấp cho mạch cảm biến luôn ổn định để kết quả đo không bị sai lệch.
- Lọc nhiễu: Loại bỏ các nhiễu điện từ từ môi trường công nghiệp xung quanh để dữ liệu đạt độ trung thực cao nhất.
- Khuếch đại: Nâng mức điện áp từ mV lên các chuẩn công nghiệp như 0-10V hoặc 4-20mA.
- Hiệu chỉnh tuyến tính: Đảm bảo kết quả hiển thị trên màn hình tỷ lệ thuận hoàn hảo với lực Newton thực tế đang tác động.
4. Độ chính xác và các ưu điểm nổi bật
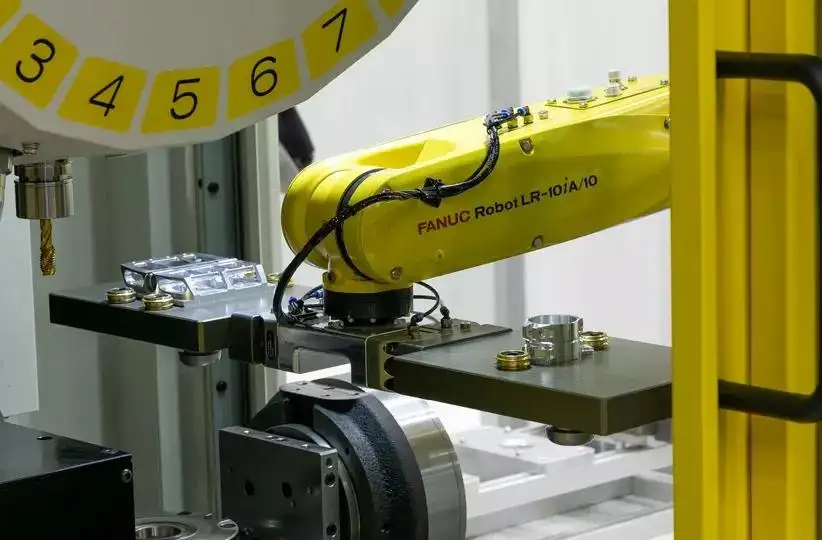
Độ chính xác là lượng lực nhỏ nhất làm thay đổi điện áp đầu ra một cách tuyến tính và có thể lặp lại. Một chiếc cảm biến lực robot có độ chính xác cao giúp nắm bắt những biến thể lực nhỏ nhất, đặc biệt quan trọng trong robot phẫu thuật hay hàng không vũ trụ. Sử dụng máy đo biến dạng lá kim loại mang lại nhiều ưu điểm:
- Độ bền bỉ: Cấu trúc thép không gỉ hoặc nhôm giúp duy trì hiệu suất trong môi trường khắc nghiệt.
- Tuổi thọ cao: Chịu được hàng tỷ chu kỳ làm việc mà không giảm độ chính xác.
- Độ tin cậy: Ít bị ảnh hưởng bởi sự thay đổi nhiệt độ đột ngột (-40°C đến 150°C).
- Dải đo cực rộng: Đo lường từ mức lực nhỏ 10 N đến mức khổng lồ 600.000 N.
5. Tổng hợp các dạng biến lực chuyên dụng
Dựa vào cách thức mà lực tác động lên thiết bị, cảm biến lực robot được phân loại thành nhiều dạng chuyên dụng để tối ưu hóa hiệu suất lắp đặt:
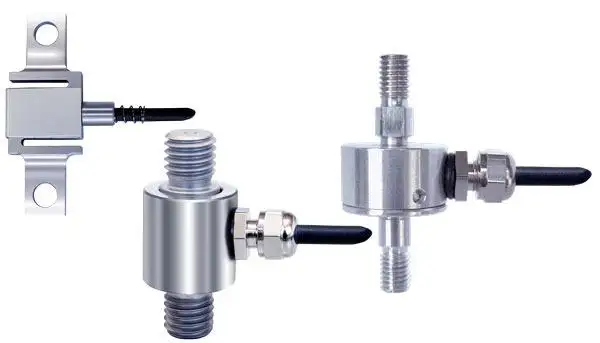
- Cảm biến đo lực kéo (Tension Force Sensor): Có thiết kế rất mạnh mẽ với các đầu ren ngoài để kết nối. Loại này chuyên dùng để giám sát lực căng của dây cáp, dây thừng, lò xo hoặc các bộ căng đai trong động cơ.
- Cảm biến đo lực nén (Compression Force Sensor): Thường có hình dạng đĩa bẹt hoặc trụ thấp (cấu hình thấp) để phù hợp với không gian hẹp. Chúng được ứng dụng rộng rãi trong các quy trình dập kim loại, tán đinh hoặc kiểm tra lực nhấn khi lắp ghép linh kiện.
- Cảm biến kéo và nén kết hợp: Đây là giải pháp “2 trong 1” vô cùng linh hoạt, cho phép đo cả hai chiều lực (kéo giãn và ép nén) trên cùng một trục. Đây là “linh hồn” của các máy kiểm tra vật liệu vạn năng.
- Dòng cảm biến đặc biệt khác: Bao gồm cảm biến đa thành phần (đo lực trên 3 trục X, Y, Z), cảm biến ứng suất, cảm biến áp điện (chuyên đo lực thay đổi nhanh) hoặc cảm biến quang học dành cho môi trường có độ nhiễu điện từ cực cao.
6. Ứng dụng thực tế và tiêu chí lựa chọn cảm biến lực
Cảm biến lực robot đã và đang thay đổi hoàn toàn cách thức máy móc vận hành trong đời sống và sản xuất:
- Trong y tế: Tích hợp trong máy đo huyết áp, robot phẫu thuật giúp bác sĩ cảm nhận được lực tác động lên mô mềm.
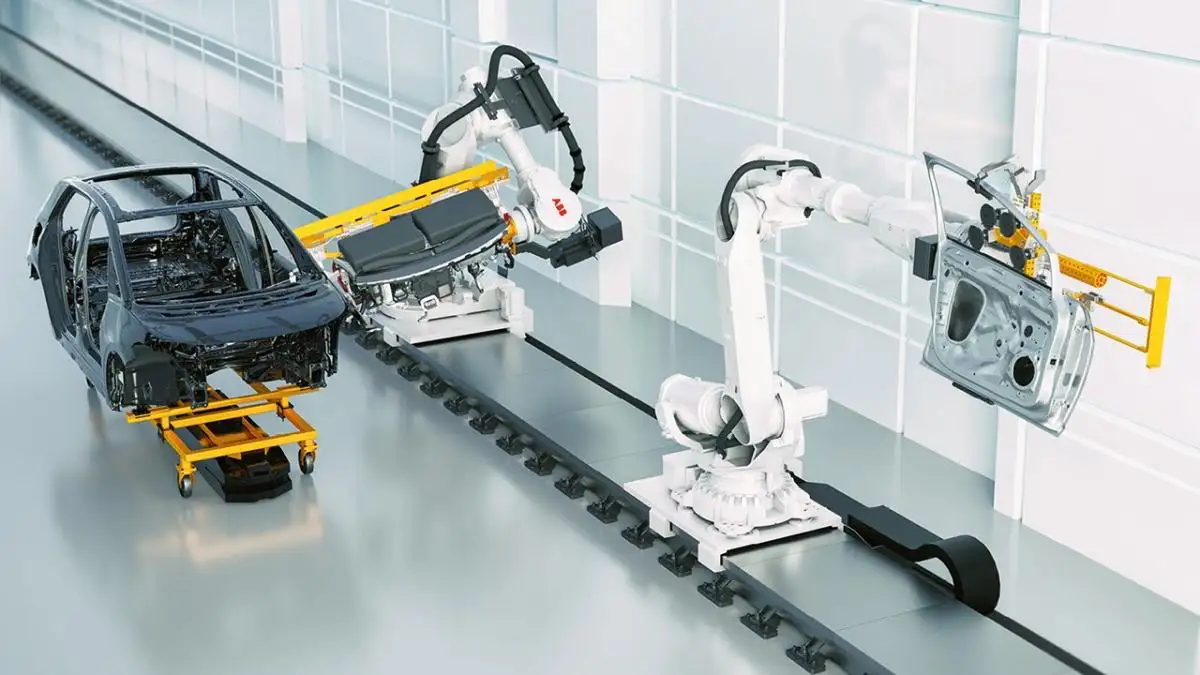
- Trong ngành ô tô: Kiểm soát lực bung của túi khí, lực đóng cửa xe hoặc kiểm tra độ bền các nút bấm trên bảng điều khiển.
- Trong điện tử: Giám sát lực nhấn khi lắp đặt màn hình cảm ứng, kiểm tra độ nhạy của phím bấm điện thoại.
- Trong sản xuất công nghiệp: Giám sát quá trình ép tán đinh, đóng gói sản phẩm và kiểm tra tải trọng trong kho bãi.
Kết Luận
Tóm lại, cảm biến lực robot là thành phần then chốt giúp chuyển đổi các tác động cơ học thành dữ liệu số chính xác, đảm bảo hiệu suất và an toàn cho hệ thống tự động hóa. Việc nắm vững nguyên lý hoạt động và phân loại thiết bị sẽ giúp doanh nghiệp lựa chọn giải pháp đo lường tối ưu trong sản xuất công nghiệp hiện đại.
Thiết bị robot là kênh phân phối trực tuyến các bộ phận, thiết bị robot mới hoặc đã qua sử dụng, dầu mỡ robot và các linh kiện cơ khí. Tại đây, chúng tôi tự hào cung cấp khối lượng lớn vật tư từ các thương hiệu và nhà cung cấp lớn, bao gồm: FANUC, ABB, Kuka, Yaskawa, Mitsubishi, Staubli, Hyundai, CKD, v.v.
Liên hệ ngay để được Thiết bị robot tư vấn trực tiếp:
Đường dây nóng: 091 9225 197
Địa chỉ: 97/2 Kha Vạn Cân, phường Hiệp Bình, TP.HCM
=============
Facebook: Linh kiện robot.