
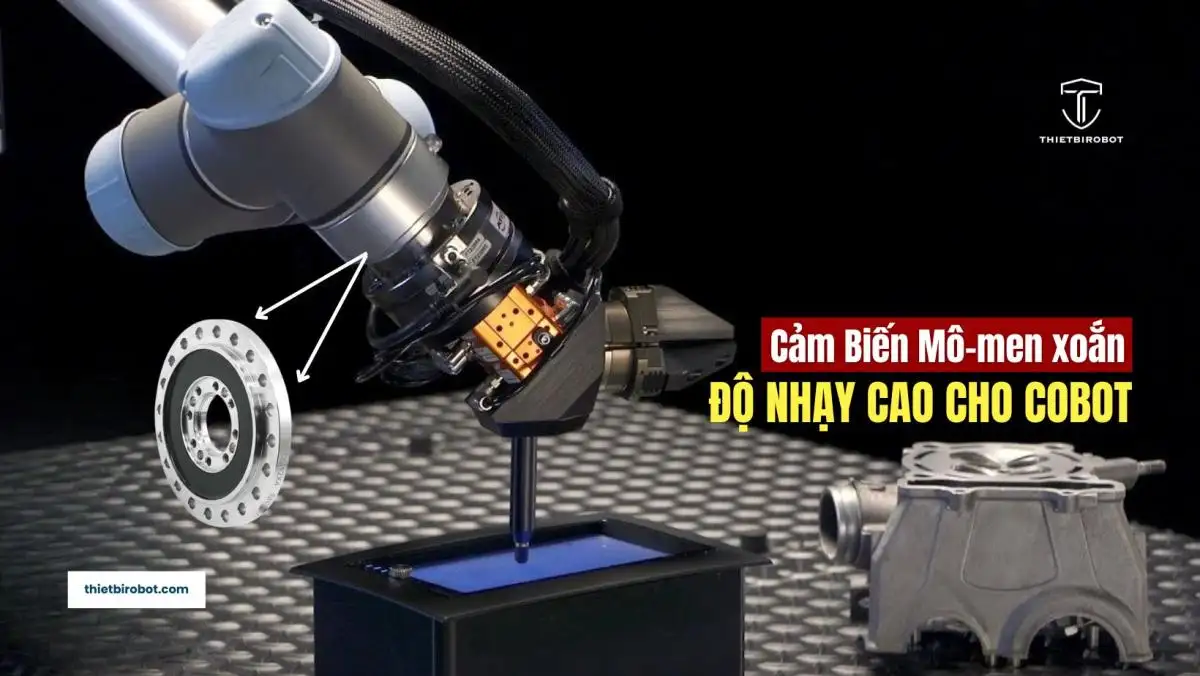
Cảm biến mô-men xoắn độ nhạy cao chính là yếu tố cốt lõi giúp robot cộng tác (cobot) thế hệ mới vận hành an toàn và đạt độ chính xác tuyệt đối trong các tác vụ lắp ráp tinh vi. Trong môi trường sản xuất linh kiện điện tử, một sai lệch lực chỉ vài phần mười Newton có thể làm hỏng ngay lập tức các đầu nối hoặc chốt nhựa siêu nhỏ.
Đây là nơi các phương pháp cảm biến truyền thống lộ rõ yếu điểm và công nghệ cảm nhận lực trực tiếp bắt đầu cuộc cách mạng của mình.
1. Sự bế tắc của các phương pháp cảm biến truyền thống
Trong nhiều năm, các robot cộng tác có tải trọng nhỏ thường dựa vào việc ước lượng dòng điện động cơ hoặc sử dụng cảm biến lực-mô-men xoắn độ phân giải thấp được gắn ở đầu cánh tay robot. Phương pháp này hoạt động ổn đối với các nhiệm vụ thô sơ như bốc xếp đơn giản. Tuy nhiên, nó gặp khó khăn nghiêm trọng khi:
- Lực tác động quá nhỏ (dưới 1N).
- Hướng lực thay đổi nhanh và liên tục.
- Độ linh hoạt và tính tuân thủ (compliance) quan trọng hơn tốc độ.
Chúng ta đã từng chứng kiến các robot cộng tác do dự trong quá trình lắp đặt, rung lắc khi đánh bóng hoặc phản ứng thái quá với các “va chạm ảo” do tín hiệu nhiễu gây ra. Cảm biến mô-men xoắn độ nhạy cao đã thay đổi hoàn toàn cục diện đó. Bằng cách đo mô-men xoắn trực tiếp tại khớp hoặc với độ phân giải cực cao tại cổ tay, các cảm biến này mở khóa phản hồi lực thực sự cho các robot có tải trọng dưới 5 kg (11 lb).
Chúng ta đang nói đến độ nhạy xuống đến 0,05 N hoặc 0,002 Nm. Đây không phải là điều xa xỉ; đó là sự khác biệt giữa một hệ thống tự động hóa chỉ trông đẹp mắt trong bản demo và một hệ thống hoạt động ổn định ba ca mỗi ngày trên dây chuyền sản xuất thực tế.
2. Giải mã công nghệ cảm biến mô-men xoắn độ nhạy cao
Không phải tất cả các cảm biến trên thị trường đều xứng đáng với nhãn “độ nhạy cao”, đặc biệt là trong các ứng dụng robot cộng tác. Đối với hệ thống tải trọng nhỏ, sự khác biệt giữa dữ liệu hữu ích và nhiễu là vô cùng mong manh. Về mặt kỹ thuật, các cảm biến này thường cho độ phân giải tốt hơn từ 3 đến 5 lần so với các cảm biến công nghiệp tiêu chuẩn.
2.1. Nguyên lý cảm biến và thiết kế cơ khí
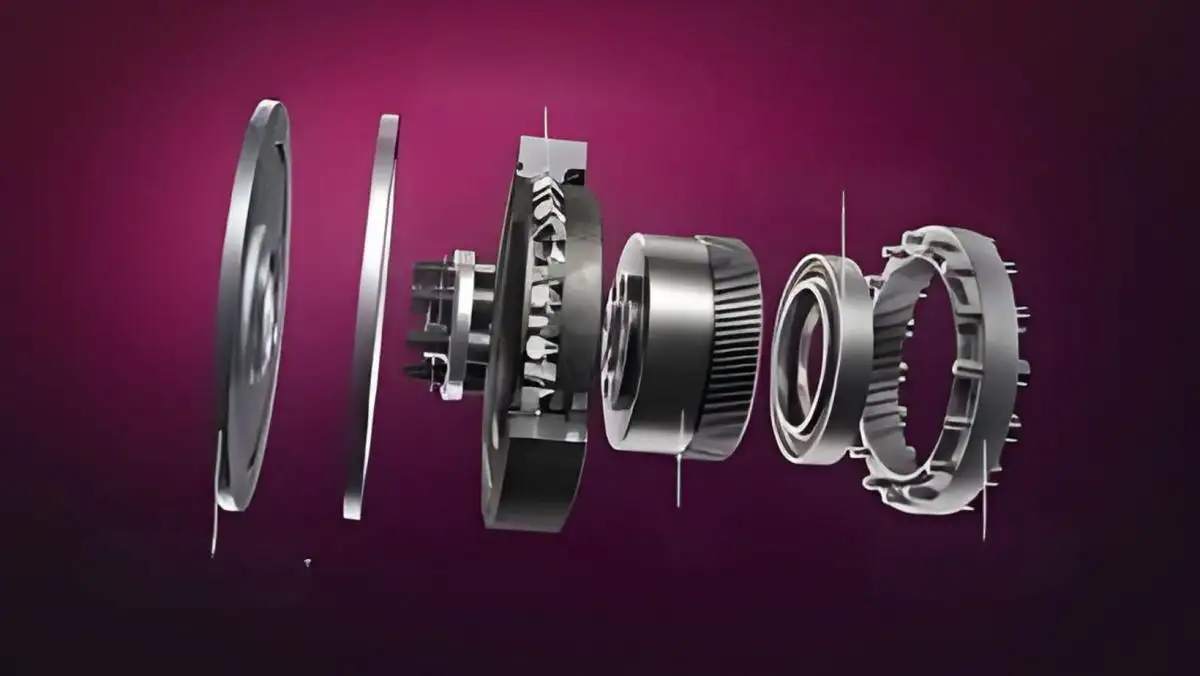
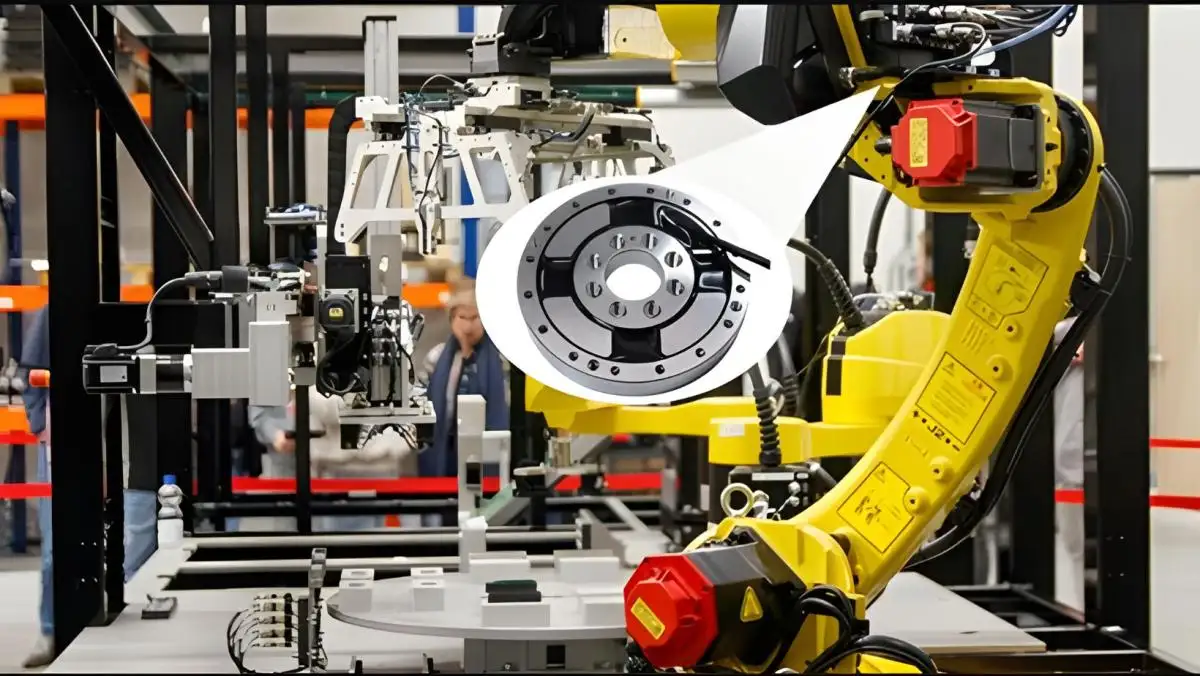
Thiết kế dựa trên đo biến dạng (strain gauge) vẫn chiếm ưu thế nhờ độ tuyến tính tuyệt vời và khả năng xử lý tín hiệu hoàn thiện. Các thiết kế tối ưu thường sử dụng khớp uốn (flexures) với hình dạng đồng hồ cát hoặc nan hoa. Cấu trúc này giúp tập trung biến dạng tại vị trí gắn cảm biến trong khi vẫn giữ cho cấu trúc cứng vững theo các hướng không mong muốn.
2.2. Tích hợp khớp nối và điện tử
Các thiết kế độ nhạy cao thường có cấu hình thấp (low-profile) và hình vòng, cho phép tích hợp trực tiếp vào hộp số sóng hài (harmonic drive). Việc giảm thiểu khoảng cách giữa cảm biến và đường truyền mô-men xoắn giúp loại bỏ độ rơ cơ học, từ đó mang lại tín hiệu sạch hơn.
Về mặt điện tử, tốc độ lấy mẫu 2000 Hz trở lên hiện nay là tiêu chuẩn bắt buộc. Cobot tải trọng nhỏ di chuyển rất nhanh so với khối lượng của chúng. Nếu cảm biến bị trễ, vòng điều khiển sẽ luôn cảm thấy “mềm” hoặc không ổn định, dẫn đến sai số trong các tác vụ lắp ráp tinh vi.
3. Nâng tầm an toàn cho robot cộng tác
An toàn là linh hồn của robot cộng tác, và khả năng này thể hiện rõ nhất qua cảm biến mô-men xoắn. Hầu hết cobot dựa vào giới hạn lực để đáp ứng các tiêu chuẩn an toàn, nhưng thách thức với robot tải trọng nhỏ là lực va chạm ban đầu rất thấp. Một va chạm có thể gây hư hỏng linh kiện trước khi bộ điều khiển kịp nhận ra nếu độ phân giải cảm biến thấp.
Cảm biến mô-men xoắn độ nhạy cao cho phép giám sát lực ở cấp độ khớp thực sự. Thay vì suy luận va chạm từ dòng điện động cơ đầy nhiễu, bộ điều khiển trực tiếp nhận biết các xung mô-men xoắn. Điều này mang lại hai lợi ích lớn:
- Giảm cảnh báo sai: Robot có thể phân biệt giữa lực tiếp xúc dự kiến (khi đang mài hoặc đánh bóng) và một vật cản bất ngờ (như bàn tay người).
- Chuyển động linh hoạt: Giúp các vòng điều khiển trở kháng (impedance control) hoạt động chặt chẽ hơn mà không bị dao động, đặc biệt quan trọng trong các tác vụ dẫn hướng bằng tay (hand-guiding).
4. Phản hồi lực: Công cụ hỗ trợ năng suất thực tế
Phản hồi lực không phải là phép màu; đó là hệ thống điều khiển vòng kín được thực thi chính xác. Khi các phép đo từ cảm biến mô-men xoắn được đưa trực tiếp vào lệnh chuyển động ở tần số cao (500Hz – 2000Hz), robot có thể thực hiện những điều trước đây là không thể:
- Bù trừ trọng lực và ma sát: Cực kỳ quan trọng khi đầu cuối của thiết bị (EOAT) có trọng lượng nhỏ hơn cả hộp số mà nó được gắn vào.
- Phát hiện va chạm thông minh: Thay vì dừng đột ngột, robot có thể “lùi lại” một cách linh hoạt khi chạm vào các linh kiện thủy tinh dễ vỡ.
- Cải thiện độ lặp lại: Khi lực chèn được kiểm soát thay vì chỉ vị trí, sự khác biệt về đồ gá hay kích thước linh kiện sẽ ít ảnh hưởng hơn đến chất lượng sản phẩm cuối cùng.
5. Các ứng dụng thực tiễn trong sản xuất
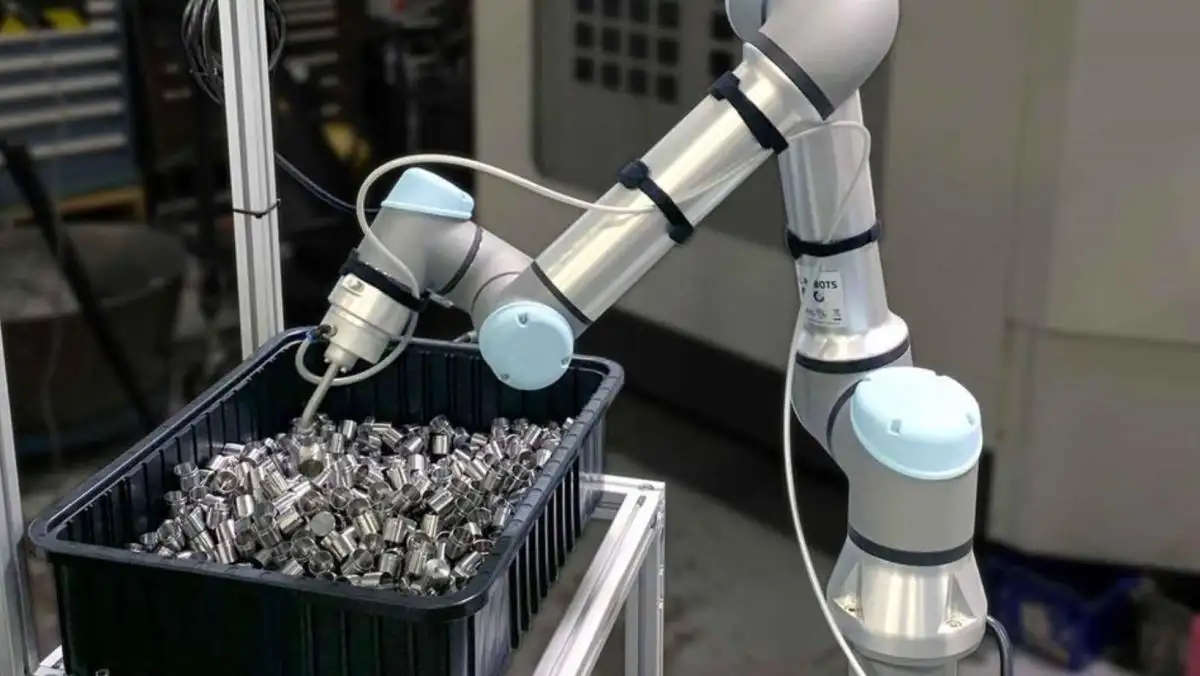
Sức mạnh của cảm biến mô-men xoắn độ nhạy cao được thể hiện rõ nhất trong các kịch bản thực tế:
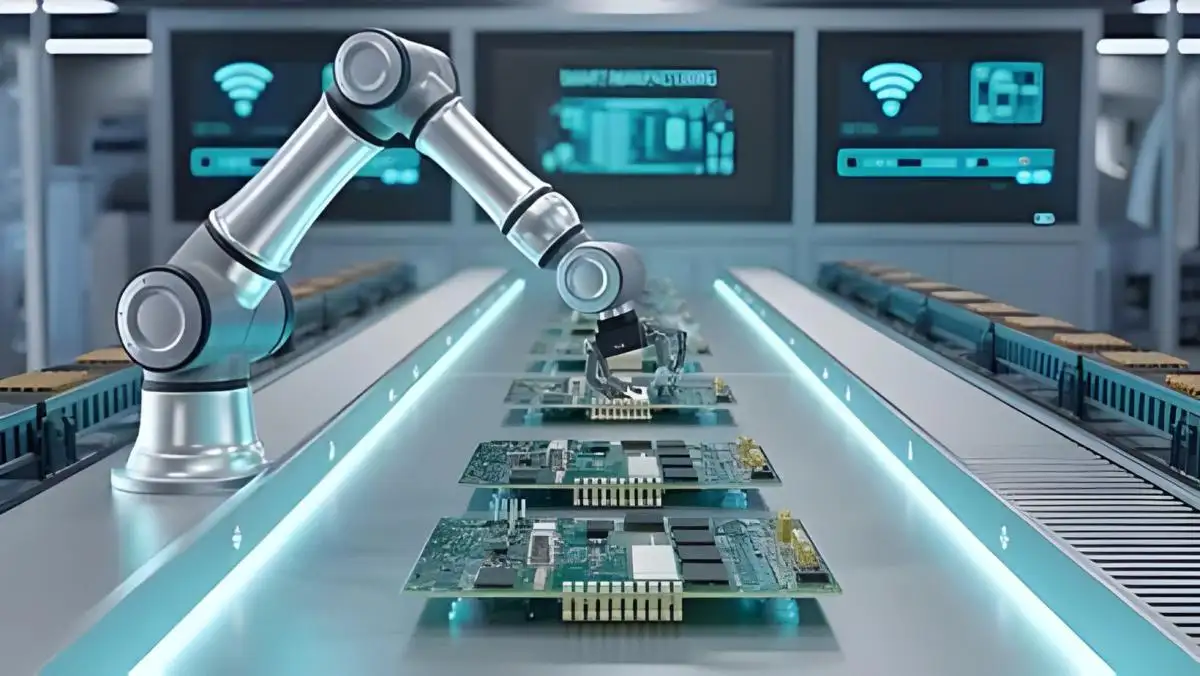
- Lắp ráp điện tử siêu vi: Chèn các đầu nối siêu nhỏ vào bảng mạch PCB của điện thoại thông minh, nơi không gian cực kỳ hạn chế và linh kiện dễ tổn thương.
- Kiểm tra cuối dây chuyền (EOL): Thử nghiệm lực nhấn của nút bấm, công tắc trên bảng điều khiển ô tô. Robot ấn cho đến khi đạt ngưỡng lực nhất định thay vì vị trí cố định, giúp đảm bảo cảm giác sử dụng đồng nhất.
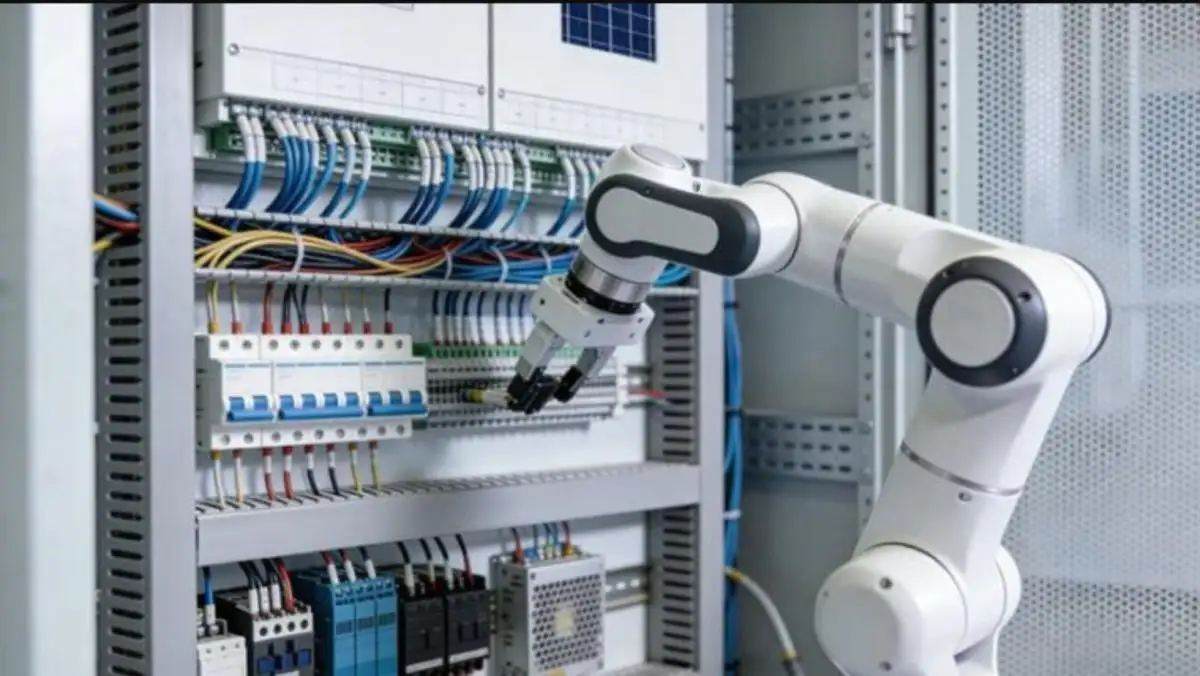
- Đi dây cáp phức tạp: Robot cảm nhận được sự thay đổi lực cản khi dây cáp bị uốn cong hoặc vướng vào các đầu nối trong tủ điện, từ đó tự động điều chỉnh đường đi.
- Gia công bề mặt: Đánh bóng hoặc loại bỏ bavia trên vỏ nhôm điện thoại yêu cầu lực tiếp xúc ổn định trên các bề mặt phức tạp.
6. Phân tích các giải pháp hàng đầu thị trường
Hiện nay, một số nhà cung cấp đang định hình tiêu chuẩn cho lĩnh vực này:
| Cảm biến | Độ nhạy / Phân giải | Tải trọng | Giao diện | Ghi chú tích hợp |
| Bota Systems SenseONE T5 | 0,05 N / 0,002 Nm | Tối đa 5 kg | EtherCAT, ROS | Nhỏ gọn, lý tưởng cho lắp ráp chính xác. |
| Mô-men xoắn khớp FUTEK | Tùy chỉnh cao | Phụ thuộc OEM | Tương tự/Số | Thiết kế mỏng dành cho bộ truyền động sóng hài. |
| Vòng kết nối TE | Cao | Cấp độ chung | Liên kết IO | Đạt chuẩn an toàn ISO 13849 PL e. |
| Cảm biến mô-men xoắn ATO | 0,1% FS | 0,05Nm – 30kNm | RS485/Tín hiệu tương tự | Đáp ứng tần số nhanh, chịu tải đa dạng. |
| VÀ Sano74 | 0,015 N | 130 N / 12 Nm | EtherCAT | Đạt chuẩn y tế ESD, ổn định nhiệt tuyệt vời. |
7. Xu hướng tương lai và các trường hợp nghiên cứu
Tương lai của công nghệ này sẽ gắn liền với Trí tuệ nhân tạo (AI). Phản hồi lực được tăng cường bởi AI sẽ giúp lọc nhiễu và dự đoán ý định tiếp xúc của con người, đặc biệt hữu ích khi xử lý các vật liệu mềm như gỗ hoặc vải. Trong một nghiên cứu điển hình tại dây chuyền lắp ráp điện tử, việc thay thế ước lượng dòng điện bằng cảm biến mô-men xoắn độ nhạy cao đã giúp:
- Giảm tỷ lệ hư hỏng linh kiện từ 2,3% xuống 0,4%.
- Rút ngắn thời gian chu kỳ sản xuất do các giới hạn an toàn được kiểm soát linh hoạt hơn.
- Giảm lỗi đóng gói trong ngành y tế lên đến 35%, đồng thời tăng năng suất tổng thể.
Kết luận
Nếu bạn đang làm việc với các robot cộng tác tải trọng nhỏ, việc đầu tư vào cảm biến mô-men xoắn độ nhạy cao không còn là một lựa chọn “có thì tốt”, mà là một yêu cầu bắt buộc để duy trì năng lực cạnh tranh. Nó mở rộng phạm vi nhiệm vụ mà robot có thể xử lý, từ vi điện tử đến thiết bị y tế tinh vi.
Thiết bị robot là kênh phân phối trực tuyến các bộ phận, thiết bị robot mới hoặc đã qua sử dụng, dầu mỡ robot và các linh kiện cơ khí. Tại đây, chúng tôi tự hào cung cấp khối lượng lớn vật tư từ các thương hiệu và nhà cung cấp lớn, bao gồm: FANUC, ABB, Kuka, Yaskawa, Mitsubishi, Staubli, Hyundai, CKD, v.v.
Liên hệ ngay để được Thiết bị robot tư vấn trực tiếp:
Đường dây nóng: 091 9225 197
Địa chỉ: 97/2 Kha Vạn Cân, phường Hiệp Bình, TP.HCM
=============
Facebook: Linh kiện robot.