
Hiện nay, việc đào tạo nhân sự làm chủ bộ điều khiển cầm tay teach pendant luôn là bài toán đau đầu tại các nhà xưởng. Chỉ cần một cú bấm nhầm do chưa thấu hiểu hệ tọa độ hay phím an toàn Deadman Switch, người vận hành có thể làm gãy cánh tay robot hằng tỷ đồng hoặc gây ra tai nạn lao động không đáng có. Tại môi trường làm việc, robot công nghiệp hoàn toàn không có chỗ cho những sai lầm thử nghiệm như trên.
Bài viết sau đây của Thietbirobot sẽ đơn giản hóa các lý thuyết khô khan và cung cấp cho bạn lộ trình các bước cơ bản nhất để làm chủ thiết bị tay dạy một cách an toàn, tự tin và đúng kỹ thuật!
1. Bộ điều khiển cầm tay teach pendant là gì?
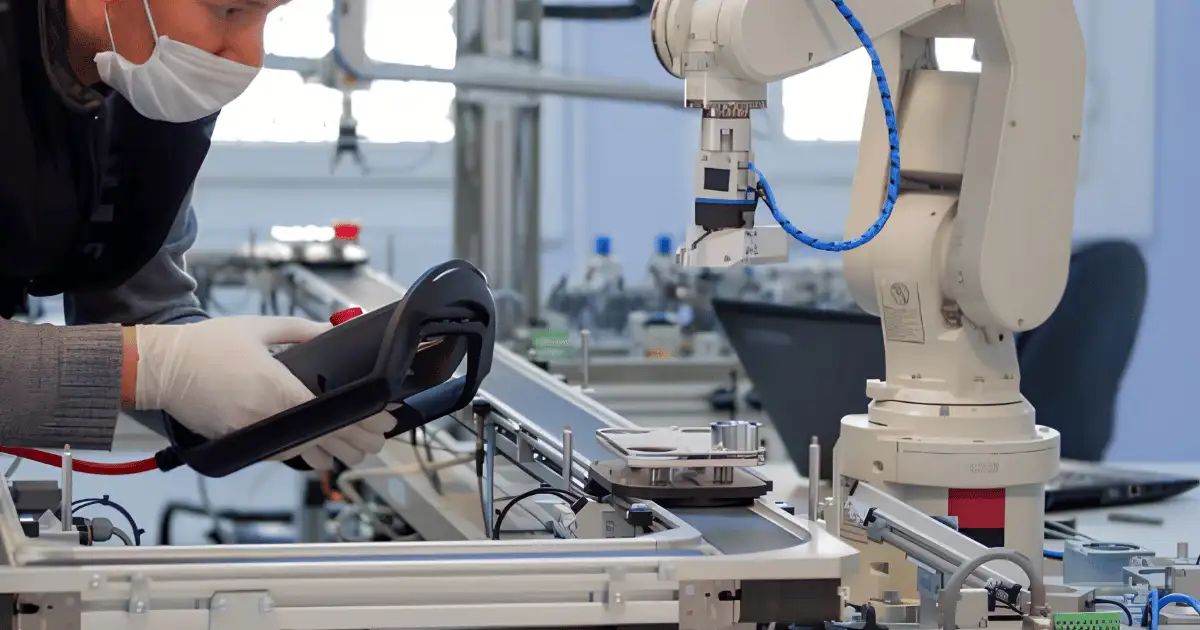
Tay dạy robot, hay còn có tên gọi khác là bộ điều khiển cầm tay teach pendant, chính là thiết bị trung gian giúp con người “giao tiếp” và ra lệnh cho robot công nghiệp. Thiết bị này được trang bị màn hình hiển thị trực quan, hệ thống bàn phím điều hướng và các nút chức năng an toàn.
Bạn có thể hiểu đơn giản: thay vì để robot chạy tự động hoàn toàn, người vận hành sẽ cầm chiếc máy này để trực tiếp “dẫn đường” cho robot, cài đặt các thông số tốc độ và lưu lại các câu lệnh vận hành. Quá trình trực tiếp cầm máy để chỉ dẫn cho robot từng bước một như vậy được gọi là hành động “dạy“, tạo nên tên gọi đặc trưng của thiết bị.
2. Các tính năng chính của teach pendant
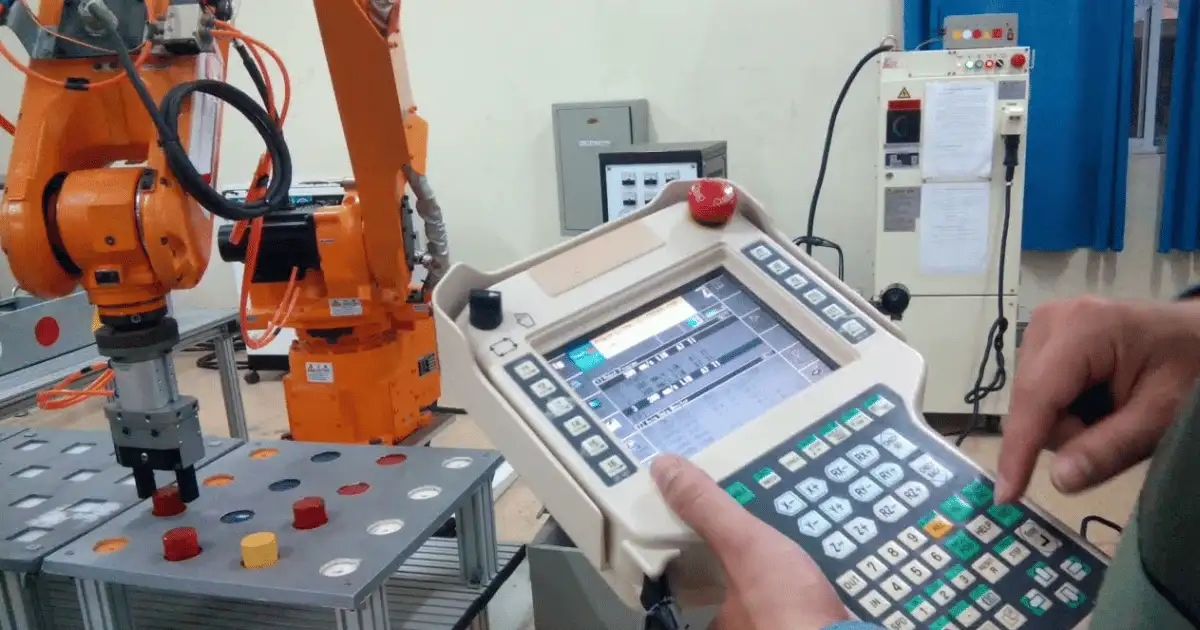
Bộ điều khiển cầm tay teach pendant không đơn thuần chỉ là một thiết bị điều khiển mà nó đóng một vai trò cực kỳ quan trọng trong việc hướng dẫn robot thực hiện các nhiệm vụ cụ thể, các tính năng chính của một tay dạy thường bao gồm:
- Giao diện người dùng: Bộ điều khiển cầm tay có giao diện người dùng trực quan với màn hình cảm ứng và các nút vật lý. Giao diện này cho phép người vận hành tương tác hiệu quả với hệ thống điều khiển của robot.
- Điều khiển lập trình: Người vận hành có thể sử dụng bộ điều khiển cầm tay teach pendant để tạo và chỉnh sửa chương trình robot. Điều này bao gồm việc xác định hướng chuyển động, hành động và trình tự của robot. Các nút điều khiển lập trình trên bộ điều khiển cầm tay cho phép người vận hành tùy chỉnh hành vi của robot để thực hiện các nhiệm vụ khác nhau.
- Điều khiển thủ công: Bộ điều khiển cầm tay thường bao gồm các chức năng điều khiển thủ công, cho phép người vận hành di chuyển robot theo nhiều hướng khác nhau. Tính năng này rất hữu ích cho các tác vụ yêu cầu độ chính xác hoặc để định vị robot trong quá trình thiết lập.
- Giám sát và chẩn đoán: Người vận hành có thể giám sát trạng thái của robot, kiểm tra lỗi và truy cập thông tin chẩn đoán thông qua bộ điều khiển cầm tay teach pendant. Tính năng này giúp hỗ trợ doanh nghiệp khắc phục các sự cố duy trì hiệu suất làm việc tối ưu của robot
- Chế độ dạy học: Ở chế độ dạy học, người vận hành có thể điều khiển robot thực hiện một nhiệm vụ cụ thể bằng cách di chuyển cánh tay và đầu cuối của robot một cách thủ công. Bộ điều khiển cầm tay ghi lại các chuyển động này, chuyển chúng thành một chương trình mà robot có thể thực thi.
3. Nội dung đào tạo để làm chủ tay dạy robot
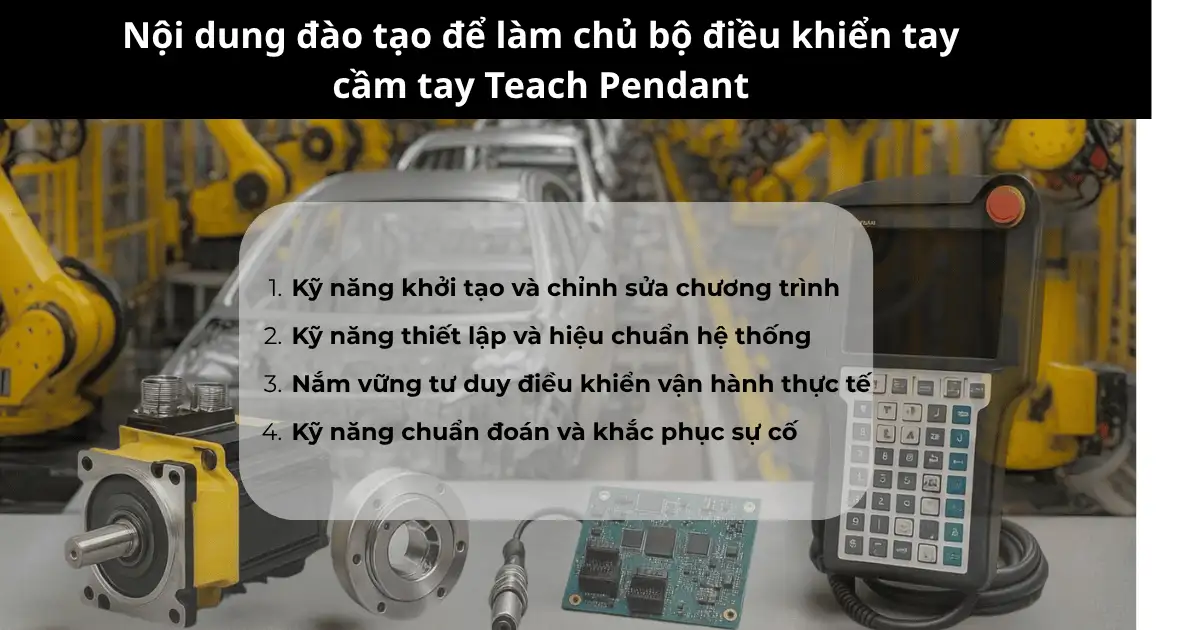
Để một kỹ thuật viên có thể tự tin vận hành máy độc lập tại nhà xưởng mà không cần sự giám sát của chuyên gia, quy trình đào tạo thực hành với bộ điều khiển cầm tay teach pendant bắt buộc phải bao gồm 4 nội dung cốt lõi sau đây:
- Kỹ năng khởi tạo và chỉnh sửa chương trình: Đây là nghiệp vụ quan trọng nhất, là tiền đề cho các kỹ năng tiếp theo. Người học cần biết cách sử dụng bộ điều khiển cầm tay teach pendant để thiết lập thủ công các chuyển động, định hình quỹ đạo và sắp xếp trình tự các nhiệm vụ (như hàn, gắp, sơn) mà robot sẽ thực hiện trong chu trình sản xuất.
- Kỹ năng thiết lập và hiệu chuẩn hệ thống: Người vận hành phải thành thạo việc nhập dữ liệu hiệu chuẩn ban đầu hoặc điều chỉnh lại cấu hình khi thay đổi đồ gá, công cụ. Việc làm chủ các thông số này trên bộ điều khiển cầm tay teach pendant là yếu tố quyết định giúp robot di chuyển chính xác đến từng milimet, không bị sai lệch tọa độ theo thời gian.
- Nắm vững tư duy điều khiển vận hành thực tế: Quá trình đào tạo phải giúp kỹ thuật viên phản xạ nhạy bén trong việc khởi động hay tạm dừng chương trình, điều chỉnh tốc độ chu kỳ, kiểm soát quỹ đạo và biết chính xác thời điểm nào cần có sự can thiệp thủ công thông qua tay dạy để bảo vệ an toàn cho hệ thống.
- Kỹ năng chẩn đoán và khắc phục sự cố: Người học cần hiểu rằng bộ điều khiển cầm tay teach pendant còn đóng vai trò là một thiết bị chẩn đoán thông minh. Kỹ thuật viên phải biết cách truy cập vào nhật ký hệ thống, đọc hiểu các mã lỗi, kiểm tra trạng thái của các cảm biến hiển thị trên màn hình để nhanh chóng khoanh vùng và tự xử lý các sự cố cơ bản tại chỗ.
4. 3 bước cơ bản để làm chủ bộ điều khiển cầm tay cho người mới
Để không bị ngợp trước hàng chục phím bấm và có thể tự tin vận hành robot trực tiếp tại hiện trường, người mới bắt đầu cần luyện tập theo lộ trình 3 bước bài bản sau đây:
4.1. Bước 1: Làm quen với giao diện màn hình và các phím an toàn
Trước khi chạm vào các phím di chuyển, việc đầu tiên bạn cần học chính là cách tự bảo vệ bản thân mình và thiết bị bằng “phản xạ an toàn“:
- Gạt công tắc ON/OFF Switch: Khi bạn di chuyển công tắc trên mặt máy sang “ON“, bộ điều khiển cầm tay Teach Pendant sẽ giành quyền điều khiển tối cao, tạm thời vô hiệu hóa mọi lệnh kích hoạt chạy máy từ tủ điện hay hệ thống PLC bên ngoài để đảm bảo không ai có thể can thiệp lúc bạn đang đứng gần phạm vi hoạt động của robot.
- Luyện tập “phản xạ Deadman”: Đây là nút công tắc 3 vị trí nằm ở mặt sau của máy. Bạn phải dùng các ngón tay ôm bóp hờ ở vị trí giữa để kích hoạt chuyển động của robot. Nếu bạn lỡ tay buông ra hoặc hoảng loạn bóp quá chặt, robot sẽ dừng hoạt động ngay lập tức.
4.2. Bước 2: Học về tư duy điều khiển tọa độ chuyển động
Sai lầm của người mới là bấm nút di chuyển theo quán tính. Bạn cần phân biệt rõ hai hệ tọa độ cơ bản dưới đây để hỗ trợ hiệu quả cho quá trình vận hành thực tế:
- Tọa độ khớp (Joint Mode): Robot di chuyển độc lập từng trục (J1, J2, J3…). Chế độ này dùng để đưa robot ra khỏi thế kẹt cơ khí hoặc vị trí hiểm hóc một cách an toàn.
- Tọa độ Descartes (World/User Mode): Robot dịch chuyển tuyến tính thẳng hàng theo các trục X, Y, Z dựa trên gốc tọa độ cố định.
- Thao tác chuẩn: Ở tốc độ 100%, một cánh tay robot công nghiệp có thể tăng tốc từ 0 đến 2 m/s chỉ trong một phần vài giây. Do đó, việc giới hạn Override dưới 10% khi học việc là quy định bắt buộc tại mọi nhà xưởng nhằm đảm bảo có thể ứng phó kịp thời với các tình huống phát sinh trong quá trình vận hành. Tay trái giữ nhẹ nút Deadman, tay phải nhấn giữ phím SHIFT và bấm từ tốn vào các phím tọa độ tương ứng để cảm nhận hướng đi của cánh tay robot.
4.3. Bước 3: Thực hành lưu điểm và chạy thử chương trình
Sau khi đưa robot đến đúng vị trí mong muốn, bạn tiến hành ghi nhớ điểm (record position). Khi kết nối nhiều điểm lại, bạn sẽ có một chương trình hoàn chỉnh. Lúc này, bạn đừng vội cho máy chạy tự động ngay, mà hãy sử dụng chức năng chạy từng dòng (Step Mode) ở chế độ thủ công để kiểm tra xem robot có bị va đập vào đồ gá hay rào chắn hay không trước khi bàn giao hệ thống chạy tự động.
5. Những sai lầm thường gặp khi sử dụng bộ điều khiển cầm tay teach pendant
Dù hệ thống máy móc có hiện đại đến đâu, rủi ro vẫn có thể xảy ra nếu người vận hành chủ quan hoặc thiếu kinh nghiệm trong quá trình sử dụng bộ điều khiển cầm tay Teach Pendant:
- Chủ quan về tốc độ: Khi chạy thử nghiệm một chương trình mới viết, việc để tốc độ robot quá cao trên bộ điều khiển cầm tay Teach Pendant là cực kỳ mạo hiểm. Điều này dẫn đến việc kỹ thuật viên không kịp nhấn nút dừng khẩn cấp khi phát hiện quỹ đạo di chuyển bị sai lệch.
- Nhầm lẫn hệ tọa độ trên máy: Khi thao tác với bộ điều khiển cầm tay Teach Pendant, nhiều người mới thường lầm tưởng gần chế độ Joint (di chuyển độc lập từng trục) và World (di chuyển tuyến tính). Sự sai sót này có thể khiến một robot quay vòng bất ngờ và va quẹt với các thiết bị xung quanh.
- Quên bật chế độ “ON” trên thiết bị: Đi vào vùng lồng bảo vệ của robot để chỉnh sửa vị trí nhưng quên không gạt công tắc của bộ điều khiển cầm tay Teach Pendant sang chế độ “ON“. Sai lầm này vô cùng nguy hiểm vì người bên ngoài có thể vô tình bấm chạy máy từ xa từ tủ điện trung tâm.
6. Quy tắc bảo quản tay dạy robot tại xưởng
Trong môi trường làm việc đầy bụi bẩn, dầu nhớt và rủi ro va đập. Việc bảo quản và duy trì tuổi thọ cho bộ điều khiển cầm tay teach pendant cần tuân thủ nghiêm ngặt các nguyên tắc sau:
- Vệ sinh bàn phím đúng cách: Lau chùi sạch sẽ bụi bẩn, vết dầu mỡ bám trên phím bấm và màn hình của bộ điều khiển cầm tay Teach Pendant bằng khăn mềm, khô sau mỗi ca làm việc. Tuyệt đối không được sử dụng các dung môi tẩy rửa mạnh như axeton hoặc vật sắc nhọn để cạo vết bẩn vì sẽ làm hỏng lớp màng bảo vệ phím.
- Trang bị ốp cao su chống sốc: Giảm thiểu tối đa nguy cơ nứt vỡ màn hình LCD hoặc hỏng bo mạch điện tử bên trong nếu bạn vô tình làm rơi bộ điều khiển cầm tay Teach Pendant xuống sàn bê tông trong lúc thao tác.
- Bảo vệ cáp tín hiệu của thiết bị: Tuyệt đối không để dây cáp kết nối của Teach Pendant bị xoắn nút quấn vướng vào các cụm chi tiết máy đang chuyển động hoặc bị bánh xe nâng chèn qua, gây đứt ngầm sợi đồng truyền tín hiệu bên trong.
- Treo máy đúng nơi quy định: Sau khi hoàn tất các công việc, hãy đặt bộ điều khiển cầm tay Pendant lên giá treo cố định được bố trí bên ngoài rào chắn bảo vệ, tuyệt đối không vứt bừa bãi thiết bị dưới sàn nhà xưởng hay trên mặt tủ điện.
Kết luận
Làm chủ bộ điều khiển cầm tay teach pendant không khó nếu bạn tiếp cận nó với một tư duy nghiêm túc, tuân thủ kỷ luật an toàn và rèn luyện phản xạ xử lý tình huống chính xác. Việc gìn giữ, bảo dưỡng thiết bị tốt cũng chính là cách bạn khẳng định tác phong làm việc chuyên nghiệp của một kỹ sư thực thụ.
Thiết bị robot là kênh phân phối trực tuyến các bộ phận, thiết bị robot mới hoặc đã qua sử dụng, dầu mỡ robot và các linh kiện cơ khí. Tại đây, chúng tôi tự hào cung cấp khối lượng lớn vật tư từ các thương hiệu và nhà cung cấp lớn, bao gồm: FANUC, ABB, Kuka, Yaskawa, Mitsubishi, Staubli, Hyundai, CKD, v.v.
Liên hệ ngay để được Thiết bị robot tư vấn trực tiếp:
Đường dây nóng: 091 9225 197
Địa chỉ: 97/2 Kha Vạn Cân, phường Hiệp Bình, TP.HCM
=============
Facebook: Thiết bị robot chính hãng.