

Trong cuộc đua nâng cao năng suất, một cánh tay robot công nghiệp dù đắt tiền hay tối tân đến đâu cũng sẽ trở nên “vô dụng” nếu thiếu đi bộ phận trực tiếp cầm nắm và xử lý sản phẩm.
Bộ phận cốt lõi đó chính là thiết bị gắn ở đầu cánh tay robot (End of Arm Tooling – EoAT). Hiểu rõ tầm quan trọng của bộ phận này chính là một trong những chìa khóa giúp doanh nghiệp tối ưu hóa công năng máy móc và mang lại giá trị kinh tế lâu dài.
1. Thiết bị gắn ở đầu cánh tay robot (EoAT) là gì?
Thiết bị gắn ở đầu cánh tay robot (EoAT) là thuật ngữ chỉ các cơ cấu, công cụ được lắp ở khớp cuối (cổ tay) của robot công nghiệp để trực tiếp tương tác và xử lý phôi hoặc vật liệu.
Từ những cụm tay gắp cơ học đóng mở thô sơ ban đầu, EoAT hiện nay đã phát triển thành một hệ thống thông minh đa chức năng. Nhờ tích hợp sâu cảm biến lực, camera thị giác nhân tạo và các cơ cấu chấp hành linh hoạt, robot ngày nay không chỉ làm tốt việc nặng nhọc mà còn thực hiện được những thao tác tinh vi, khéo léo vượt trội.
2. Cấu tạo và nguyên lý hoạt động của thiết bị EoAT
2.1. Cấu tạo chính của thiết bị gắn ở đầu cánh tay robot
Một hệ thống EoAT hoàn chỉnh là sự kết hợp chặt chẽ của nhiều cụm thành phần module chức năng khác nhau:
- Mặt bích kết nối (Machine Interface): Cố định chắc chắn EoAT vào cổ tay robot, đảm bảo độ đồng tâm và chịu được lực mô-men xoắn lớn ở tốc độ cao.
- Cơ cấu chấp hành (Actuators): Cung cấp năng lượng vận hành dụng cụ, thường dùng khí nén (nhanh, rẻ), động cơ servo điện (chính xác) hoặc thủy lực (tác vụ siêu nặng).
- Bộ phận tiếp xúc trực tiếp: Phần trực tiếp chạm vào sản phẩm, tùy biến theo tác vụ như ngón tay kẹp bọc cao su, giác hút chân không, mỏ hàn hoặc vòi phun sơn.
- Hệ thống dây cáp (Dress Packs): Đường dẫn khí nén, dây nguồn và tín hiệu truyền thông. Bộ phận này cần được gá gọn gàng để tránh vặn xoắn, đứt gãy khi robot chạy liên tục.
- Cảm biến tích hợp (Sensors): Cảm biến lực, tiệm cận, áp suất hoặc camera thị giác giúp thu thập dữ liệu và phản hồi thời gian thực về bộ điều khiển trung tâm.
2.2. Nguyên lý hoạt động
Nguyên lý vận hành của thiết bị gắn ở đầu cánh tay robot là một chu trình khép kín diễn ra theo 3 bước:
- Đầu tiên, bộ điều khiển trung tâm (Robot/PLC) gửi tín hiệu qua giao thức truyền thông (Profinet, EtherCAT…) đến module điều khiển của EoAT để kích hoạt van điện từ hoặc driver servo.
- Ngay khi nhận lệnh, nguồn năng lượng (khí nén hoặc dòng điện) được cấp vào để đẩy các ngón kẹp đóng lại hoặc khởi động công cụ (như trục mài xoay, súng phun kích hoạt luồng áp lực).
- Trong suốt quá trình thao tác, cảm biến tích hợp liên tục giám sát trạng thái vật thể. Nếu an toàn, tín hiệu “Part Presence” (Có phôi) báo về để robot chạy tiếp. Nếu có sự cố (tụt áp, trượt phôi), hệ thống sẽ lập tức dừng khẩn cấp để bảo vệ máy và sản phẩm.
3. Ứng dụng của thiết bị gắn ở đầu cánh tay robot trong sản xuất
Thiết bị gắn ở đầu cánh tay robot chính là nhân tố định hình công năng, biến cánh tay robot từ một bộ khung cơ khí vạn năng thành những người thợ chuyên nghiệp (hàn, sơn, bốc xếp).
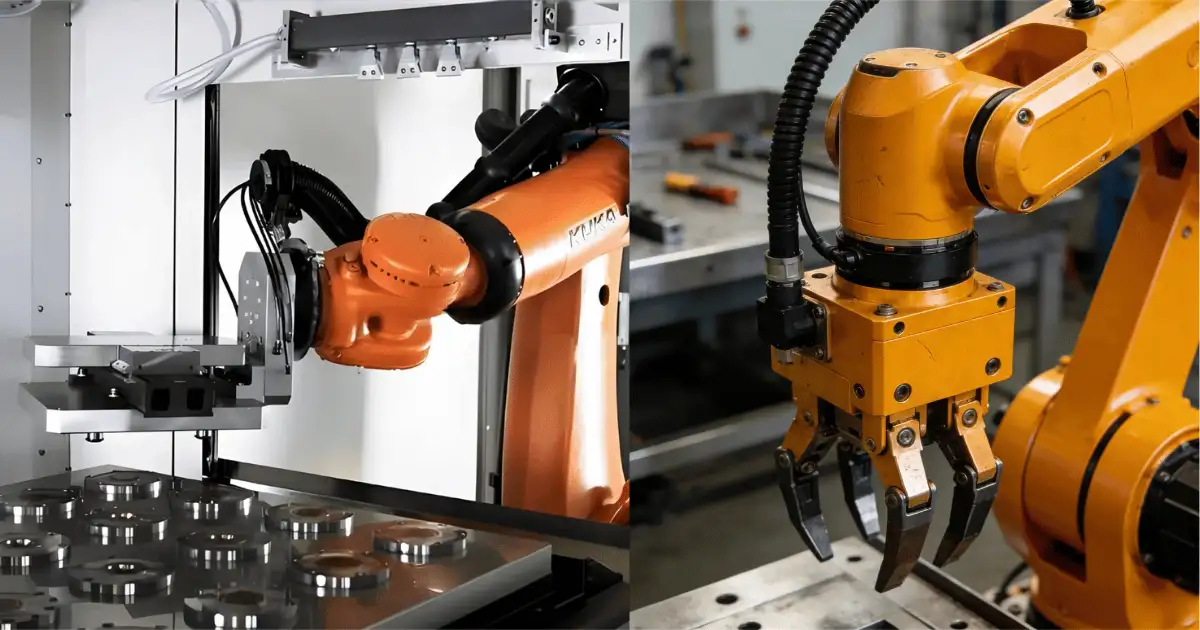
- Kết hợp sức mạnh và sự khéo léo: Giúp robot vừa nâng hạ được linh kiện ô tô nặng hàng trăm kg, vừa đủ tinh vi để gắp các tấm kính mỏng hay bo mạch điện tử siêu nhỏ mà không gây trầy xước.
- Tối ưu hóa sức lao động: Thay thế con người bằng tự động hóa các công đoạn độc hại, nặng nhọc và có tính chất lặp đi lặp lại.
- Tăng hiệu suất dây chuyền sản xuất: Đảm bảo hệ thống vận hành liên tục 24/7 với chất lượng thành phẩm đầu ra đồng đều tuyệt đối.
- Mở rộng khả năng ứng dụng đa nhiệm: Nhờ khả năng thay thiết bị gắn ở đầu cánh tay robot nhanh chóng, một robot đơn lẻ có thể chuyển đổi linh hoạt từ gắp phôi, hàn sang mài/đánh bóng.
4. Các loại thiết bị gắn ở đầu cánh tay robot
Để tối ưu hóa hệ thống tự động hóa, việc chọn đúng loại dụng cụ gắn ở đầu cánh tay robot là yếu tố bắt buộc. Hiện nay, thiết bị gắn ở đầu cánh tay robot được chia thành 5 nhóm cốt lõi:
4.1. Tay gắp (Grippers)
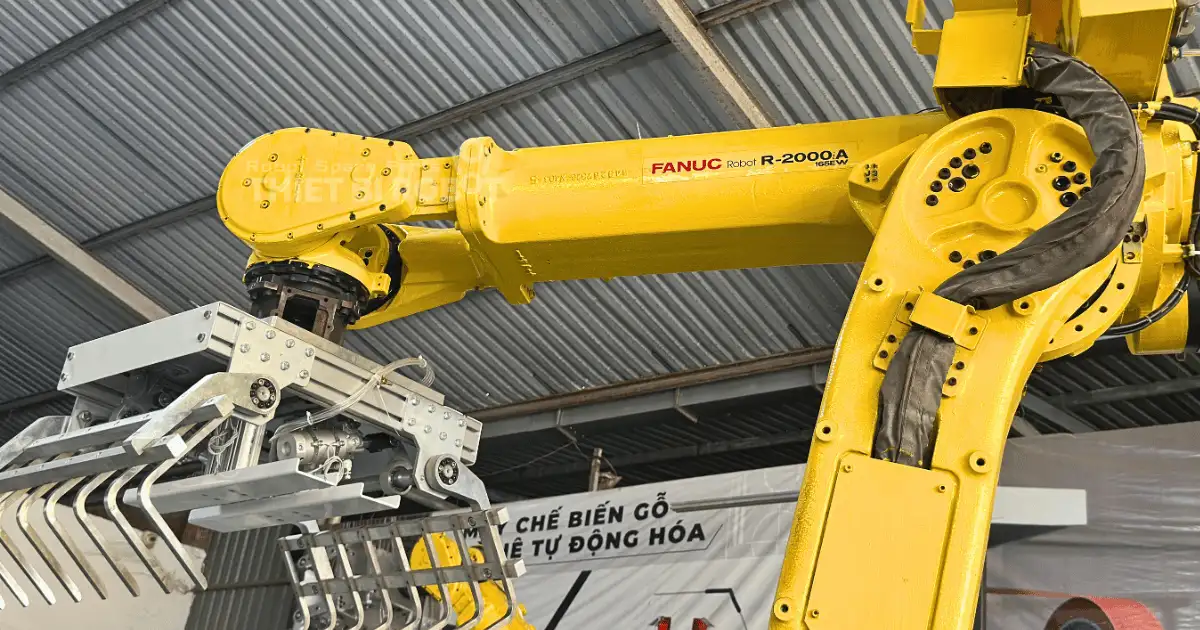
Là dòng thiết bị gắn ở đầu cánh tay robot phổ biến nhất trong các ứng dụng đóng gói, bốc xếp (Pick and Place), bao gồm 3 công nghệ chính:
- Tay gắp cơ khí: Kẹp giữ vật thể bằng lực cơ học từ các ngón kẹp. Phù hợp với chi tiết cứng như khối kim loại, hộp nhựa.
- Giác hút chân không: Dùng áp suất âm để hút chặt các bề mặt phẳng. Tối ưu cho tấm kính, thùng carton, bao bì mềm.
- Tay kẹp từ tính: Sử dụng nam châm vĩnh cửu hoặc nam châm điện để hút giữ các chi tiết bằng sắt, thép trong ngành kim loại tấm.
4.2. Dụng cụ loại bỏ vật liệu (Material removal tools)
Tích hợp các module máy khoan, máy mài xoay hoặc máy chà nhám tốc độ cao. Nhóm thiết bị gắn ở đầu cánh tay robot giúp robot tự động thực hiện các công đoạn gia công tinh phức tạp như cạo bavia sau đúc, mài nhẵn cạnh sắc hoặc cắt gọt chi tiết thừa với độ chính xác cực cao.
4.3. Dụng cụ phân tách và phủ vật liệu (Material deposition tools)
Chuyên dụng để điều phối và phủ đồng đều các hợp chất, chất lỏng hoặc kim loại nóng chảy lên bề mặt sản phẩm:
- Ứng dụng hàn: Gồm mỏ hàn điểm, hàn hồ quang hoặc súng hàn laser, giúp tạo đường hàn ngấu đều, chịu tải tốt.
- Ứng dụng phun phủ: Súng phun sơn áp lực, đầu đùn keo giúp kiểm soát chính xác lưu lượng và độ nhớt, ngăn chảy xệ và giảm hao hụt nguyên liệu.
4.4. Dụng cụ tích hợp công nghệ thị giác (Vision-guided tools)
Được trang bị camera công nghiệp 2D/3D và hệ thống chiếu sáng chuyên dụng. Công nghệ thị giác giúp robot tự nhận diện vị trí, góc xoay của phôi trên băng tải để tự động điều chỉnh quỹ đạo tiếp cận theo thời gian thực mà không cần đồ gá cơ khí tốn kém.
4.5. Dụng cụ tùy chỉnh đa năng (Custom & Multi-functional tools)
Giải pháp kết hợp nhiều chức năng trên cùng một cụm đầu cuối (ví dụ: vừa hút chân không, vừa kẹp cơ khí). Thiết kế này tối ưu cho các trạm máy có không gian hẹp, giúp robot làm nhiều tác vụ liên tiếp mà không cần dừng lại thay dao (tool changer), từ đó rút ngắn tối đa chu kỳ thời gian (cycle time).
5. Tác hại khi lựa chọn sai thiết bị EoAT của cánh tay robot
Thiết bị đầu cuối được thiết kế chuẩn xác sẽ phát huy 100% sức mạnh của robot, đảm bảo lực kẹp vừa đủ, đường đi mượt mà và tính an toàn tuyệt đối cho công nhân vận hành xung quanh.
Ngược lại, việc lựa chọn sai quy cách EoAT hoặc sử dụng các dòng dụng cụ chế tạo thô sơ, không chuẩn mực sẽ kéo theo những hệ lụy vô cùng nghiêm trọng cho nhà máy:
- Giảm hiệu suất và tăng thời gian chết (Downtime): Dụng cụ không phù hợp thường xuyên gây ra lỗi trượt phôi, kẹt sản phẩm, làm gián đoạn toàn bộ dây chuyền tự động hóa.
- Hư hại sản phẩm và phần cứng máy móc: Lực kẹp không được kiểm soát có thể làm móp méo, nứt vỡ các sản phẩm đắt tiền. Đáng ngại hơn, một bộ EoAT có trọng lượng vượt quá giới hạn hoặc có tâm khối lượng tính toán sai lệch sẽ tạo ra lực quán tính ngược cực lớn, làm mài mòn các bánh răng và phá hủy các hộp số giảm tốc đắt tiền bên trong cánh tay robot.
Do đó, khi bắt đầu đầu tư vào các hệ thống cánh tay robot công nghiệp, các chủ doanh nghiệp đừng nên chỉ nhìn vào chi phí của riêng cánh tay robot đơn thuần, mà hãy luôn dành một phần ngân sách phù hợp cho một hệ thống thiết bị gắn ở đầu cánh tay robot chuẩn mực và chất lượng.
6. 6 tiêu chí khi lựa chọn thiết bị gắn ở đầu cánh tay robot chính hãng
Để giúp các kỹ sư và nhà quản lý đưa ra quyết định chính xác, Thiết bị robot đã đúc kết ra 6 tiêu chí “vàng” khi lựa chọn thiết bị gắn ở đầu cánh tay robot:
- Giao diện kết nối với máy (Machine interface)
Đảm bảo sự tương thích và đồng bộ hoàn hảo với robot về mặt kết nối cơ khí (mặt bích), hệ thống phân phối khí nén và các giao thức truyền thông tín hiệu điều khiển để robot chuyển động linh hoạt mà không bị hạn chế góc xoay.
Giao diện tiếp xúc sản phẩm (Product interface)
Thiết kế của thiết bị gắn ở đầu cánh tay robot phải được tính toán chi tiết dựa trên các đặc tính vật lý của phôi: sự sai lệch về kích thước giữa các mẻ hàng, độ cứng/mềm, kết cấu bề mặt (nhẵn bóng hay thô ráp), độ xốp, độ giòn và các điểm hình học có thể bám giữ an toàn.
Tốc độ và sản lượng yêu cầu (Production rates)
Căn cứ vào năng suất đầu ra (throughput) của nhà máy để quyết định cấu hình thiết bị gắn ở đầu cánh tay robot. Nếu yêu cầu sản lượng lớn, dụng cụ phải được thiết kế để gắp nhiều sản phẩm cùng một lúc (gắp cụm) nhằm tối ưu thời gian.
Giới hạn phần cứng của robot (Machine limitations)
Tổng khối lượng của cụm EoAT cộng với khối lượng của sản phẩm bắt buộc phải nằm trong giới hạn tải trọng cho phép (payload capacity) của robot. Ngoài ra, phải tính toán kỹ tâm khối lượng kết hợp (combined center of mass) và không gian hoạt động an toàn để tránh làm quá tải các khớp trục.
- Thuật toán và Lập trình (Machine learning & programming)
Hình dáng và kích thước hình học của thiết bị gắn ở đầu cánh tay robot ảnh hưởng trực tiếp đến độ phức tạp khi lập trình quỹ đạo di chuyển né vật cản. Dụng cụ càng gọn gàng, việc viết code, lập trình và tối ưu hóa không gian di chuyển càng dễ dàng, thuận tiện.
Tiêu chí an toàn (Safety considerations)
Thiết bị gắn ở đầu cánh tay robot phải tuân thủ nghiêm ngặt các tiêu chuẩn an toàn máy công nghiệp. Cơ cấu kẹp phải giữ phôi chắc chắn, có hệ thống van khóa dòng khí một chiều để đảm bảo sản phẩm không bị rơi rớt ngay cả khi hệ thống nhà xưởng đột ngột gặp sự cố va chạm ngoài ý muốn hoặc mất điện, mất áp suất khí nén.
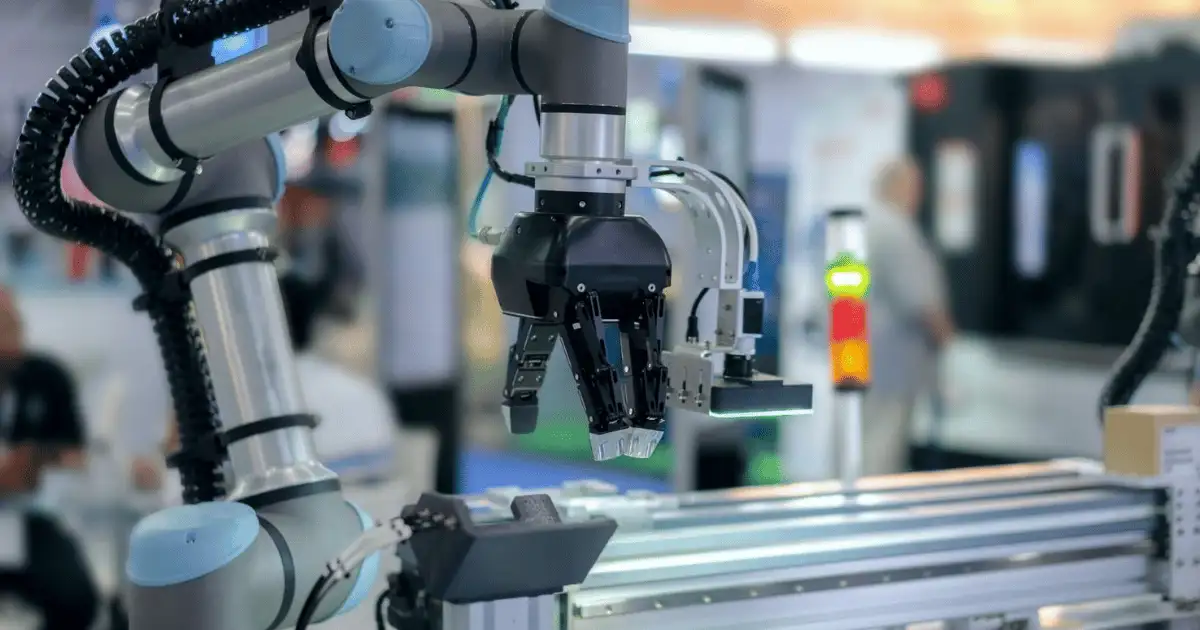
7. Nên chọn thiết bị đầu cuối robot EoAT bán sẵn hay thiết kế riêng?
Đây là bài toán cân não đối với bất kỳ nhà đầu tư nào khi xây dựng giải pháp tự động hóa. Mỗi phương án đều có những ưu và nhược điểm riêng, phụ thuộc hoàn toàn vào bài toán sản xuất thực tế tại nhà xưởng.
- Thiết bị bán sẵn (Off-the-shelf): Là các bộ dụng cụ tiêu chuẩn được sản xuất hàng loạt bởi các hãng lớn. Phương án này cực kỳ hiệu quả và tiết kiệm chi phí ban đầu đối với các tác vụ gắp – thả (pick-and-place) cơ bản, sản phẩm có hình dáng hình học đồng đều và khối lượng nhẹ.
- Thiết kế tùy chỉnh theo yêu cầu (Custom tooling): Khi doanh nghiệp phải xử lý các dòng sản phẩm có hình dáng không cố định, vật liệu phức tạp hoặc các dây chuyền đa nhiệm có sự thay đổi mẫu mã liên tục (High-mix parts), các giải pháp bán sẵn sẽ không còn hiệu quả. Lúc này, việc hợp tác với các đơn vị tích hợp hệ thống kinh nghiệm để thiết kế bộ EoAT riêng biệt là giải pháp tối ưu để đảm bảo hệ thống vận hành ổn định lâu dài.
Để có cái nhìn trực quan hơn về các chiến lược xử lý dòng sản phẩm đa dạng (High-mix parts), bạn có thể tham khảo bảng so sánh các giải pháp thiết bị gắn ở đầu cánh tay robot dưới đây:
| Loại thiết bị (EoAT) | Ưu điểm nổi bật | Hạn chế cần lưu ý |
| Tay gắp chân không (Vacuum grippers) | • Chi phí đầu tư ban đầu thấp. • Linh hoạt cao với bề mặt phẳng. | • Bị giới hạn trong các tác vụ bốc xếp, dịch chuyển cơ bản. |
| Thay ngàm kẹp thủ công (Jaw replacement) | • Linh hoạt tốt, rẻ hơn bộ thay dao tự động. | • Khó tự động hóa hoàn toàn quy trình. • Chỉ hợp với mẻ hàng lớn, ít tần suất thay đổi. |
| Bộ thay công cụ tự động (Tool changers) | • Đa năng, tự động hóa tối đa trạm máy. | • Chi phí đầu tư hệ thống rất cao. • Dễ tăng thời gian chu kỳ (cycle time), khó đi hệ dây dẫn. |
| Dụng cụ đa mặt (Multi-sided tools) | • Tối ưu chi phí đầu tư tốt. • Không ảnh hưởng đến thời gian chu kỳ. | • Bị giới hạn nhiều về không gian và chức năng thao tác đầu cuối. |
Kết luận
Đầu tư một cánh tay robot đắt tiền nhưng tiết kiệm chi phí cho bộ thiết bị gắn ở đầu cánh tay robot là một sai lầm chiến lược có thể khiến doanh nghiệp phải trả giá đắt bằng thời gian dừng máy và tỷ lệ sản phẩm lỗi.
Nếu bạn đang tìm kiếm giải pháp nâng cấp nhà xưởng, hãy liên hệ ngay với các đơn vị tích hợp hệ thống uy tín để được khảo sát thực tế, tính toán kỹ lưỡng các tiêu chí kỹ thuật và tư vấn các dòng thiết bị robot chính hãng với cấu hình tối ưu và giá cánh tay robot công nghiệp hợp lý.
Thiết bị robot là kênh phân phối trực tuyến các bộ phận, thiết bị robot mới hoặc đã qua sử dụng, dầu mỡ robot và các linh kiện cơ khí. Tại đây, chúng tôi tự hào cung cấp khối lượng lớn vật tư từ các thương hiệu và nhà cung cấp lớn, bao gồm: FANUC, ABB, Kuka, Yaskawa, Mitsubishi, Staubli, Hyundai, CKD, v.v.
Liên hệ ngay để được Thiết bị robot tư vấn trực tiếp:
Đường dây nóng: 091 9225 197
Địa chỉ: 97/2 Kha Vạn Cân, phường Hiệp Bình, TP.HCM
=============
Facebook: Thiết bị robot chính hãng.