
Nếu như trước đây, robot chỉ đơn thuần làm việc dựa trên những câu lệnh được lập trình sẵn dẫn đến lỗi khi sản phẩm lệch vị trí hoặc thay đổi kích thước, thì ngày nay, nhờ thị giác máy (Machine Vision), robot đã sở hữu khả năng “nhận thức” nhạy bén. Việc ứng dụng thị giác máy trong robot để nhận dạng vật thể đang trở thành một cuộc cách mạng, giúp doanh nghiệp tối ưu hóa quy trình và tăng năng suất công việc.
1. Nhận dạng vật thể bằng thị giác máy: Khi robot biết “nhìn” và “hiểu”
Nhận dạng vật thể không chỉ đơn thuần là thiết bị ghi lại hình ảnh; đây là một quy trình phức tạp mà hệ thống máy tính tự động xác định, phân loại và định vị cụ thể các đối tượng trong không gian thông qua dữ liệu hình ảnh hoặc video theo thời gian thực.
Công nghệ này có khả năng phân biệt trạng thái của sản phẩm, xác định được đâu là linh kiện đạt chuẩn, đâu là sản phẩm lỗi, thậm chí định vị chính xác vị trí của một vật thể trong không gian theo tọa độ X, Y, Z. Khả năng này xóa bỏ rào cản của việc “lập trình mù“, cho phép robot tương tác thông minh với môi trường xung quanh như một con người thực thụ nhưng với tốc độ xử lý nhanh gấp nhiều lần.
Nhờ ứng dụng thị giác máy, robot từ một cỗ máy “làm việc theo quán tính” đã trở thành một cộng sự thông minh, có khả năng tự thích ứng với mọi biến động thực tế của xưởng sản xuất.
2. 3 Phương pháp nhận dạng vật thể then chốt
Để một hệ thống robot có thể đạt được độ chính xác tuyệt đối trong sản xuất, các chuyên gia thường áp dụng ba phương pháp nhận dạng nền tảng. Mỗi phương pháp đóng vai trò như một bộ lọc thông minh, phù hợp với từng môi trường sản xuất cụ thể.
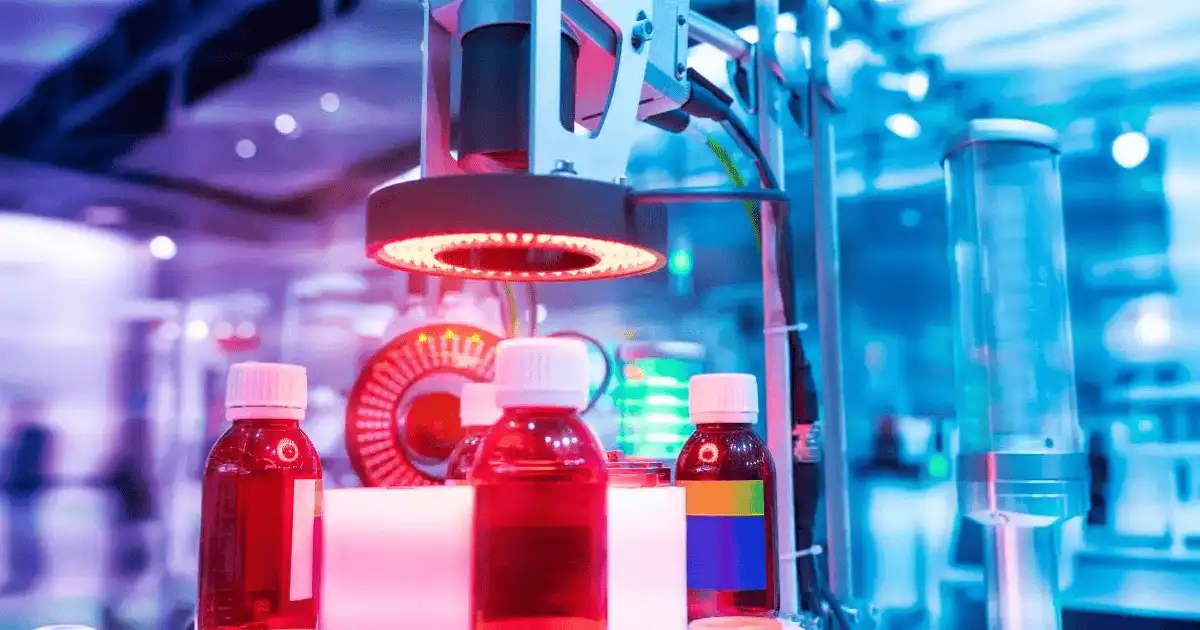
2.1 Nhận dạng dựa trên những đặc trưng (Feature-based)
Phương pháp này hoạt động bằng cách trích xuất các điểm đặc trưng bất biến của đối tượng như góc cạnh (corners), đường viền (edges) hoặc các vùng có kết cấu đặc biệt thông qua việc áp dụng các thuật toán nổi tiếng như SIFT (Scale-Invariant Feature Transform) hay SURF. Sau đó, hệ thống sẽ đối chiếu các đặc trưng đã trích xuất từ hình ảnh đầu vào với một cơ sở dữ liệu các đặc trưng đã được học trước đó của các vật thể mẫu để nhận diện và định vị vật thể.
- Ưu điểm: Nhận diện được sản phẩm ngay cả khi xuất hiện các biến đổi về kích thước, góc quay, thay đổi nhẹ của ánh sáng hay khi sản phẩm bị che khuất một phần, robot vẫn có thể xác định chính xác nhờ các điểm nút đặc trưng còn sót lại.
- Ứng dụng: Định vị các chi tiết cơ khí, linh kiện máy móc có hình dạng cố định để robot thực hiện tác vụ Gắp – Đặt (Pick and Place) trên băng chuyền.
2.2 Nhận dạng dựa trên mẫu (Template-based)
Nhận dạng dựa trên mẫu hoạt động bằng cách so sánh trực tiếp một vùng hình ảnh chứa vật thể cần tìm với các vùng khác trong hình ảnh đầu vào. Hệ thống sẽ lưu trữ một hình ảnh “mẫu chuẩn” (Template) và liên tục đối soát với luồng hình ảnh đầu vào để tìm ra vị trí có độ tương đồng cao nhất.
- Ưu điểm: Dễ dàng thiết lập cấu hình cho các vật thể, tốc độ xử lý các tác vụ đơn giản nhanh. Trong môi trường ánh sáng được kiểm soát tốt, phương pháp này mang lại độ chính xác gần như tuyệt đối.
- Ứng dụng: Nhận diện logo, nhãn mác, mã vạch hoặc định vị các linh kiện điện tử.
2.3 Nhận dạng bằng phương pháp deep learning
Nếu hai phương pháp trên dựa vào các quy tắc lập trình sẵn, thì Deep Learning – phương pháp học sâu sẽ cho phép robot “tự học” hoặc sử dụng các mạng nơ-ron tích chập (CNN) như YOLO hay SSD. Robot được huấn luyện qua hàng ngàn hình ảnh để tự nhận biết các đặc trưng phức tạp mà con người khó thực hiện thủ công.
- Ưu điểm: Khả năng nhận diện vật thể cực kỳ tốt trong các tình huống như vật thể bị biến dạng, nằm chồng chéo lộn xộn trong thùng chứa (Bin Picking), hoặc ánh sáng nhà xưởng thay đổi đột ngột.
- Ứng dụng: Xương sống của các robot thông minh thế hệ mới gánh vác các tác vụ phân loại sản phẩm đa dạng, kiểm tra lỗi biến dạng hoặc hướng dẫn robot thực hiện các nhiệm vụ phức tạp trong không gian động.
3. Ứng dụng thị giác máy trong robot thực tế
Việc ứng dụng thị giác máy trong robot thông qua việc nhận dạng vật thể không còn là lý thuyết trên trang giấy. Tại các nhà máy thông minh, công nghệ này đang trực tiếp thay đổi cách thức vận hành của dây chuyền sản xuất.

3.1 Tự động hóa gắp và đặt (pick & place) thông minh
Trong quá khứ, robot chỉ gắp được vật thể khi chúng nằm yên ở một vị trí cố định. Ngày nay, với sự hỗ trợ của thị giác máy 3D và thuật toán Deep Learning, robot có thể thực hiện bài toán Bin Picking (gắp vật thể ngẫu nhiên).
Hệ thống nhận dạng sẽ quét toàn bộ thùng chứa, xác định vật thể nào nằm trên cùng, góc nghiêng bao nhiêu độ để điều khiển tay gắp tiếp cận chính xác mà không va chạm. Điều này giúp loại bỏ hoàn toàn công đoạn phân loại thủ công, đẩy tốc độ dây chuyền lên gấp nhiều lần.
3.2 Kiểm tra chất lượng (QC) và phát hiện lỗi tự động
Đây là ứng dụng mang lại ROI (Lợi nhuận trên đầu tư) rõ rệt nhất. Robot được trang bị camera với độ phân giải cao, giúp nhận dạng các khiếm khuyết trên bề mặt như vết nứt, trầy xước, sai lệch màu sắc hoặc thiếu chi tiết lắp ráp.
Khác với con người vốn bị giới hạn về thể chất, hệ thống thị giác máy có khả năng kiểm tra hàng nghìn sản phẩm mỗi giờ với độ nhất quán 100%. Mọi sản phẩm lỗi sẽ bị nhận diện và loại bỏ ngay lập tức, đảm bảo uy tín tuyệt đối cho thương hiệu.
3.3 Hướng dẫn robot thực hiện tác vụ phức tạp (Robot Guidance)
Trong các tác vụ đòi hỏi sự tinh tế như hàn, sơn hoặc lắp ráp linh kiện điện tử siêu nhỏ, nhận dạng vật thể đóng vai trò cung cấp dữ liệu phản hồi thời gian thực. Robot sẽ nhận dạng đường biên của mối hàn hoặc vị trí lỗ cắm trên bảng mạch để tự điều chỉnh quỹ đạo di chuyển. Ngay cả khi phôi liệu bị rung động hoặc đặt lệch, “đôi mắt” AI vẫn đảm bảo đường kim mũi chỉ của robot đạt độ chính xác đến từng micromet.
3.4 Điều hướng và tránh vật cản cho robot tự hành (AGV / AMR)
Trong môi trường kho bãi, các robot vận chuyển (AMR) sử dụng thị giác máy để nhận diện biển báo, mã vạch trên sàn và đặc biệt là nhận diện con người hoặc vật cản đột xuất. Khả năng “hiểu” ngữ cảnh xung quanh giúp ứng dụng thị giác máy trong robot giúp việc tính toán lộ trình di chuyển an toàn và tối ưu nhất, giảm thiểu tối đa rủi ro va chạm trong nhà xưởng, gây ra các thiệt hại không đáng có.
4. Lợi ích chiến lược cho doanh nghiệp
- Nâng cao năng suất 24/7: Robot không cần nghỉ ngơi, không bị chi phối bởi cảm xúc hay sức khỏe, giúp duy trì sản lượng ở mức tối đa.
- Tiết kiệm chi phí: Giảm tỷ lệ sản phẩm lỗi đồng nghĩa với việc tiết kiệm nguyên vật liệu và chi phí xử lý sai hỏng.
- Tính linh hoạt cực cao: Khi thay đổi mẫu mã sản phẩm, doanh nghiệp chỉ cần “dạy” lại mô hình nhận diện thay vì phải thiết kế lại toàn bộ hệ thống cơ khí tốn kém.
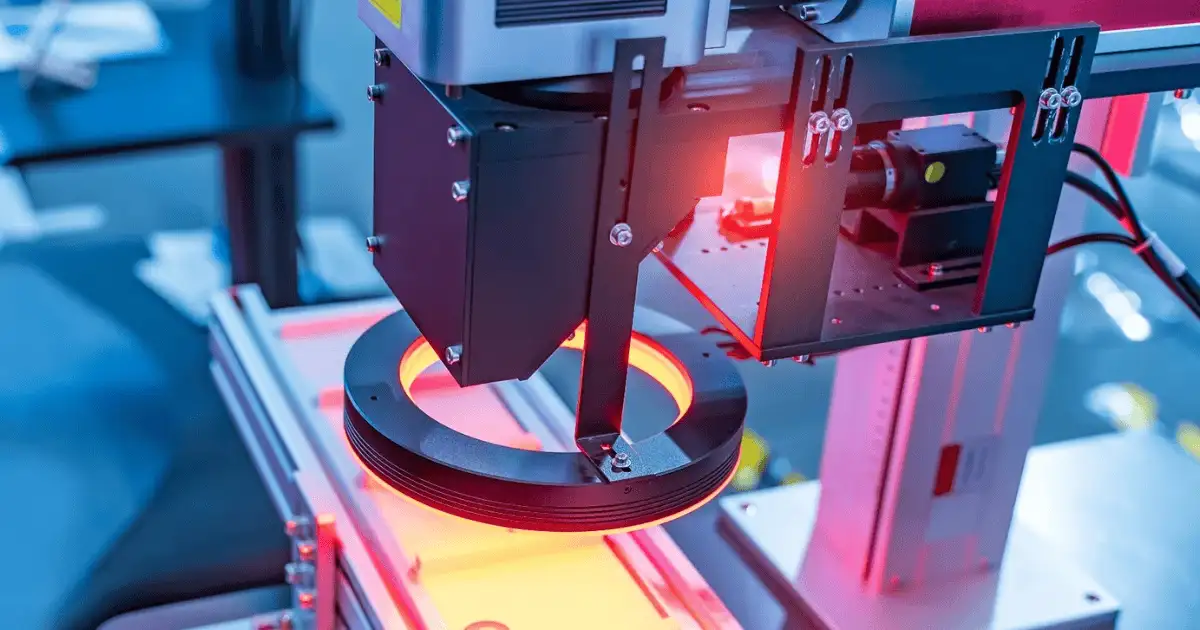
5. Tiềm năng của ứng dụng thị giác máy trong robot
Mặc dù mang lại lợi ích khổng lồ, việc triển khai thực tế vẫn đối mặt với một số rào cản như điều kiện ánh sáng biến động tại nhà xưởng hay yêu cầu khắt khe về dữ liệu huấn luyện cho các mô hình Deep Learning. Việc áp dụng các xu hướng công nghệ mới đối với ứng dụng thị giác máy trong robot dần xóa bỏ các rào cản này, nâng cao vị thế cạnh tranh cho các doanh nghiệp
- Edge AI (Trí tuệ nhân tạo tại biên): Dữ liệu được xử lý trực tiếp trên camera giúp giảm độ trễ xuống mức mili giây, giúp robot phản ứng gần như tức thì.
- Thị giác máy 3D: Kết hợp dữ liệu hình ảnh và độ sâu giúp robot “nhìn” rõ khoảng cách, giải quyết triệt để bài toán gắp vật thể lộn xộn (Bin Picking).
- Học chuyển giao (Transfer Learning): Giúp robot nhanh chóng nhận diện vật thể mới mà không cần hàng nghìn mẫu ảnh huấn luyện ban đầu.
Kết Luận
Ứng dụng thị giác máy trong robot thông qua việc nhận dạng vật thể chính là “chìa khóa vạn năng” mở ra cánh cửa của sự thịnh vượng trong sản xuất công nghiệp hiện đại, đặt nền móng cho mô hình nhà máy thông minh toàn diện. Nếu bạn đang tìm kiếm một giải pháp để bứt phá năng suất và làm chủ quy trình chất lượng, thì đây chính là lúc bạn bắt đầu hành trình cùng Thiết bị robot.
Thiết bị robot là kênh phân phối trực tuyến các bộ phận, thiết bị robot mới hoặc đã qua sử dụng, dầu mỡ robot và các linh kiện cơ khí. Tại đây, chúng tôi tự hào cung cấp khối lượng lớn vật tư từ các thương hiệu và nhà cung cấp lớn, bao gồm: FANUC, ABB, Kuka, Yaskawa, Mitsubishi, Staubli, Hyundai, CKD, v.v.
Liên hệ ngay để được Thiết bị robot tư vấn trực tiếp:
Đường dây nóng: 091 9225 197
Địa chỉ: 97/2 Kha Vạn Cân, phường Hiệp Bình, TP.HCM
=============
Facebook: Linh kiện robot.