Cách chọn robot gripper phù hợp cho từng ứng dụng sản xuất
Trong bối cảnh tự động hóa dây chuyền sản xuất không còn là một lựa chọn mà đã trở thành yếu tố quan trọng của mọi doanh nghiệp. Mỗi cánh tay robot đều luôn sở hữu cho riêng mình một loại tay gắp riêng biệt, có thể đáp ứng đa dạng yêu cầu của doanh nghiệp.
Việc trang bị kiến thức về cách chọn robot gripper không chỉ giúp bạn giải quyết đúng bài toán kỹ thuật mà còn tối ưu hóa chi phí đầu tư, giảm thiểu thời gian chết (downtime) và nâng cao biên độ lợi nhuận.
Trong bài viết này, hãy cùng Thiết Bị Robot đi tìm hiểu về ưu nhược điểm của các loại tay gắp robot và cách chọn robot gripper sao cho phù hợp với từng hoạt động sản xuất.
1. Robot gripper là gì và tại sao chúng lại quan trọng?
Robot gripper, hay còn gọi là tay gắp robot, là bộ phận tác động cuối – End Effector được xem như một thiết bị cơ điện, khí nén hoặc thủy lực được gắn ở phần bích cuối của cánh tay robot.
Chức năng duy nhất và quan trọng nhất của nó là thực hiện các tương tác trực tiếp với vật thể (phôi, sản phẩm): gắp, giữ, nâng, di chuyển, định vị và thả vật thể theo các quỹ đạo đã được lập trình sẵn.
Hãy tưởng tượng cánh tay robot đóng vai trò như cánh tay con người chịu trách nhiệm về lực nâng và phương hướng di chuyển, thì tay gắp chính là bàn tay con người sẽ chịu trách nhiệm về cầm nắm và cảm nhận vật thể.
1.2 Vai trò của tay gắp trong dây chuyền sản xuất
Sự thành công của một ứng dụng tự động hóa phụ thuộc tới 50% vào hệ thống tay gắp. Một hệ thống gắp được thiết kế kém có thể làm rơi vỡ sản phẩm, làm xước bề mặt phôi kim loại, hoặc làm biến dạng các mặt hàng nhạy cảm như thực phẩm, linh kiện điện tử.
Ngược lại, khi bạn nắm vững cách chọn robot gripper chuẩn xác, hệ thống sẽ mang lại:
Độ chính xác tuyệt đối và tính lặp lại: Một tay gắp phù hợp, kết hợp cùng hệ thống cảm biến tiên tiến, cho phép robot gắp và đặt hàng triệu lần với quỹ đạo giống hệt nhau, duy trì độ sai số vô cùng nhỏ, thường chỉ được tính bằng micromet. Điều này đặc biệt mang ý nghĩa sống còn trong các lĩnh vực yêu cầu khắt khe như lắp ráp vi mạch điện tử, y tế hay gia công cơ khí chính xác, nơi mà một vài milimet sai lệch cũng có thể dẫn đến việc phải loại bỏ toàn bộ lô hàng.
Tối ưu hóa thời gian chu kỳ: Việc lựa chọn đúng loại tay gắp (ví dụ như tay gắp khí nén phản hồi nhanh hay giác hút chân không siêu nhẹ) sẽ giúp giảm thiểu tối đa trọng lượng tải ở đầu cuối cánh tay robot. Kết quả là robot có thể di chuyển, thao tác gắp nhả với vận tốc cực cao mà không lo rơi rớt phôi.
Nâng tầm an toàn lao động: Việc ứng dụng các tay gắp công suất lớn sẽ giải phóng hoàn toàn sức lao động của con người khỏi những nhiệm vụ bốc xếp vật liệu quá khổ, quá nặng, vốn tiềm ẩn nhiều nguy cơ chấn thương cơ xương khớp.
Tính linh hoạt tối đa cho các dây chuyền sản xuất đa dạng: Thị trường hiện đại đòi hỏi các nhà máy phải liên tục thay đổi mẫu mã hàng hóa. Một chiến lược chọn tay gắp thông minh sẽ tích hợp các cơ cấu đổi tay gắp nhanh (Tool Changer) hoặc sử dụng các loại tay gắp điện có độ thích ứng cao. Điều này cho phép một trạm robot duy nhất có thể xử lý mượt mà hàng chục mã hàng hóa với kích thước, hình dáng và chất liệu hoàn toàn khác nhau.
2. Phân loại robot gripper và ưu nhược điểm của chúng
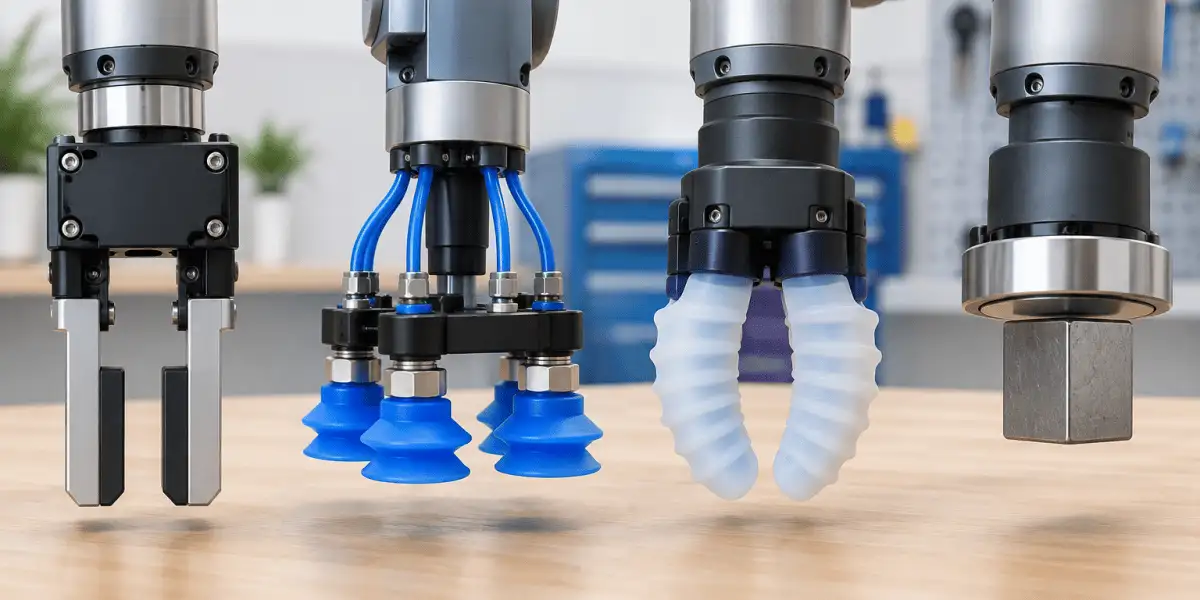
Để hiểu rõ cách chọn robot gripper phù hợp, bước đầu tiên là phải nắm vững các công nghệ đang có sẵn. Thị trường hiện nay phân loại tay gắp dựa trên nguồn năng lượng dẫn động và cơ chế kẹp. Dưới đây là phân tích chuyên sâu về 4 loại công nghệ gắp phổ biến nhất.
Cách chọn robot gripper phổ biến hiện nay
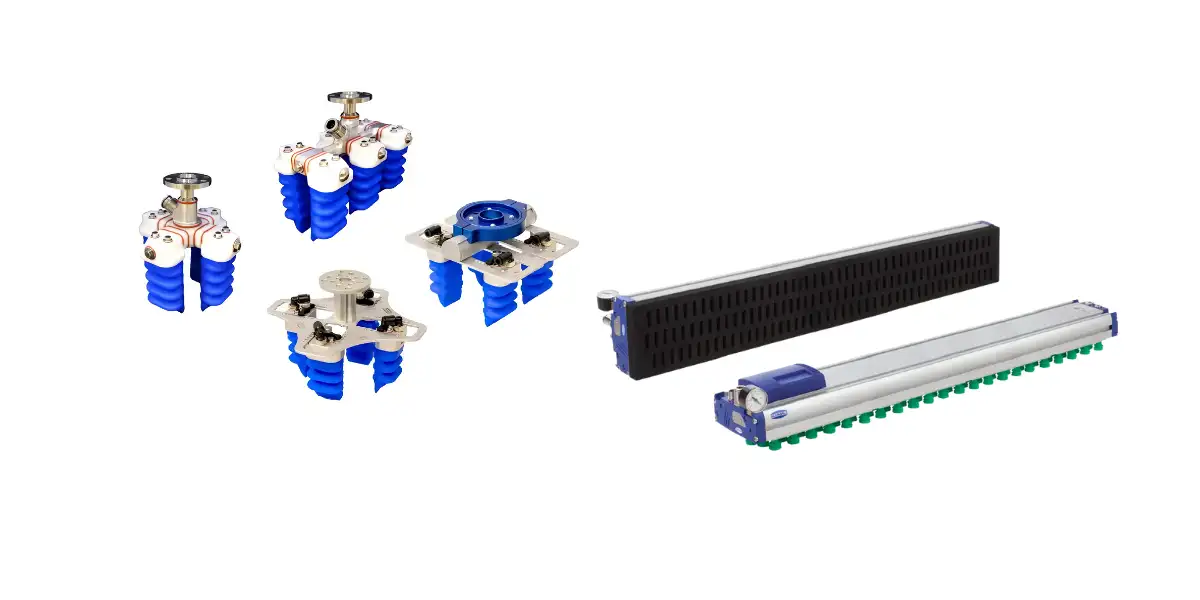
2.1. Tay gắp chân không (Vacuum Gripper)
Tay gắp chân không sử dụng sự chênh lệch giữa áp suất không khí môi trường và áp suất chân không để tạo ra lực hút. Lực chân không này thường được tạo ra bởi máy bơm điện cơ (vacuum pump) hoặc các bộ tạo chân không sử dụng khí nén (ejector).
Đây là công nghệ cốt lõi trong các hệ thống tay gắp đóng gói tự động và xếp dỡ pallet. Chân không (hay còn gọi là lưu lượng chân không) phải được duy trì không bị gián đoạn để robot lắp ráp có thể giữ chặt vật thể một cách an toàn.
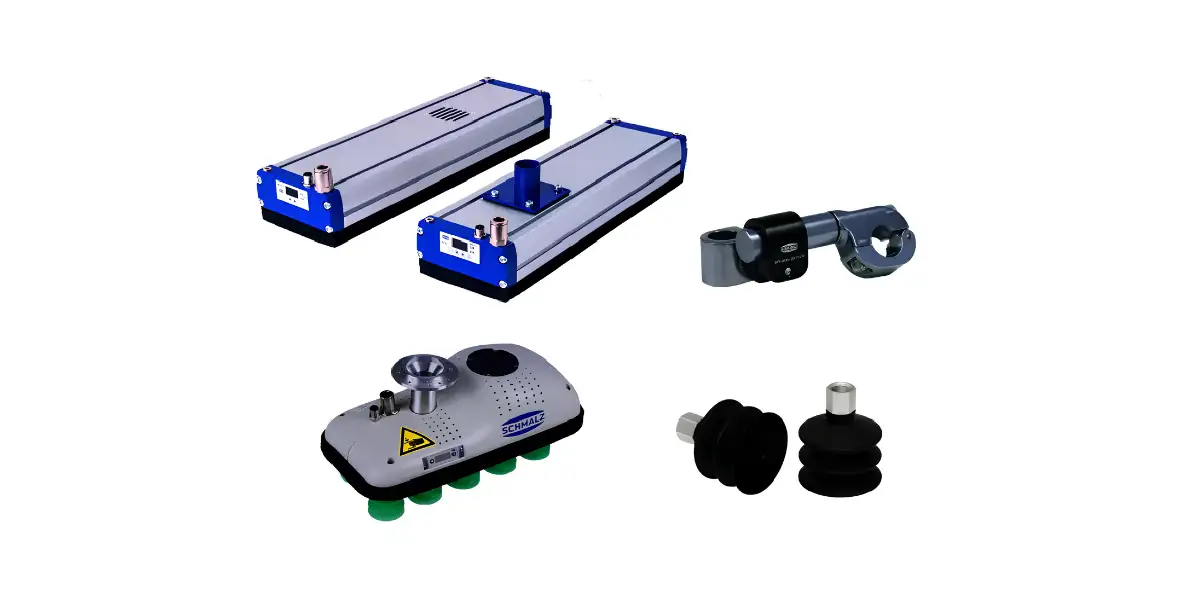
Thiết bị robot – Đối tác phân phối chiến lược công nghệ chân không và tay gắp Schmalz hàng đầu cho tự động hóa.
Các loại tay gắp chân không của Schmalz
Ưu điểm:
Khả năng thích ứng cao: Xử lý tốt các vật thể có bề mặt phẳng, rộng, nhẵn (như kính, tôn, ván gỗ, tấm kim loại) hoặc các vật liệu mềm dẻo như thùng carton, túi nilon. Thậm chí có thể gắp khi vật phẩm bị đặt lệch vị trí.
Tốc độ nhanh: Quá trình hút và nhả diễn ra gần như tức thì.
Trọng lượng nhẹ: Bản thân tay gắp chân không thường rất nhẹ, giúp cánh tay robot tối ưu hóa tải trọng hữu ích (payload) để nâng được vật nặng hơn.
Chi phí đầu tư ban đầu thấp: Giác hút chân không (suction cups) có giá thành rất rẻ và dễ dàng thay thế.
Nhược điểm:
Môi trường hạn chế: Không hoạt động tốt trong môi trường bụi bặm (bụi có thể làm tắc bộ lọc và đường ống khí).
Yêu cầu bề mặt: Vật thể phải có diện tích bề mặt tiếp xúc đủ lớn và không quá xốp (thoát khí). Không hút được các vật có bề mặt lỗ chỗ, gồ ghề.
Chi phí năng lượng: Tiêu tốn nhiều điện năng hoặc khí nén để duy trì dòng chân không liên tục.
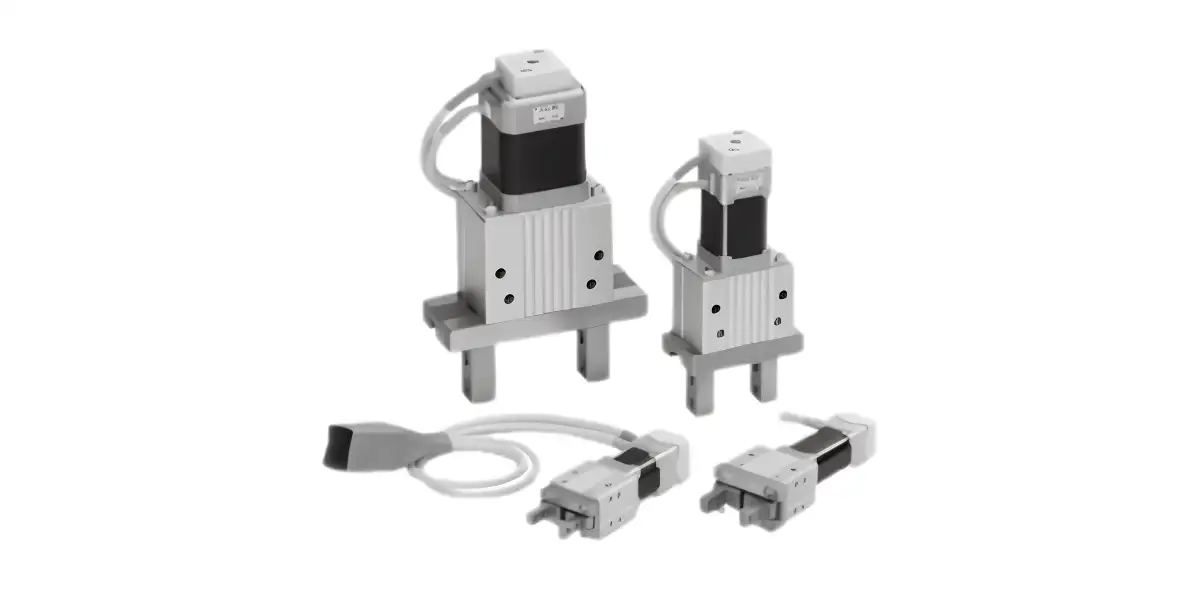
2.2. Tay gắp khí nén (Pneumatic Gripper)
Sử dụng năng lượng từ hệ thống khí nén của nhà máy để đẩy pít-tông, tạo ra lực đóng/mở cơ học của các ngàm kẹp (hàm kẹp). Đây là loại tay gắp phổ biến nhất trong lịch sử tự động hóa công nghiệp.
Các loại tay gắp khí nén của Schmalz
Ưu điểm:
Lực kẹp siêu mạnh so với kích thước: Cung cấp lực kẹp lớn trong một thiết kế rất nhỏ gọn, giúp robot có thể luồn lách vào các không gian hẹp (ví dụ: bên trong máy phay CNC).
Tốc độ cực cao: Đóng/mở trong phần nghìn giây.
Giá thành rẻ: Độ tin cậy cao, dễ bảo trì, chi phí mua mới thấp.
Nhược điểm:
Thiếu linh hoạt trong điều khiển: Thường chỉ có hai trạng thái đóng hết mức hoặc mở hết mức. Rất khó để kiểm soát lực kẹp, dễ làm vỡ các phôi nhạy cảm.
Không phù hợp với đa dạng mã hàng: Nếu xưởng của bạn sản xuất hàng chục loại chi tiết với kích cỡ khác nhau liên tục, tay gắp khí nén không thể tự động thay đổi hành trình kẹp để thích ứng.
Phụ thuộc vào hạ tầng: Bắt buộc nhà máy phải có hệ thống máy nén khí và đường ống dẫn khí ổn định.
2.3. Tay gắp điện (Electric Gripper)
Tay gắp điện sử dụng động cơ servo hoặc động cơ bước (stepper motor) để dẫn động các ngàm kẹp cơ khí. Nhờ công nghệ vi xử lý tích hợp, loại tay gắp này đang trở thành xu hướng mới, đặc biệt khi đi kèm với các robot cộng tác (Cobot).
Tay gắp điện
Ưu điểm:
Khả năng điều khiển tối thượng: Người lập trình có thể kiểm soát chính xác cả 3 thông số: Vị trí hàm kẹp, tốc độ đóng mở, và lực kẹp.
Tính thích ứng: Một tay gắp điện có thể tự động gắp một quả trứng mỏng manh ở chu kỳ này và gắp một khối thép nặng ở chu kỳ tiếp theo chỉ bằng cách đổi mã lệnh.
Thu thập dữ liệu: Các cảm biến lực/mô-men trả về dữ liệu thời gian thực, giúp hệ thống phát hiện xem vật thể có bị tuột hay kích thước phôi có bị lỗi hay không.
Gọn gàng: Không cần dây hơi lỉnh kỉnh, chỉ cần cáp tín hiệu/nguồn điện.
Nhược điểm:
Lực kẹp/Trọng lượng: So với tay gắp khí nén cùng kích thước, tay gắp điện có lực kẹp yếu hơn và thường nặng nề hơn do chứa động cơ và mạch điện.
Chi phí: Giá thành đầu tư cao hơn khá nhiều.
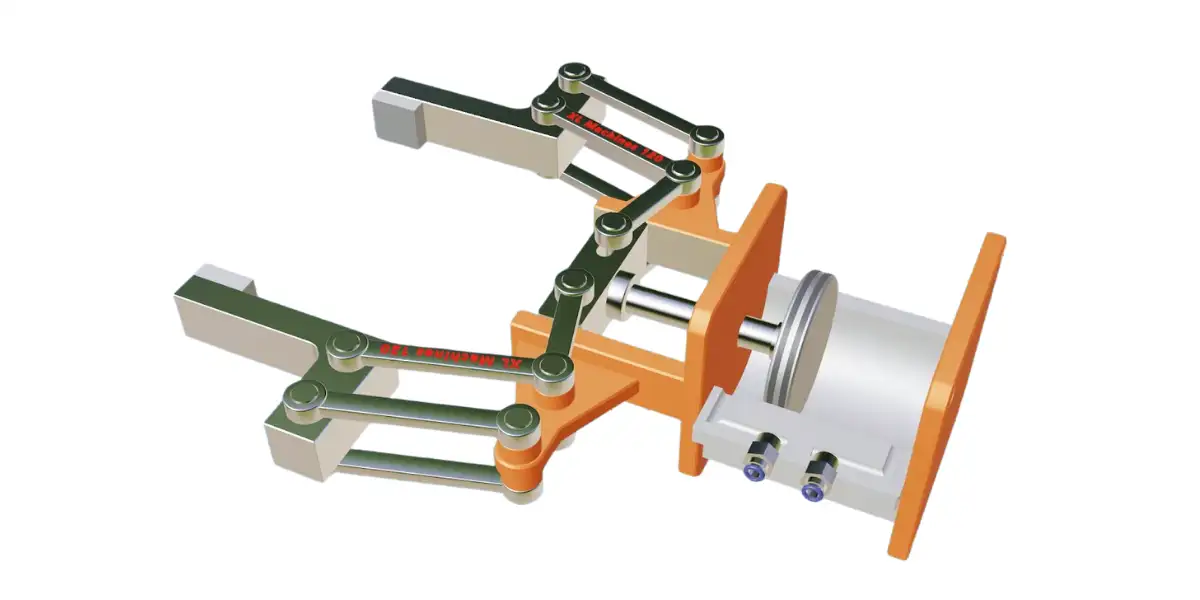
2.4. Tay gắp thủy lực (Hydraulic Gripper)
Hoạt động dựa trên áp lực của dung dịch thủy lực (thường là dầu). Loại này sinh ra để xử lý các ứng dụng công nghiệp siêu nặng.
Tay gắp thủy lực
Ưu điểm:
Công suất và lực kẹp không có đối thủ: Cung cấp sức mạnh kẹp từ vài trăm kg lên tới hàng tấn.
Nhược điểm:
Bảo trì phức tạp: Đòi hỏi phải xử lý vấn đề về máy bơm, bể chứa, rò rỉ dầu.
Môi trường: Tuyệt đối không phù hợp cho các phòng sạch, y tế, dược phẩm hay thực phẩm do nguy cơ rò rỉ dầu thủy lực gây nhiễm khuẩn.
3. Cách chọn robot gripper phù hợp cho từng ứng dụng trong sản xuất
Để nắm vững cách chọn robot gripper hiệu quả, doanh nghiệp cần căn cứ vào các yêu cầu đặc thù của quy trình sản xuất. Dưới đây là bộ khung tiêu chuẩn 5 bước được viết liền mạch, giúp bạn có cái nhìn sâu sắc và thực tế nhất khi lựa chọn tay gắp cho mọi dự án:
Bước 1: Đánh giá đặc tính vật lý của sản phẩm
Đầu tiên, hãy quan sát hình dáng và bề mặt: phôi phẳng nhẵn ưu tiên tay gắp chân không, phôi trụ tròn cần ngàm định tâm ba chấu, trong khi phôi bất quy tắc phù hợp với tay gắp mềm. Tiếp theo, đánh giá độ nhạy cảm của vật liệu; các sản phẩm dễ móp méo hay trầy xước (như bo mạch, thực phẩm) bắt buộc phải dùng hệ thống kiểm soát lực kẹp tinh chỉnh cao. Cuối cùng, cần tính toán độ chênh lệch kích thước giữa các mã sản phẩm để xác định đúng hành trình kẹp (stroke), đảm bảo thiết bị mở đủ rộng cho khối phôi lớn nhất trong dây chuyền.
Bước 2: Phân tích môi trường và không gian vận hành
Môi trường làm việc quyết định chuẩn bảo vệ của tay gắp. Môi trường gia công cơ khí bẩn bụi, có dầu làm mát đòi hỏi tay gắp đạt chuẩn IP67. Trong khi đó, ngành y tế, thực phẩm, linh kiện vi mạch bắt buộc phải đáp ứng tiêu chuẩn phòng sạch, không được rò rỉ khí hay dầu mỡ.
Ngoài ra, cần lưu ý đến không gian làm việc; không gian càng chật hẹp (như bên trong máy phay CNC) càng đòi hỏi một tay gắp có thiết kế siêu mỏng.
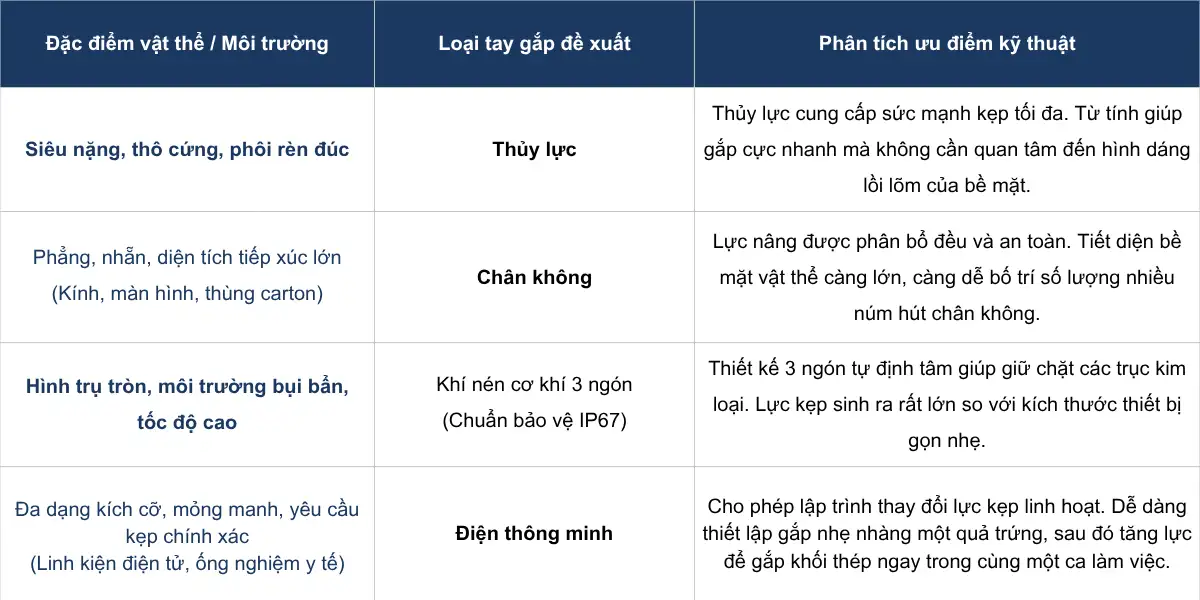
Bước 3: Sàng lọc công nghệ tay gắp dựa trên dữ liệu phôi
Sau khi đã lập bảng dữ liệu phôi chi tiết ở bước 2, công việc tiếp theo là đối chiếu các thông số này với nguyên lý hoạt động của từng loại tay gắp để loại trừ.
Bảng tổng hợp dưới đây sẽ đóng vai trò như một cẩm nang tra cứu nhanh, giúp bạn dễ dàng khoanh vùng và đưa ra cách chọn robot gripper phù hợp nhất:
Bảng tổng hợp đề xuất cách chọn robot gripper
Bước 4: Thiết kế ngón kẹp – Chìa khóa của sự ổn định
Ngón kẹp mới là bộ phận trực tiếp quyết định sự ổn định của phôi chứ không phải thân tay gắp đắt tiền. Hãy phay CNC ngón kẹp ôm khít đúng hình dáng 3D của sản phẩm, đồng thời tăng ma sát bằng vật liệu đệm (cao su, silicone) để giảm lực kẹp cần thiết.
Với xưởng có nhiều mã hàng, có thể dùng công nghệ in 3D để in ngón kẹp bằng nhựa để tối ưu chi phí và trọng lượng.
Bước 5: Lựa chọn thương hiệu, nhà cung cấp và chạy thử nghiệm thực tế
Ưu tiên các nhà cung cấp uy tín, có sẵn linh kiện tiêu hao và các loại chứng chỉ an toàn (FDA, chuẩn IP). Đặc biệt, nên chọn các loại tay gắp có tính năng “Plug & Play”, kết nối và điều khiển trực tiếp trên màn hình robot mà không cần đấu nối cáp hay viết code PLC phức tạp.
Tuyệt đối không mua nếu chưa mang phôi thực tế đến nhà máy để chạy thử nghiệm ở tốc độ tối đa.
Kết luận
Hiểu rõ cách chọn robot gripper cho các thiết bị robot là yếu tố cốt lõi giúp doanh nghiệp tối ưu hóa hiệu suất tự động hóa và đảm bảo biên độ lợi nhuận. Khi kết hợp hài hòa giữa việc thấu hiểu đặc tính sản phẩm, phân tích môi trường vận hành, lựa chọn đúng công nghệ tay gắp và tối ưu hóa ngón kẹp, hệ thống thiết bị robot của bạn sẽ vận hành bền bỉ với độ chính xác tuyệt đối.
Đầu tư bài bản vào bộ phận tác động cuối này chính là bước đệm vững chắc để nâng tầm năng lực sản xuất trong kỷ nguyên công nghiệp thông minh.
Thiết bị robot là kênh phân phối trực tuyến các bộ phận, thiết bị robot mới hoặc đã qua sử dụng, dầu mỡ robot và các linh kiện cơ khí. Tại đây, chúng tôi tự hào cung cấp khối lượng lớn vật tư từ các thương hiệu và nhà cung cấp lớn, bao gồm: FANUC, ABB, Kuka, Yaskawa, Mitsubishi, Staubli, Hyundai, CKD, v.v.