
Biết cách sử dụng tay dạy robot một cách bài bản, đúng kỹ thuật không chỉ giúp tối ưu hóa chu kỳ sản xuất, rút ngắn thời gian chết của máy mà còn là yếu tố quyết định đến sự an toàn của cả hệ thống và nhân sự. Bài viết này sẽ mang đến cho bạn cẩm nang hướng dẫn cách sử dụng tay dạy robot chi tiết từ cơ bản đến nâng cao.
1. Tổng quan về tay dạy robot công nghiệp
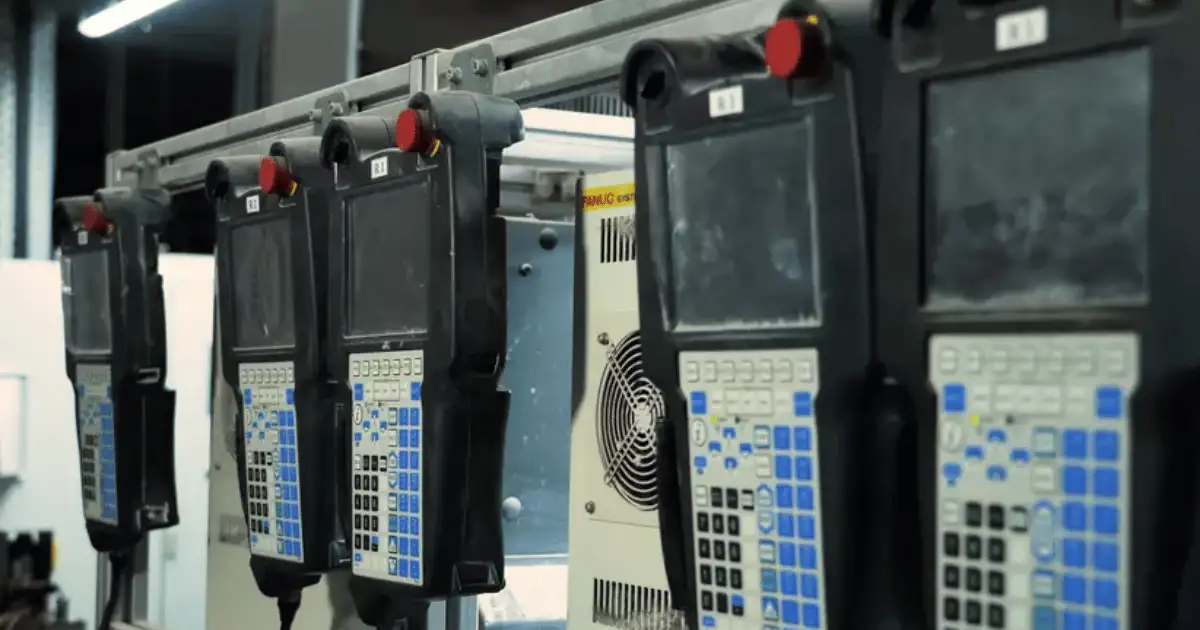
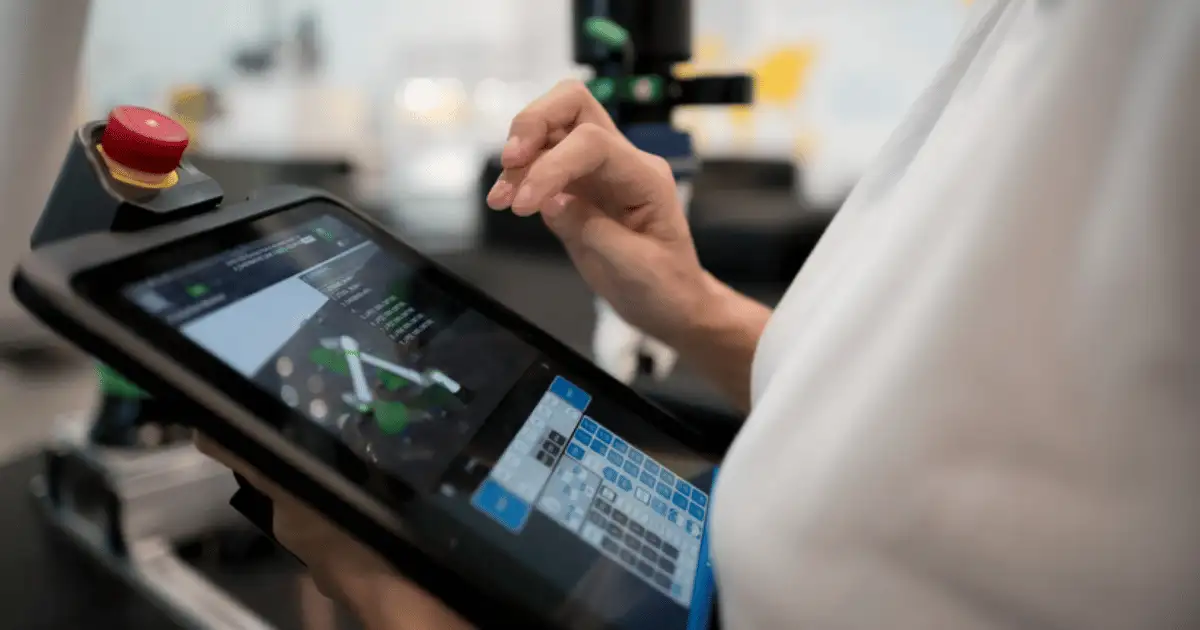
Tay dạy robot công nghiệp (Teach Pendant) là một giao diện người – máy (HMI) chuyên dụng được thiết kế riêng cho mục đích thiết lập, vận hành thủ công, lập trình quỹ đạo hình học và giám sát trạng thái hoạt động của robot theo thời gian thực. Thiết bị cho phép kỹ sư điều khiển từ xa cánh tay robot mà không cần phải can thiệp trực tiếp vào các cơ cấu phần cứng cơ khí phức tạp bên trong.
Theo sự tiến bộ của công nghệ tự động hóa, tay dạy robot đã có những bước tiến hóa vượt bậc:
- Hệ thống truyền thống: Là các thiết bị phần cứng vật lý dày dặn, bọc cao su chống va đập mạnh tại hiện trường, kết nối trực tiếp với tủ điều khiển trung tâm thông qua hệ thống dây cáp lõi đồng bền bỉ.
- Hệ thống hiện đại: Tay dạy robot có thể hiển thị trực quan dưới dạng một ứng dụng phần mềm chạy trên nền tảng web thông minh (Web-based Teach Pendant). Kỹ sư có thể truy cập ngay trên máy tính bảng hoặc màn hình cảm ứng chuyên dụng, giúp đơn giản hóa các thao tác lập trình mô phỏng và tăng tính tương tác trực quan.
2. Các bộ phận cốt lõi trên tay dạy robot
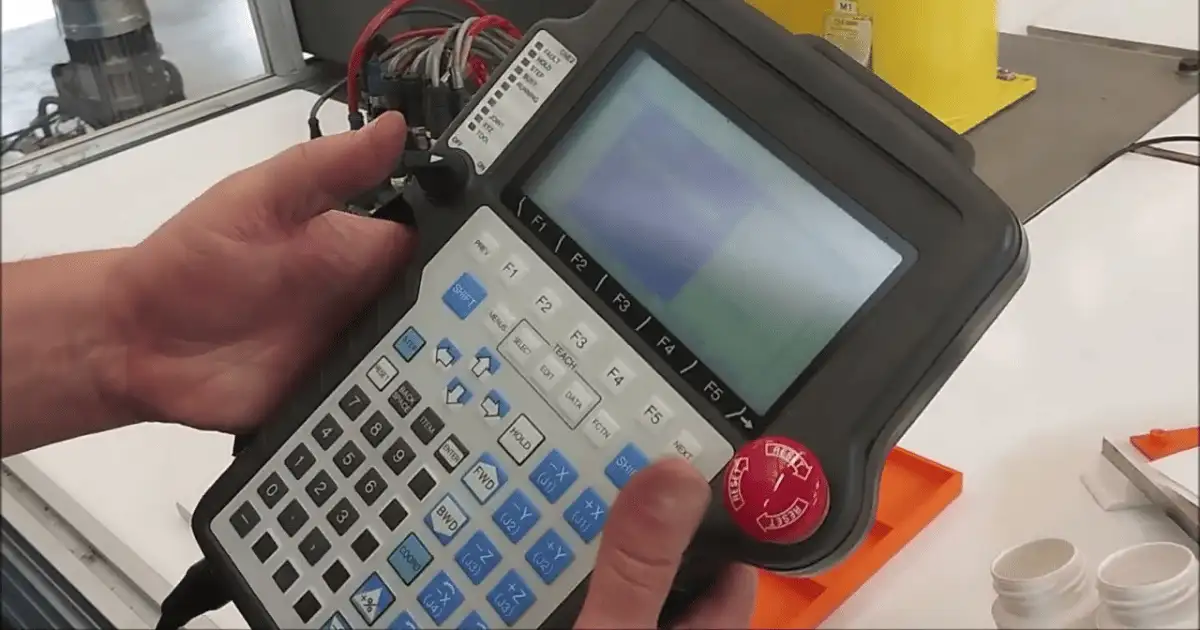
Trước khi học cách tương tác vật lý với thiết bị, người vận hành cần phân biệt được cấu trúc giao diện của một bộ điều khiển cầm tay tiêu chuẩn. Dù giao diện trực quan hiển thị bằng nút bấm vật lý hay màn hình cảm ứng kỹ thuật số, các thành phần cốt lõi sau luôn bắt buộc phải có:
2.1. Màn hình Dashboard (Bảng điều khiển trung tâm)
Đây là khu vực hiển thị trạng thái tổng quan của toàn bộ trạm robot. Thông qua Dashboard, bạn sẽ biết được robot đang kết nối ổn định hay không, tốc độ vận hành hiện tại là bao nhiêu phần trăm, chế độ chạy đang ở trạng thái nào (Manual – Thủ công hay Auto – Tự động), và đặc biệt là hệ thống sẽ hiển thị các bảng mã lỗi chi tiết ngay khi có sự cố tụt áp khí nén hoặc kẹt phôi xảy ra.
2.2. Hệ thống phím và giao diện Jogging
Đây là công cụ giúp kỹ sư dịch chuyển thủ công các trục khớp của robot. Trên các tay dạy truyền thống, đó là các cụm nút bấm cộng/trừ (+/-) cho từng trục hoặc cần gạt điều hướng (Joystick). Trên các tay dạy thế hệ mới, giao diện này được ảo hóa thành các nút bấm cảm ứng mượt mà, cho phép người dùng tác động lực điều khiển một cách nhạy bén.
2.3. Màn hình hiển thị tọa độ (Coordinate display)
Khu vực này cập nhật liên tục vị trí thực tế của robot trong không gian ba chiều. Kỹ sư sẽ dựa vào các thông số này để biết chính xác đầu công cụ (EoAT) đang ở tọa độ hình học nào, từ đó đưa ra quyết định di chuyển an toàn.
2.4. Các cơ chế an toàn bắt buộc
- Nút dừng khẩn cấp (Emergency stop – E-Stop)
Nút nhấn cơ học màu đỏ có kích thước lớn, luôn nằm ở vị trí dễ tiếp cận nhất trên tay dạy. Khi nhấn vào, toàn bộ nguồn cấp cho động cơ servo của robot sẽ bị ngắt lập tức để dừng mọi chuyển động nguy hiểm.
- Công tắc ba vị trí (Dead-man switch)
Nằm ở mặt sau của thiết bị cầm tay. Đây là bùa hộ mệnh của kỹ sư khi đứng bên trong hàng rào bảo vệ. Robot chỉ cho phép di chuyển khi kỹ sư ấn giữ công tắc này ở vị trí giữa (vị trí vừa phải). Nếu kỹ sư hoảng loạn bóp chặt hoặc ngất xỉu buông tay ra, robot sẽ lập tức khóa cứng các trục cơ học.
3. Hướng dẫn cách sử dụng tay dạy robot với 4 bước
Để làm chủ một cánh tay robot 6 trục, việc thực hành điều khiển thủ công (jogging) là bước đệm bắt buộc. Dưới đây là quy trình cách sử dụng tay dạy robot từng bước chuẩn chỉnh giúp bạn tương tác trực quan với giao diện bộ điều khiển cầm tay:
3.1. Kết nối hệ thống và kích hoạt trạng thái an toàn (Move to Safe Position)
- Điều kiện tiên quyết: Cánh tay robot phải được kết nối thành công với phần mềm và giao diện tay dạy robot (Teach Pendant) đang mở.
- Mở khóa thiết bị: Ban đầu, giao diện điều khiển thủ công trên Tay dạy sẽ bị khóa (disabled). Bạn bắt buộc phải nhấn chọn nút “Move to Safe Position” (Di chuyển về vị trí an toàn) trên Dashboard để kích hoạt tính năng này.
3.2. Nắm rõ quy tắc dịch chuyển của các trục hình học (X, Y, Z)
Bạn sử dụng các nút bấm tương ứng trong phần Arm Jogging để di chuyển robot từng bước một (incrementally) dọc theo ba trục hình học:
- Khi nhấn các nút Dương (+X, +Y, +Z), cánh tay robot sẽ di chuyển ra xa khỏi phần đế (base).
- Khi nhấn các nút Âm (-X, -Y, -Z), cánh tay robot sẽ di chuyển quay trở lại gần phần đế.
3.3. Thực hành điều khiển thủ công (Jogging) trực tiếp trên từng trục
Sau khi đã mở khóa tính năng điều khiển, bạn tiến hành thực hành làm quen với chuyển động của robot theo thứ tự:
- Trục X: Nhấn các nút -X và +X trên màn hình tay dạy, quan sát cách cánh tay dịch chuyển sau mỗi lần nhấn.
- Trục Y: Nhấn các nút -Y và +Y để theo dõi sự thay đổi hướng di chuyển của robot.
- Trục Z: Nhấn các nút -Z và +Z để quan sát chuyển động lên xuống của cánh tay.
3.4. Tùy chỉnh bước dịch chuyển và cấu hình đơn vị đo
- Thay đổi khoảng cách bước (Jogging Increment): Bạn có thể tùy chỉnh tăng hoặc giảm độ dài của mỗi lần robot dịch chuyển sau một cú nhấn nút. Giá trị bước mặc định của hệ thống là 10 mm.
- Thay đổi đơn vị hiển thị: Tại mục cài đặt dưới cùng của giao diện, sẽ bao gồm 4 dòng tùy chỉnh: Units, Speed, End Effector và Pen Offset. Bạn có thể chuyển đổi linh hoạt đơn vị đo từ milimét (mm) sang inch (in).
- Tác động: Khi bạn thay đổi đơn vị, toàn bộ thông số tọa độ trên màn hình Dashboard lẫn các tùy chọn khoảng cách bước (Jogging Increment) đều sẽ tự động cập nhật đồng bộ theo đơn vị mới.
4. Các nguyên tắc an toàn khi vận hành tại nhà máy
Vận hành robot công nghiệp luôn tiềm ẩn những nguy cơ rủi ro cao nếu người lao động chủ quan. Khi thực hiện các bước trong hướng dẫn sử dụng bộ điều khiển cầm tay, Thiết bị robot đưa ra 3 nguyên tắc cách sử dụng tay dạy robot an toàn khuyến khích kỹ thuật viên tuân thủ khi vận hành dây chuyền tự động hóa:
- Kiểm soát tuyệt đối tốc độ Manual: Trong suốt quá trình cấu hình, gán điểm và chạy thử nghiệm (Dry Run), tốc độ của robot phải luôn được giới hạn ở mức an toàn (dưới 25%). Điều này đảm bảo rằng nếu xảy ra lỗi lập trình (robot đi sai hướng), bạn vẫn có đủ thời gian phản xạ để buông tay dạy hoặc nhấn nút E-Stop.
- Tầm nhìn bao quát và không bị che khuất: Khi đứng điều khiển robot bằng tay dạy, người vận hành phải lựa chọn vị trí đứng có góc nhìn rõ ràng nhất bao quát toàn bộ không gian hình học và các chướng ngại vật xung quanh robot. Tuyệt đối không vừa nhìn vào màn hình tay dạy vừa bấm nút di chuyển mà không quan sát chuyển động thực tế của cánh tay cơ khí.
- Quy tắc một người làm chủ (Single Point of Control): Đây là quy tắc bất di bất dịch trong an toàn công nghiệp. Tại một thời điểm, chỉ một người được quyền cầm tay dạy và giữ quyền điều khiển hệ thống. Tuyệt đối không để xảy ra tình trạng một người đang đứng dạy điểm bên trong hàng rào bảo vệ, trong khi một người khác lại đứng thao tác trên tủ điện hoặc máy tính bên ngoài.
Kết luận
Làm chủ cách sử dụng tay dạy robot không chỉ đơn thuần là việc ghi nhớ các nút bấm trên màn hình, mà đó là nghệ thuật phối hợp giữa tư duy không gian hình học, thuật toán điều khiển và ý thức tổ chức kỷ luật an toàn lao động nghiêm ngặt.
Đầu tư nghiêm túc vào khâu đào tạo nhân sự thành thạo các bước hướng dẫn sử dụng bộ điều khiển cầm tay chính là nền tảng vững chắc giúp doanh nghiệp khai thác triệt để 100% công suất của máy móc, từ đó tối ưu hóa biên độ lợi nhuận và nâng tầm vị thế cạnh tranh trên thị trường sản xuất.
Thiết bị robot là kênh phân phối trực tuyến các bộ phận, thiết bị robot mới hoặc đã qua sử dụng, dầu mỡ robot và các linh kiện cơ khí. Tại đây, chúng tôi tự hào cung cấp khối lượng lớn vật tư từ các thương hiệu và nhà cung cấp lớn, bao gồm: FANUC, ABB, Kuka, Yaskawa, Mitsubishi, Staubli, Hyundai, CKD, v.v.
Liên hệ ngay để được Thiết bị robot tư vấn trực tiếp:
Đường dây nóng: 091 9225 197
Địa chỉ: 97/2 Kha Vạn Cân, phường Hiệp Bình, TP.HCM
=============
Facebook: Thiết bị robot chính hãng.