
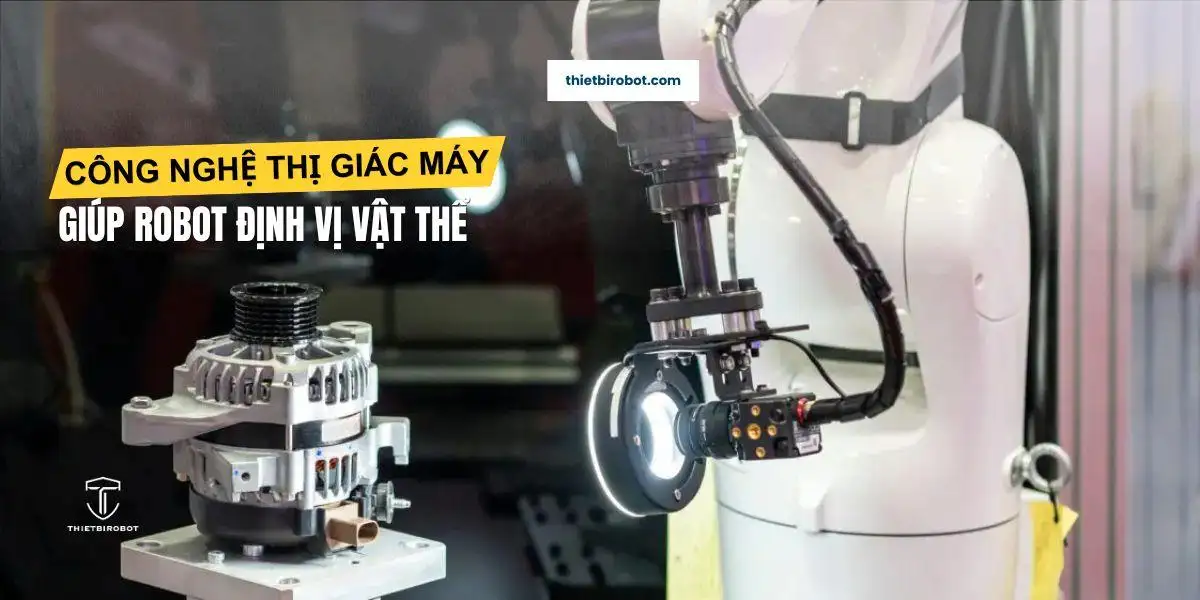
Định vị vật thể bằng thị giác máy đang mở ra cách vận hành mới cho nhà máy hiện đại, nơi robot không chỉ “nhìn” mà còn “hiểu” và phản ứng chính xác theo từng sản phẩm. Nhờ khả năng nhận diện và xác định tọa độ với độ chính xác cao, hệ thống này giúp thay thế các phương pháp cố định kém linh hoạt. Kết quả là quy trình sản xuất trở nên nhanh hơn, ổn định hơn và tối ưu chi phí vận hành.
1. Thị giác máy là gì? Cơ chế hoạt động của nó
Thị giác máy (Computer Vision) là một lĩnh vực chuyên sâu của trí tuệ nhân tạo (AI), trang bị cho máy tính khả năng thu nhận, xử lý và phân tích dữ liệu hình ảnh hoặc video từ thế giới thực. Mục tiêu tối thượng của nó là mô phỏng và mở rộng khả năng thị giác của con người, cho phép máy móc thực hiện các tác vụ như nhận dạng vật thể và theo dõi chuyển động.
Một hệ thống hoàn chỉnh bao gồm ba thành phần chính:
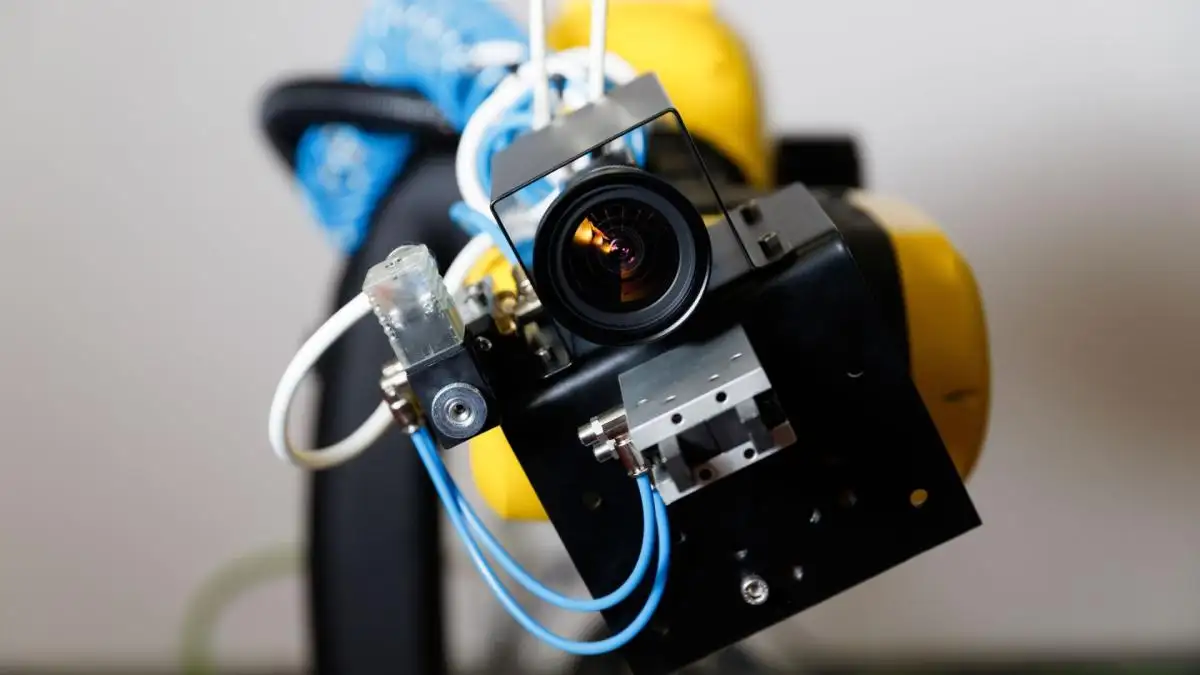
- Phần cứng thu nhận: camera công nghiệp (2D và 3D), ống kính chuyên dụng.
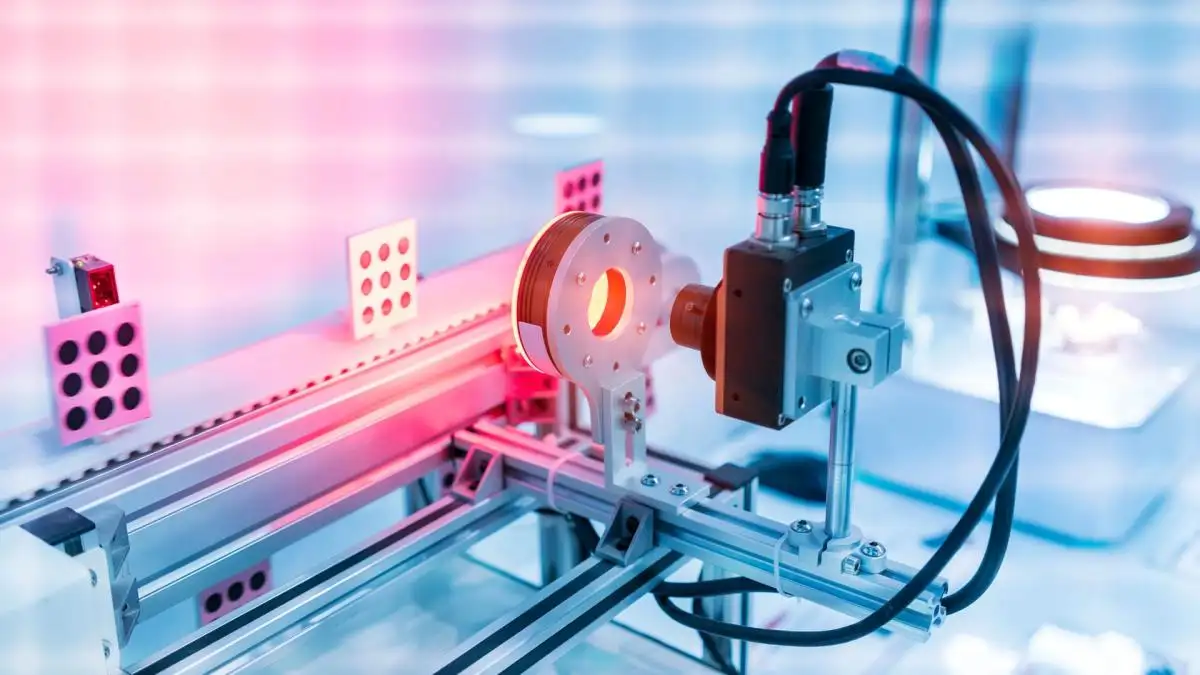
- Hệ thống chiếu sáng: Đảm bảo chất lượng hình ảnh tối ưu, loại bỏ nhiễu sáng môi trường.
- Bộ xử lý và phần mềm: Sử dụng các thuật toán xử lý ảnh, học máy (Machine Learning) và học sâu (Deep Learning).
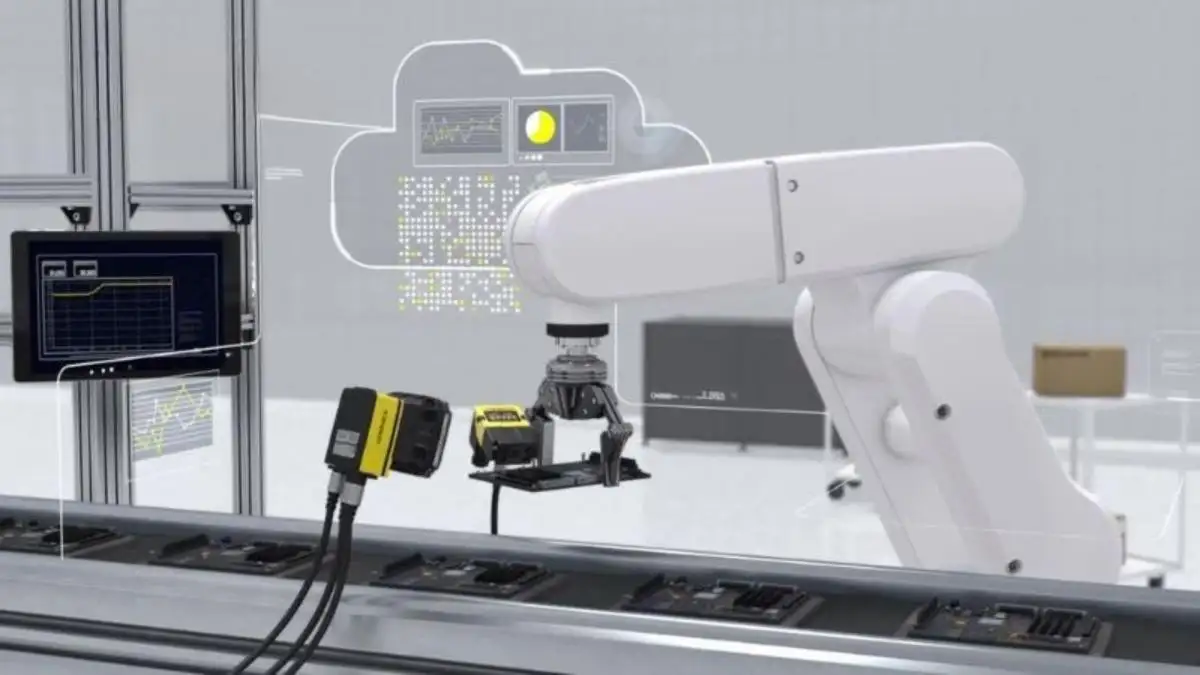
Cơ chế hoạt động cơ bản của định vị vật thể bằng thị giác máy bắt đầu bằng việc thu thập dữ liệu từ cảm biến. Sau đó, dữ liệu trải qua giai đoạn tiền xử lý (làm sạch nhiễu, hiệu chỉnh hình học). Bước tiếp theo là trích xuất đặc trưng để xác định cạnh, góc và hình dạng. Cuối cùng, hệ thống thực hiện nhận dạng và xác định tư thế (Localization & Pose Estimation) để truyền tọa độ không gian chính xác cho cánh tay robot.
2. Cơ chế vận hành và quy trình xử lý dữ liệu
Quy trình định vị vật thể bằng thị giác máy trải qua các giai đoạn nghiêm ngặt nhằm đảm bảo dữ liệu truyền về bộ điều khiển robot đạt độ chính xác tuyệt đối.
2.1. Giai đoạn tiền xử lý (Image Pre-processing)
Hình ảnh từ camera thường bị ảnh hưởng bởi nhiễu sáng môi trường hoặc biến dạng quang học. Thiết bị robot thực hiện:
- Lọc nhiễu (Noise Filtering): Sử dụng bộ lọc Gaussian hoặc Median để làm mượt ảnh.
- Hiệu chỉnh hình học (Calibration): Chuyển đổi tọa độ pixel trên ảnh sang đơn vị đo lường thực tế (mm) dựa trên các bảng mã hiệu chuẩn (Checkerboard).
2.2. Trích xuất đặc trưng
Đây là bước then chốt để robot biết vật thể đang ở đâu:
- Xác định biên dạng (Edge Detection): Tìm kiếm đường bao kỹ thuật của chi tiết máy.
- Đối sánh mẫu (Template Matching): So sánh hình ảnh thực tế với dữ liệu mẫu (Gold Template) trong bộ nhớ.
3. Các công nghệ định vị 2D và 3D chuyên sâu
Tùy vào đặc thù của dây chuyền sản xuất, danh mục thiết bị cung cấp các giải pháp định vị đa dạng:
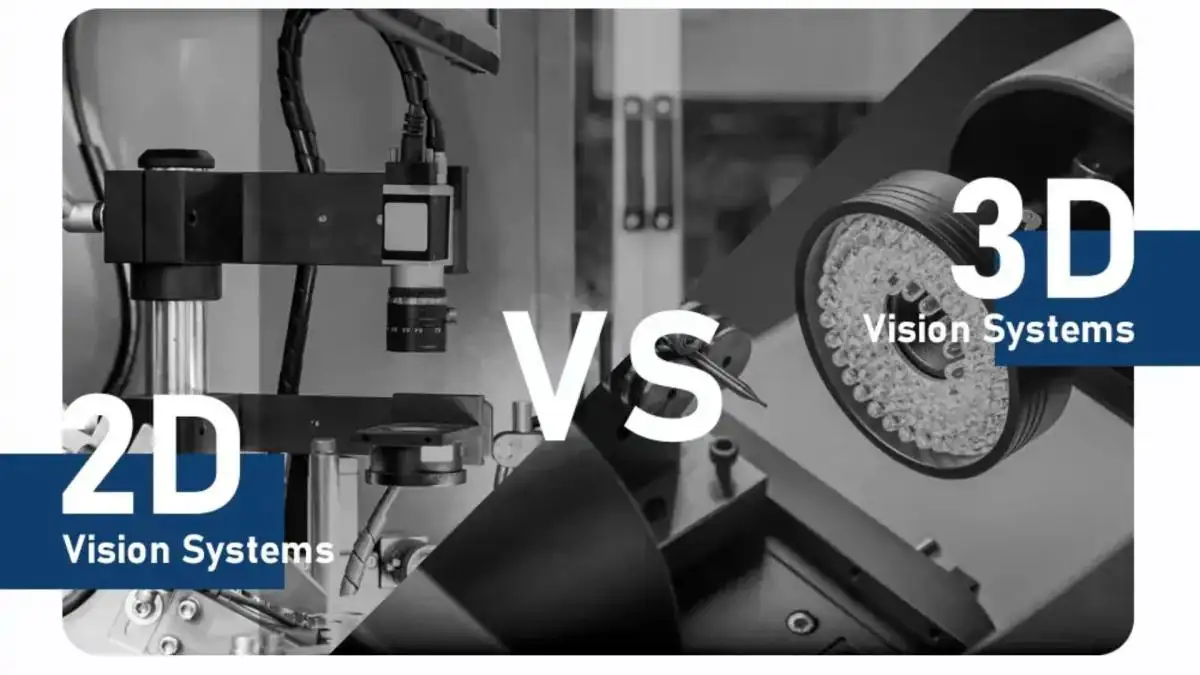
- Định vị hình ảnh 2D: Phù hợp cho các vật thể nằm trên một mặt phẳng ổn định. Ưu điểm của công nghệ này là tốc độ xử lý cực nhanh và chi phí đầu tư thấp, ứng dụng rộng rãi trong đóng gói và dán nhãn.
- Công nghệ định vị 3D hiện đại: Bắt buộc cho các tác vụ yêu cầu thông tin chiều sâu.
- Stereo Vision: Nguyên lý tam giác hóa từ hai camera để tái tạo độ sâu.
- Structured Light: Chiếu mẫu ánh sáng lên bề mặt để tính toán biến dạng 3D, tạo ra đám mây điểm (Point Cloud) độ phân giải cao.
- Time-of-Flight (ToF): Đo thời gian phản xạ ánh sáng để xác định khoảng cách tức thời.
4. Ứng dụng thực tế của thiết bị thị giác trong robot công nghiệp
Công nghệ định vị vật thể bằng thị giác máy đã mở ra khả năng vận hành linh hoạt cho robot trong nhiều lĩnh vực sản xuất khác nhau, từ cơ khí chế tạo đến logistics đóng gói.
Để triển khai hiệu quả các ứng dụng này trong thực tế, Thiết Bị Robot cung cấp đa dạng các loại thiết bị và linh kiện robot, đáp ứng nhu cầu từ sản xuất đến vận hành và bảo trì hệ thống.
Xem thêm tại đây: https://thietbirobot.com/danh-muc/thiet-bi-tu-dong-hoa/
4.1. Lắp ráp tự động và Pick & Place (Bin Picking)
Trong lắp ráp, robot cần định vị các linh kiện siêu nhỏ với sai số cực thấp. Với khả năng gắp vật thể không có thứ tự (Bin Picking), robot có thể nhận diện và gắp chính xác từng chi tiết nằm ngẫu nhiên trong thùng chứa, loại bỏ bước sắp xếp thủ công tốn thời gian.
4.2. Kiểm tra chất lượng sản phẩm
Thiết bị thị giác thay thế con người trong các khâu kiểm soát chất lượng (QC). Robot có thể phát hiện các lỗi bề mặt tinh vi như vết xước, nứt, biến dạng hoặc sai lệch kích thước với tốc độ cực cao, đảm bảo chất lượng đồng nhất cho toàn bộ dây chuyền sản xuất.
4.3. Dẫn hướng robot hàn và sơn tự động
Bằng cách quét bề mặt vật thể, robot có thể tự động điều chỉnh đường hàn hoặc quỹ đạo sơn theo các đường cong phức tạp. Điều này đặc biệt quan trọng trong các ứng dụng cơ khí nặng, nơi yêu cầu tính thẩm mỹ và độ bền mối hàn cao mà các phương pháp dạy điểm (Teach-in) truyền thống không thể đáp ứng linh hoạt.
5. Lợi ích và thách thức khi triển khai định vị vật thể bằng thị giác máy
Việc ứng dụng định vị vật thể bằng thị giác máy mang lại lợi ích rõ rệt cho các nhà máy thông minh nhưng cũng đi kèm với các thách thức kỹ thuật cần xử lý.
Lợi ích nổi bật
- Tăng độ chính xác và tốc độ: Robot thực hiện các thao tác lặp lại với độ chính xác micron.
- Tối ưu hóa không gian: Loại bỏ các hệ thống phễu rung, băng tải định hướng cồng kềnh, giúp thu gọn diện tích nhà xưởng.
- Tính linh hoạt (Flexibility): Dễ dàng thích ứng với nhiều loại vật thể khác nhau mà không cần thay đổi đồ gá cơ khí, chỉ cần cập nhật phần mềm hoặc nạp mẫu Template mới.
Thách thức kỹ thuật
- Quản lý nguồn sáng: Ánh sáng mặt trời hoặc ánh sáng nhà xưởng thay đổi có thể làm sai lệch kết quả. Cần sử dụng tủ chụp (Enclosure) hoặc bộ lọc quang học chuyên dụng.
- Xử lý dữ liệu lớn: Các thiết bị robot 3D tạo ra lượng dữ liệu khổng lồ mỗi giây, yêu cầu bộ xử lý phải có băng thông lớn và thuật toán tối ưu để giảm độ trễ (Latency).
- Môi trường công nghiệp: Thiết bị cần có cấp bảo vệ IP65/IP67 để chống bụi bẩn, hơi dầu và rung động.
6. Tầm nhìn phát triển của thiết bị thị giác máy
Trong tương lai, định vị vật thể bằng thị giác máy sẽ tiếp tục phát triển mạnh mẽ nhờ sự kết hợp với các công nghệ tiên tiến như AIoT, Digital Twin và Edge AI. Những công nghệ này sẽ giúp hệ thống robot không chỉ hoạt động chính xác mà còn có khả năng tự học và tối ưu hóa theo thời gian thực.
Đặc biệt, việc xử lý dữ liệu tại biên (Edge Computing) sẽ giúp giảm độ trễ và tăng tốc độ phản hồi, trong khi Digital Twin cho phép mô phỏng và tối ưu hóa quy trình trước khi triển khai thực tế. Điều này sẽ giúp doanh nghiệp giảm rủi ro và nâng cao hiệu quả đầu tư.
Kết luận
Qua bài viết này, định vị vật thể bằng thị giác máy đã trở thành nền tảng quan trọng trong robot công nghiệp, giúp nâng cao độ chính xác, ổn định và hiệu suất sản xuất. Để triển khai hiệu quả, việc lựa chọn thiết bị phù hợp là yếu tố then chốt, trong đó Thiết Bị Robot cung cấp các linh kiện hỗ trợ doanh nghiệp.
Thiết bị robot là kênh phân phối trực tuyến các bộ phận, thiết bị robot mới hoặc đã qua sử dụng, dầu mỡ robot và các linh kiện cơ khí. Tại đây, chúng tôi tự hào cung cấp khối lượng lớn vật tư từ các thương hiệu và nhà cung cấp lớn, bao gồm: FANUC, ABB, Kuka, Yaskawa, Mitsubishi, Staubli, Hyundai, CKD, v.v.
Liên hệ ngay để được Thiết bị robot tư vấn trực tiếp:
Đường dây nóng: 091 9225 197
Địa chỉ: 97/2 Kha Vạn Cân, phường Hiệp Bình, TP.HCM
=============
Facebook: Thiết bị robot chính hãng.