
Hệ thống chuyển động ngoại vi bổ trợ robot là thành phần hạ tầng quan trọng trong các giải pháp tự động hóa công nghiệp hiện đại. Nhờ sự kết hợp giữa robot và các thiết bị chuyển động bổ trợ, cánh tay robot không còn hoạt động như một đơn vị độc lập mà trở thành một phần của hệ thống sản xuất đồng bộ và linh hoạt hơn. Để đạt được hiệu suất vận hành tối ưu, việc tích hợp các thiết bị ngoại vi như trục chuyển động, băng tải hay bàn xoay là yêu cầu cần thiết trong hầu hết các hệ thống robot hiện nay.
Bài viết này, Thiết bị robot sẽ phân tích chi tiết về cấu trúc cơ khí, ứng dụng thực tiễn cũng như những thách thức kỹ thuật trong quá trình triển khai các hệ thống này, dựa trên sự kết hợp giữa công nghệ điều khiển chuyển động và robot công nghiệp.
1. Tầm quan trọng của hệ thống chuyển động ngoại vi bổ trợ robot
Nhiều người thường lầm tưởng rằng chỉ cần một cánh tay robot hiện đại với số trục, khớp nối lớn là đủ để giải quyết mọi bài toán sản xuất. Tuy nhiên, thực tế cho thấy các trạm làm việc và hệ thống xung quanh mới là những yếu tố quyết định robot có thể phát huy hết khả năng hay không. Một hệ thống chuyển động ngoại vi bổ trợ robot đóng vai trò hỗ trợ, di chuyển và tăng cường phạm vi hoạt động, giúp tối đa hóa hiệu quả sử dụng thiết bị trong các môi trường công nghiệp khắc nghiệt.
Các hệ thống này không có một cấu trúc cố định mà thay đổi linh hoạt theo mức độ phức tạp của nhiệm vụ sản xuất:
- Vận hành máy (Machine Tending): Đây là cấp độ cơ bản nhất, tập trung vào việc đưa phôi vào và lấy sản phẩm ra khỏi máy công cụ (như máy CNC, máy đúc nhôm).
- Lắp ráp (Assembly): Đòi hỏi sự tỉ mỉ hơn trong việc định vị chi tiết và phối hợp giữa robot với các đồ gá (jig).
- Vận chuyển và xử lý vật liệu (Material Handling): Đây là cấp độ cao nhất về sự phức tạp, đặc biệt là các chức năng gắp và đặt (pick-and-place).
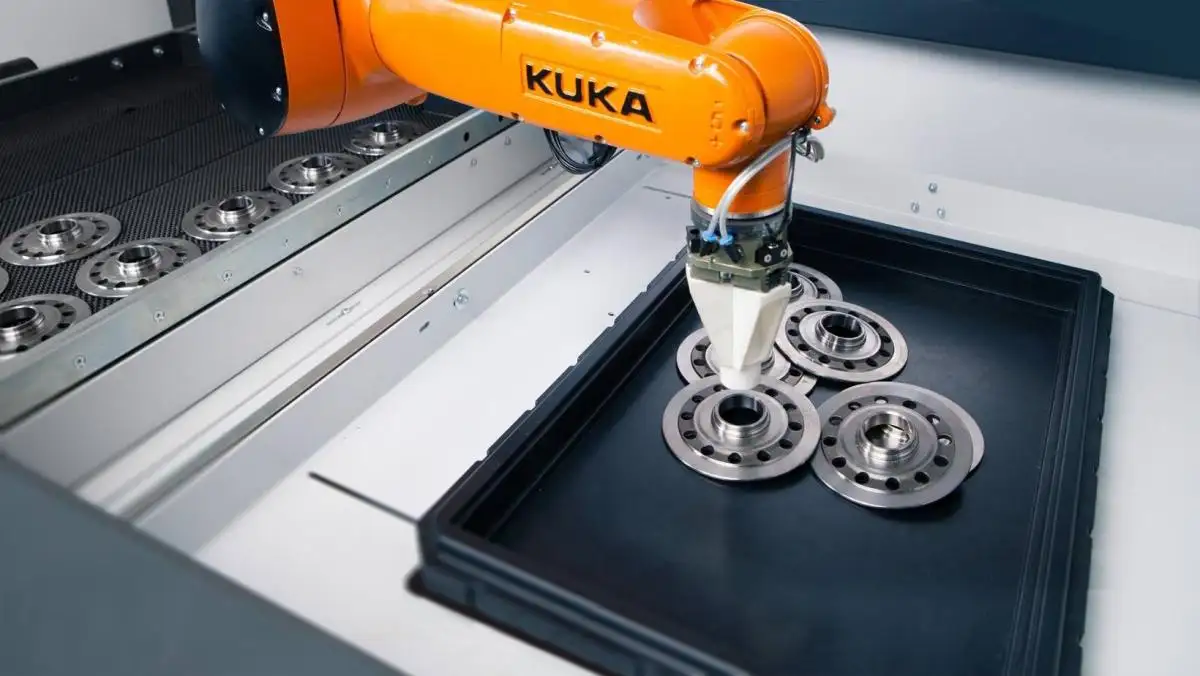
Trong các thiết lập gắp và đặt, sự phối hợp giữa tất cả các trục của robot, đầu cuối (end-effector) và hệ thống băng tải là cực kỳ quan trọng. Để tối ưu hóa, các kỹ sư hiện nay sử dụng phần mềm mô phỏng để tính toán vị trí robot so với băng tải, nhằm giảm thiểu hành trình di chuyển và tối ưu hóa thời gian chu kỳ (cycle time).
2. Trục thứ bảy (RTU): “Đôi chân” giúp Robot di chuyển linh hoạt
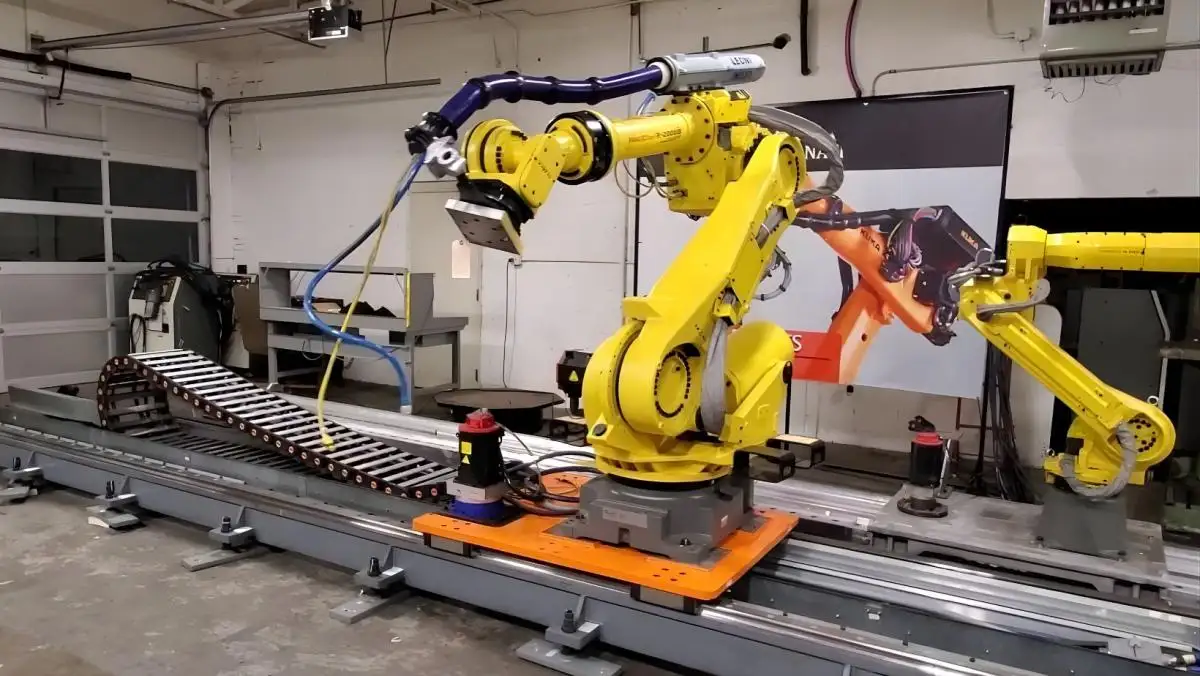
Không thể bàn luận đầy đủ về hệ thống chuyển động ngoại vi bổ trợ robot mà không nhắc đến hệ thống trục thứ bảy, hay còn gọi là bộ truyền động robot (RTU). Đây chính là “đôi chân” giúp robot vượt qua giới hạn của một vị trí cố định trên sàn nhà máy.
2.1. Cấu tạo cơ bản và nâng cao của RTU
Một RTU đơn giản nhất có thể chỉ là các cặp ray tuyến tính được gắn bệ đỡ vững chắc để robot được bắt vít lên trên. Tuy nhiên, các nhà sản xuất thiết bị gốc (OEM) thường thuê các nhà tích hợp chuyên dụng cho các trường hợp đòi hỏi độ chính xác cao.
Ví dụ, trong các tác vụ cắt gọt hoặc di chuyển chi tiết đúc qua nhiều máy công cụ khác nhau để gia công, RTU phải đảm nhận vai trò đồng bộ hóa chuyển động của nhiều trục cùng lúc. Nếu không có sự đồng bộ này, sai số động học trong quá trình gia công sẽ làm hỏng sản phẩm hoàn thiện.
2.2. Hai thách thức lớn nhất trong thiết kế RTU
Việc thiết kế và vận hành một RTU hiệu quả đối mặt với hai bài toán kỹ thuật hóc búa:
- Đồng bộ hóa phần mềm: Lập trình sao cho chuyển động của RTU khớp hoàn toàn với chuyển động khớp nối của các cánh tay robot mà chúng mang theo. Điều này đòi hỏi các thuật toán điều khiển quỹ đạo phức tạp.
- Duy trì chuyển động tuyến tính chính xác: Trên một quãng đường di chuyển dài nhiều mét, việc giữ cho sai số nằm trong mức cho phép (vài phần mười milimet) là một thử thách lớn về mặt cơ khí chính xác và bôi trơn hệ thống dẫn hướng.
3. Giải pháp cấp phôi tự động cho Robot cộng tác (Cobot)
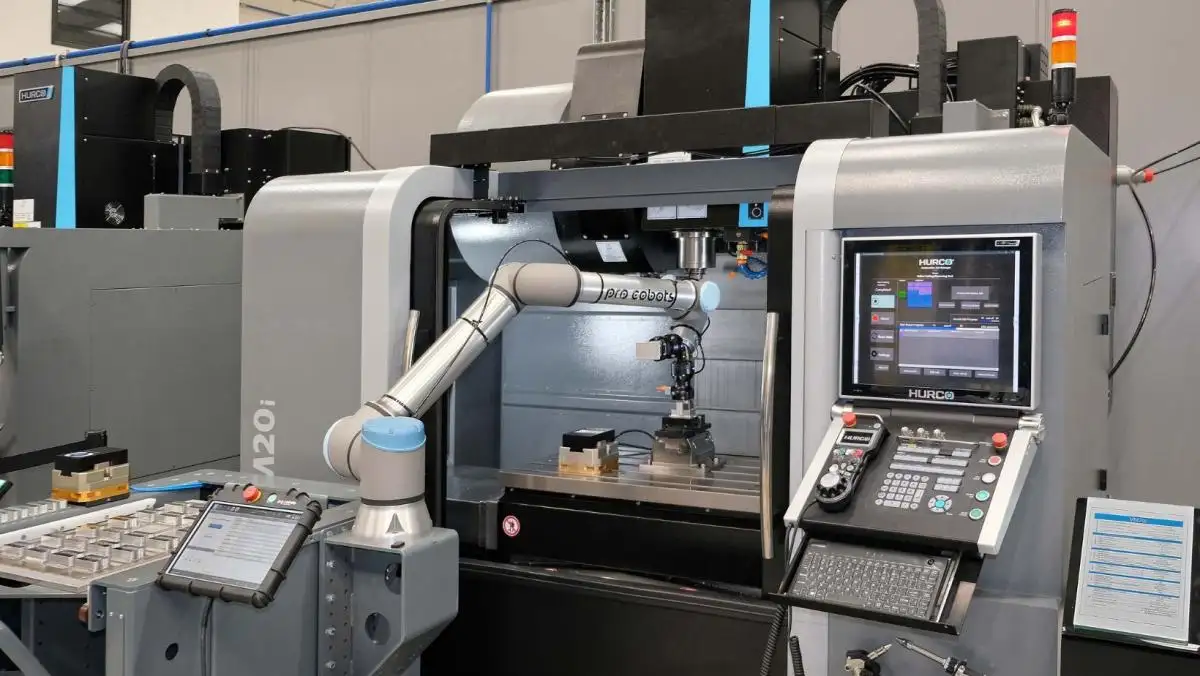
Một bước tiến đáng chú ý trong việc triển khai hệ thống chuyển động ngoại vi bổ trợ robot là các bộ cấp phôi tự động dành cho robot cộng tác (cobot). Điển hình là các giải pháp của PBC Linear phối hợp với Universal Robots (chuẩn UR+).
3.1. Đặc điểm cấu tạo và giao tiếp
Các hệ thống này thường là một giá đỡ tự động được thiết kế chuyên biệt cho ứng dụng vận hành máy CNC. Nó thực hiện nhiệm vụ cung cấp và sắp xếp các chi tiết gia công trước khi đưa vào quy trình gia công chính thức. Một bộ cấp phôi tiêu chuẩn bao gồm:
- Tháp chứa vật liệu bằng thép kín với sức chứa khoảng 17 khay, giữ được các chi tiết nặng đến 22,6 kg (50 lb).
- Giao diện người-máy (HMI) màn hình cảm ứng giúp người vận hành dễ dàng tùy chỉnh thông số.
- Hỗ trợ các giao thức truyền thông công nghiệp tiêu chuẩn như EtherNet/IP, Modbus và các giao tiếp cobot đặc thù.
3.2. Giá trị thực tiễn trong sản xuất
Tại các nhà sản xuất máy dệt thảm phức tạp (với hàng chục nghìn chi tiết), việc tự động hóa quá trình chuẩn bị và xử lý phôi đưa vào máy CNC thông qua bộ cấp phôi tự động đã giúp giảm tới 78% chi phí nhân công. Điều này cho thấy hệ thống ngoại vi không chỉ hỗ trợ kỹ thuật mà còn là lời giải cho bài toán tối ưu hóa chi phí vận hành.
4. RTU trục đứng và ứng dụng cho cấu cụm lắp ráp lớn
Khi phạm vi làm việc không chỉ dừng lại ở chiều ngang mà còn mở rộng theo chiều dọc, chúng ta cần đến các biến thể RTU trục đứng. Đây là thành phần quan trọng của hệ thống chuyển động ngoại vi bổ trợ robot trong các nhà máy có không gian hẹp hoặc yêu cầu làm việc trên cao. Các hệ thống này có thể đạt hành trình thẳng đứng tới 4m (13,1 ft), ứng dụng trong các lĩnh vực:
- Hậu cần và hàng không vũ trụ: Xử lý các cụm lắp ráp quá khổ như thân máy bay, ống tên lửa hoặc cấu trúc tàu biển.
- Nông nghiệp và Đóng gói: Tối ưu hóa không gian xếp dỡ hàng hóa trên các kệ cao tầng.
Lưu ý lắp đặt: Các hệ thống trục đứng cần một giá đỡ kết cấu cực kỳ ổn định. Chúng không thể được gắn trực tiếp vào tường nhà máy mà phải được bắt vít vào sàn hoặc tích hợp vào khung chịu lực của các hệ thống RTU nằm ngang để đảm bảo độ chính xác tuyệt đối.
5. Tối ưu hóa sự phối hợp giữa robot và hệ thống băng tải
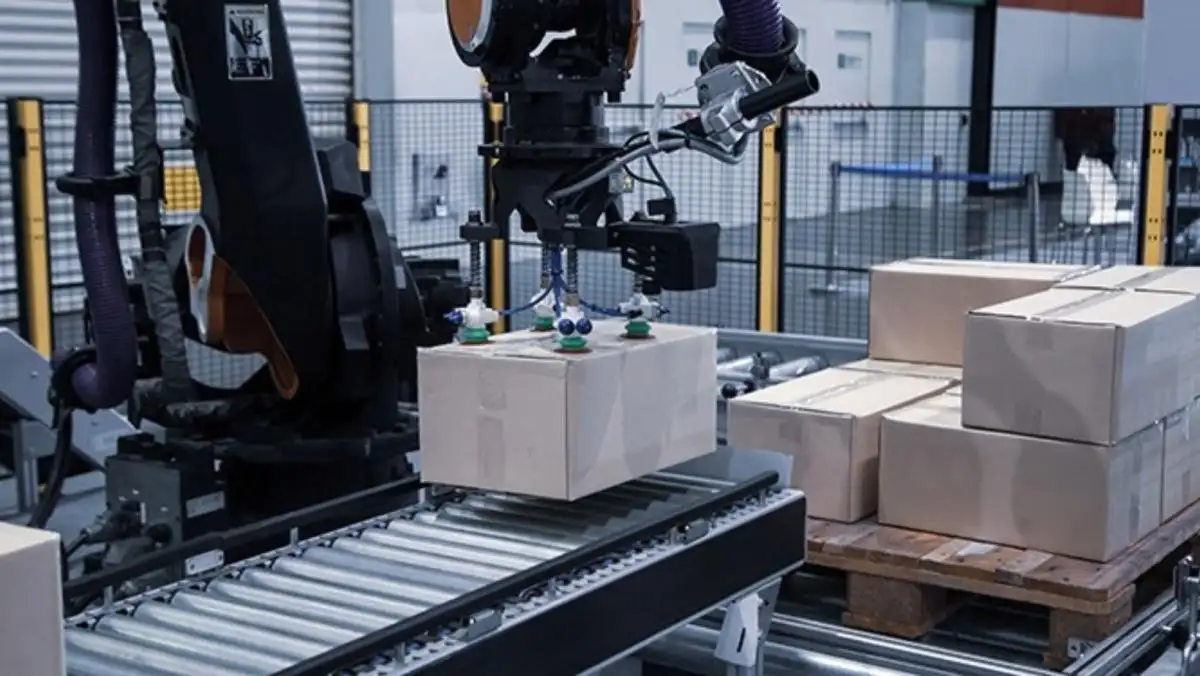
Trong tất cả các thành phần của hệ thống chuyển động ngoại vi bổ trợ robot, việc vận hành robot kết hợp với băng tải được coi là thách thức lớn nhất. Lý do chính nằm ở sự biến thiên về tốc độ và vị trí phôi trên dây chuyền.
5.1. Hệ thống băng tải định vị Pallet
Để đảm bảo độ chính xác, các nhà máy hiện đại chuyển hướng sang sử dụng hệ thống băng tải định vị pallet. Loại băng tải này cho phép các chi tiết gia công được cố định trên một pallet cứng, có thể lập trình để bắt đầu và dừng tại các vị trí chính xác tuyệt đối nhằm đồng bộ với chu kỳ làm việc của cánh tay robot.
5.2. Độ lặp lại và Công nghệ Servo
- Băng tải điều khiển động cơ Servo: Mang lại độ lặp lại điển hình khoảng ±0,75 mm tại tốc độ 100 vòng/phút.
- Hệ thống dẫn động trực tiếp (Direct Drive): Có thể đạt độ chính xác cao gấp 10 lần (±0,075 mm). Tuy nhiên, với độ chính xác này, người ta thường ưu tiên các máy lắp ráp cố định hơn là cánh tay robot khớp nối thông thường để đảm bảo tính ổn định tối đa.
Kết luận
Việc hiểu rõ về bên trong các hệ thống chuyển động ngoại vi bổ trợ robot giúp chúng ta cái nhìn toàn diện hơn về một giải pháp tự động hóa thành công. Không chỉ dừng lại ở cánh tay robot, sự phối hợp nhịp nhàng với trục thứ bảy, bộ cấp phôi và băng tải pallet chính là chìa khóa để nâng cao năng suất và độ chính xác trong công nghiệp.
Thiết bị robot là kênh phân phối trực tuyến các bộ phận, thiết bị robot mới hoặc đã qua sử dụng, dầu mỡ robot và các linh kiện cơ khí. Tại đây, chúng tôi tự hào cung cấp khối lượng lớn vật tư từ các thương hiệu và nhà cung cấp lớn, bao gồm: FANUC, ABB, Kuka, Yaskawa, Mitsubishi, Staubli, Hyundai, CKD, v.v.
Liên hệ ngay để được Thiết bị robot tư vấn trực tiếp:
Đường dây nóng: 091 9225 197
Địa chỉ: 97/2 Kha Vạn Cân, phường Hiệp Bình, TP.HCM
=============
Facebook: Linh kiện robot.