Xử lý việc mất dữ liệu mastering trên Fanuc sau khi thay pin
Mất dữ liệu mastering trên Fanuc sau khi thay pin hoặc sau kỳ nghỉ dài là sự cố phổ biến khiến robot Fanuc báo lỗi đỏ, chạy lệch vị trí và làm ngưng trệ toàn bộ dây chuyền sản xuất. Tuy nhiên, bạn hoàn toàn có thể kiểm soát và khôi phục hệ thống chỉ trong vòng 30 phút đến vài giờ nếu nắm đúng kỹ thuật.
Thay vì phải dạy lại (touch-up) hàng trăm điểm vị trí phức tạp, bài viết này sẽ hướng dẫn bạn hiểu rõ nguyên căn phần cứng, các bước xử lý mất dữ liệu mastering trên Fanuc chuẩn xác theo từng cấp độ và cách thiết lập quy trình bảo vệ trạm máy an toàn cho những đợt bảo trì sau.
Để nắm được bản chất của việc mất dữ liệu mastering trên Fanuc, người vận hành cần hiểu rõ nguyên lý vận hành của cụm điều khiển và cơ cấu phản hồi vị trí của các dòng controller như R-30iB, R-30iB Plus hay R-2000iA, M-10iA, LR Mate 200iD và CRX.
1.1. Cơ chế hoạt động của Absolute Pulse Coder
Mỗi trục chuyển động của robot Fanuc được giám sát bởi một bộ mã hóa vòng quay tuyệt đối (Absolute Pulse Coder). Thiết bị sẽ liên tục ghi nhận số xung cơ học (Pulse Count) tương ứng với từng góc quay của động cơ servo. Trong hệ điều hành Fanuc, “Mastering” chính là cầu nối đóng vai trò thiết lập mối quan hệ giữa số xung thô do encoder ghi nhận và tọa độ cơ khí thực tế (vị trí Zero cơ học) của từng khớp trục.
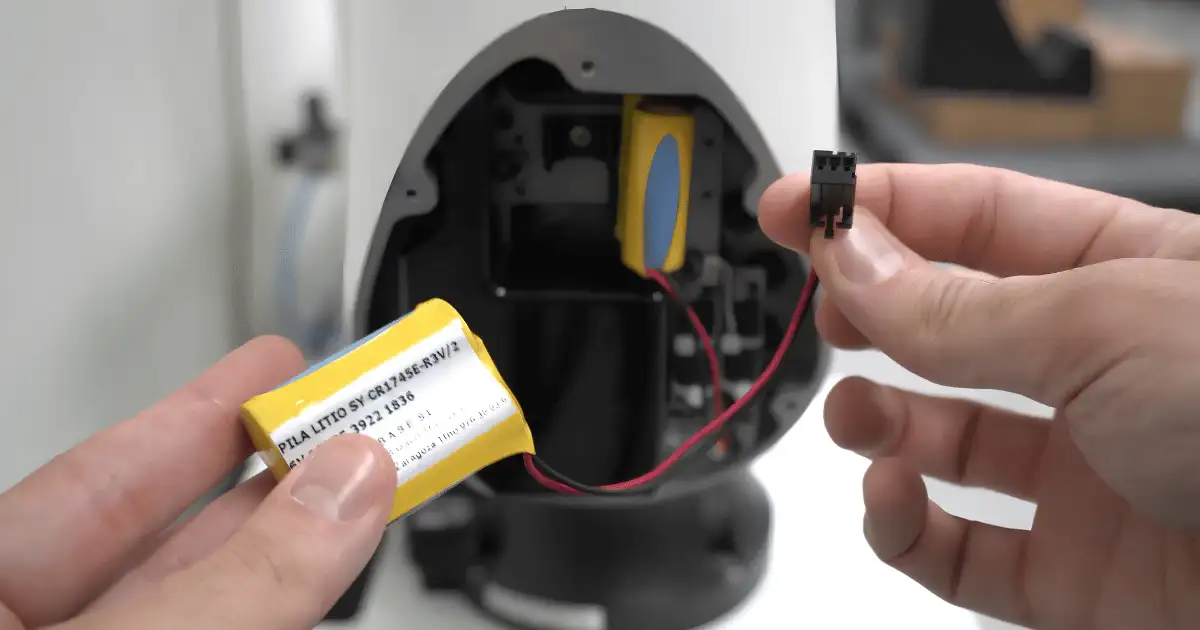
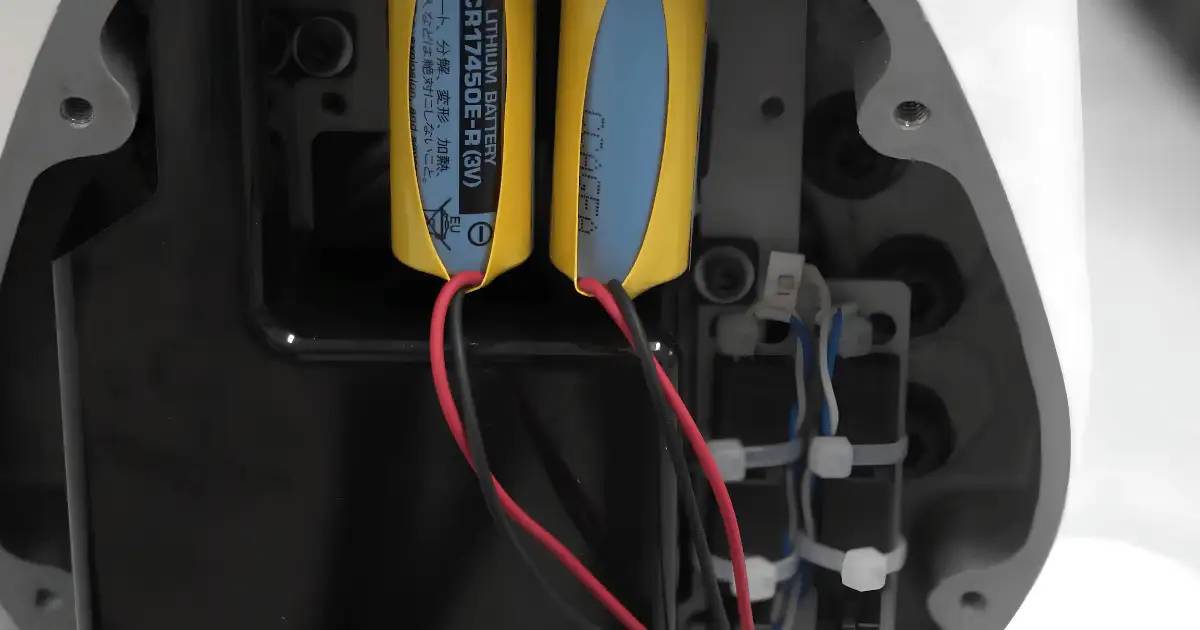
Dữ liệu xung được lưu trữ liên tục vào bộ nhớ tạm bằng nguồn điện áp từ cụm pin lithium dự phòng đặt ở chân đế robot hoặc thân cánh tay máy, duy trì ngay cả khi tủ điều khiển bị ngắt cầu dao tổng.
1.2. Nguyên nhân gốc rễ của lỗi mất dữ liệu mastering trên Fanuc
Nguyên nhân cốt lõi dẫn đến hiện tượng thay pin robot công nghiệp mất vị trí gốc thường bắt nguồn từ hai sai sót vận hành:
Rút pin khi tủ điều khiển đang tắt (Power OFF): Đây là lỗi phổ biến nhất. Khi tủ điều khiển ngắt điện hoàn toàn, nếu kỹ thuật viên rút giắc cắm pin dự phòng ra, nguồn điện nuôi bộ nhớ tạm của Pulse Coder lập tức tụt về 0V. Bộ nhớ encoder bị reset trắng chỉ trong tích tắc
Robot lưu kho hoặc ngừng hoạt động quá lâu:Việc không cấp nguồn cho robot quá 6 tháng sẽ khiến pin dự phòng tự xả cạn xuống dưới mức điện áp làm việc định danh. Sau khoảng 72 giờ không còn điện áp, encoder mất hoàn toàn mốc xung tham chiếu.
Khi các yếu tố này xảy ra, toàn bộ giá trị Master Count (DMR – DeadMan Reset Count) được lưu trữ trong CPU của tủ điều khiển hoàn toàn mất đồng bộ với vị trí cơ học thực tế của cánh tay robot, gây ra sự cố mất dữ liệu mastering trên Fanuc.
Mất dữ liệu mastering trên Fanuc sau khi thay pin nguyên nhân từ đâu (Nguồn Internet)
1.3. Nhận diện các mã cảnh báo đặc trưng
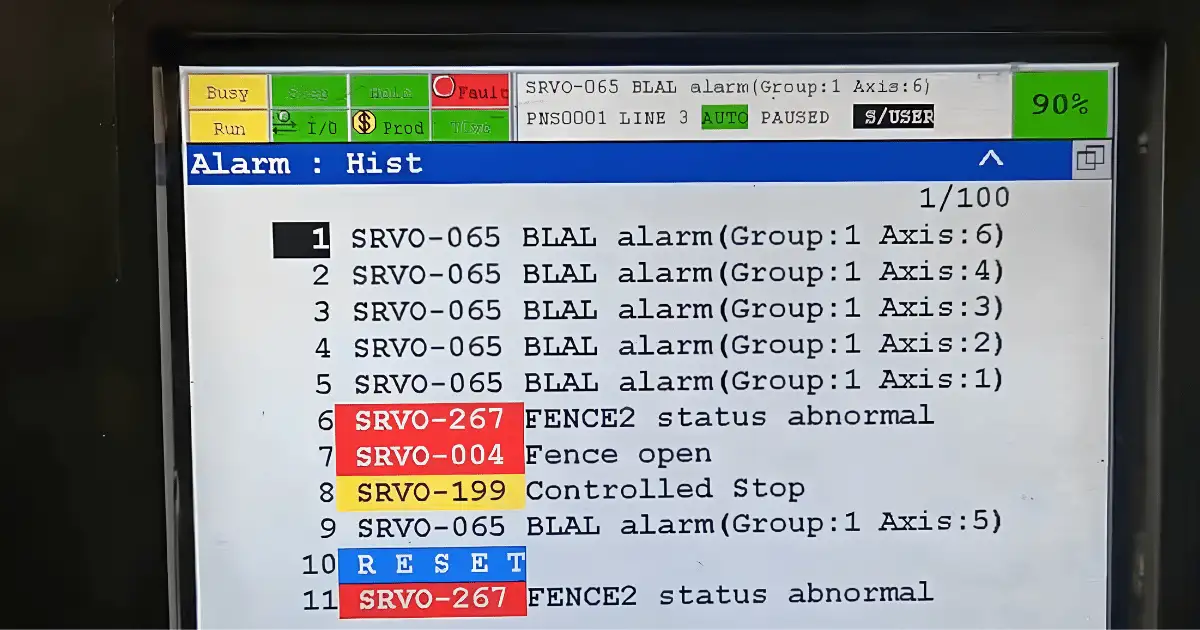
Khi bộ nhớ xung bị gián đoạn, màn hình tay dạy robot (Teach Pendant) sẽ xuất hiện chuỗi lỗi liên hoàn:
Báo hiệu điện áp pin dự phòng đã tụt xuống mức nguy hiểm hoặc nguồn nuôi xung của encoder đã mất hoàn toàn. Sự cố mất dữ liệu mastering trên Fanuc phát sinh trực tiếp từ mã cảnh báo này.
Lỗi INTP-106 & MCTL-003
Báo hiệu chương trình không thể tiếp tục thực thi vì hệ thống điều khiển không còn tin tưởng vào tính toàn vẹn của tọa độ khớp.
Lỗi MOTN-023
Trực tiếp thông báo trục robot chưa được thực hiện mastering.
Lỗi SYST-212
Xuất hiện cảnh báo tham số vùng an toàn DCS (Dual Check Safety) bị lệch do dữ liệu mastering trong CPU không khớp với dữ liệu giám sát an toàn.
2. Hướng dẫn chi tiết cách khắc phục lỗi mất dữ liệu mastering trên Fanuc
Tùy thuộc vào việc trạm máy có lưu trữ dữ liệu sao lưu trước đó hay không, kỹ thuật viên có thể áp dụng ba phương án kỹ thuật dưới đây để xử lý việc mất dữ liệu mastering trên Fanuc.
Trường hợp 1: Phục hồi nhanh dưới 30 phút bằng bản sao lưu AOA
Đây là cách khắc phục lỗi mất mastering Fanuc một cách tối ưu và nhanh chóng nhất. Phương pháp này áp dụng khi bạn có sẵn bản sao lưu toàn bộ (All of Above – AOA) của chính robot gặp sự cố và robot đã từng được thiết lập mốc tham chiếu Quick Master.
Bước 1: Bật nguồn tủ điều khiển, bấm phím RESET để bỏ qua trạng thái khóa cảnh báo do lỗi BZAL gây ra.
Bước 2: Cắm USB chứa file sao lưu AOA vào cổng USB của tủ điều khiển hoặc Teach Pendant. Truy cập theo đường dẫn: MENU > FILE > chọn F1 [LOAD] > chuyển con trỏ chọn thiết bị USB1: > tìm và chọn đúng tệp tin SYSMAST.SV> nhấn F4 [LOAD]và nhấn YES để xác nhận ghi đè dữ liệu mastering vào bộ nhớ hệ thống.
Bước 3: Khởi động nguội (Cold Start) lại bộ điều khiển Fanuc để nạp dữ liệu. Sau khi hệ thống khởi động lại, màn hình Teach Pendant sẽ hiển thị lại tọa độ khớp chính xác.
Bước 4: Xử lý bất đồng bộ an toàn DCS để xóa cảnh báo liên đới: Vào MENU > SYSTEM > chọn mục DCS > nhấn phím chức năng F3 [APPLY] > nhập mã bảo mật (mặc định là 1111) và xác nhận thay đổi để triệt tiêu lỗi SYST-212.
Bước 5: Đưa robot về chế độ chạy chậm T1, kiểm tra điểm tâm dụng cụ (TCP) tại đồ gá tham chiếu. Sai số lúc này thường nằm trong ngưỡng cực nhỏ dưới 0.5mm.Việc khôi phục bằng file SYSMAST.SV giúp bạn khắc phục nhanh chóng hiện tượng mất dữ liệu mastering trên Fanuc mà không tốn công sức cân chỉnh lại từng khớp vật lý.
Việc khôi phục bằng file SYSMAST.SVgiúp bạn khắc phục nhanh chóng hiện tượng mất dữ liệu mastering trên Fanuc mà không tốn công sức cân chỉnh lại từng khớp vật lý.
Khắc phục mất dữ liệu mastering trên Fanuc (Nguồn Internet)
Trường hợp 2: Khôi phục bằng tính năng Quick Master (Khi có mốc Power-Off)
Nếu trạm robot không lưu file SYSMAST.SV gần nhất nhưng trước đó đã từng thiết lập mốc tham chiếu Quick Master, bạn có thể đưa robot về mốc này để tái tạo lại vị trí:
Bước 1: Bật nguồn controller, xóa bỏ các lỗi dừng khẩn cấp và cảnh báo hệ thống.
Bước 2: Vào màn hình cài đặt biến hệ thống: MENU > SYSTEM > chọn Variables. Di chuyển đến biến MASTER_CMND và đổi giá trị tham số QUICK_MSTR thành 1 (TRUE).
Bước 3: Truy cập màn hình hiệu chuẩn: MENU > SYSTEM > Master/Cal. Nếu menu này bị ẩn, hãy kích hoạt biến MASTER_ENB = 1.
Bước 4: Dùng tay điều khiển (JOG) đưa cánh tay robot về đúng vị trí chuẩn đã đánh dấu mốc Quick Master trước đây.
Bước 5: Trên màn hình Master/Cal, di chuyển vệt sáng đến dòng QUICK MASTER > nhấn tổ hợp phím SHIFT + F5 [EXEC] và chọn xác nhận. Hệ thống sẽ ngay lập tức đồng bộ số xung encoder hiện tại làm giá trị gốc, giải quyết tình trạng mất dữ liệu mastering trên Fanuc.
Trường hợp 3: Hiệu chuẩn cơ khí thủ công Single Axis Master (Mất sạch dữ liệu backup)
Khi không có bất kỳ bản backup nào, phương án khắc phục mất dữ liệu mastering trên Fanuc duy nhất là căn chỉnh thủ công từng trục theo vạch dấu cơ khí của nhà sản xuất.
Bước 1: Chuyển bộ điều khiển sang chế độ vận hành bằng tay (MANUAL), cài đặt tốc độ JOG cực thấp (tối đa 5%).
Bước 2: Điều khiển từng trục từ J1 đến J6 (hoặc J7 nếu có thêm trục ngoài), quan sát bằng mắt thường và căn chỉnh sao cho các rãnh khắc vạch chuẩn cơ khí (witness marks/zero marks) trên phần vỏ đúc của thân robot khớp nhau một cách chính xác tuyệt đối.
Bước 3: Truy cập MENU > bấm phím 0 [NEXT]> chọn SYSTEM > nhấn F1 [TYPE] > chọn Master/Cal.
Bước 4: Chọn chế độ Single Axis Master. Di chuyển con trỏ lần lượt qua từng trục (J1 đến J6), nhấn F2 [EXEC] tại mỗi trục để xác nhận mốc Zero cơ khí.
Bước 5: Quay trở lại màn hình chính của Master/Cal, chọn mục CALIBRATE và xác nhận YES.
Bước 6: Để tránh việc mất dữ liệu mastering trên Fanuc lặp lại phức tạp ở lần sau, hãy bấm ngay phím F2 [SET QMR](Set Quick Master Reference) để hệ thống ghi nhớ mốc chuẩn hiện tại.
Bước 7: Nhấn F3 [APPLY] trong bảng điều khiển an toàn DCS để đồng bộ tham số mới.
3. Đánh giá độ sai lệch cơ khí & Quy trình bù sai số sau Master
Sau khi xử lý sự cố mất dữ liệu mastering trên Fanuc, hệ thống đã có thể di chuyển tọa độ bình thường, nhưng độ chính xác hình học của cánh tay robot sẽ có sự thay đổi nhất định.
3.1. Bảng so sánh độ chính xác sau khi hiệu chuẩn
Mỗi phương pháp xử lý mất dữ liệu mastering trên Fanuc mang lại mức độ chính xác cơ khí khác nhau
Đạt yêu cầu cho ứng dụng gắp thả (Pick & Place), hàn điểm, đóng bao
Căn vạch dấu thủ công (Single Axis Master)
±1.0mm – ±2.0mm
Mắt thường căn chỉnh luôn có sai số, bắt buộc phải dạy lại các điểm dung sai hẹp
3.2. Các bước hiệu chỉnh bắt buộc trước khi chạy Auto
Để đảm bảo robot không va chạm đồ gá sau khi xử lý mất dữ liệu mastering trên Fanuc, kỹ thuật viên bắt buộc phải tiến hành kiểm tra ba bước:
Ghi nhận Master Counts mới: Truy cập MENU > SYSTEM > Master/Cal > chọn DISPLAY MASTER. Chép chính xác hai giá trị MASTER_COUNT và REF_COUNT của từng trục ghi vào nhãn dán ở mặt trong cánh cửa tủ điện để phục vụ đối chiếu khẩn cấp khi gặp sự cố mất dữ liệu mastering trên Fanuc trong tương lai.
Kiểm tra hệ tọa độ (UFRAME & UTOOL): Đo kiểm lại các hệ tọa độ thao tác. Sai lệch mastering sẽ làm sai lệch điểm trung tâm công cụ TCP (Tool Center Point Drift), khiến các quỹ đạo nội suy đường thẳng (Linear) bị vặn xoắn.
Chạy thử Step Mode và Touch-up: Cho robot chạy từng câu lệnh ở tốc độ 10%. Đặc biệt rà soát kỹ các vị trí robot hoạt động gần singular positions, các điểm tiếp cận sát đồ gá định vị, khu vực có gắn camera vision hoặc các quỹ đạo có dung sai khắt khe dưới ±0.5 mm để thực hiện hiệu chỉnh điểm kịp thời.
4. Bảo trì thay pin robot đúng kỹ thuật để chống mất gốc
Chi phí do ngừng máy để xử lý mất dữ liệu mastering trên Fanuc lớn hơn rất nhiều so với chi phí bảo dưỡng phòng ngừa. Việc thiết lập quy trình bảo trì thay pin robot chuẩn xác sẽ giúp nhà máy loại trừ hoàn toàn rủi ro này.
4.1. Luôn thay pin khi tủ điều khiển đang BẬT NGUỒN (Power ON)
Bộ điều khiển Fanuc phải luôn được cấp điện trong toàn bộ quá trình thay pin bộ mã hóa vòng quay. Robot có thể đặt ở chế độ dừng tạm thời (nhấn nút HOLD hoặc khóa dừng khẩn cấp E-Stop).
Thao tác rút giắc cắm và lắp pin mới phải thực hiện theo nguyên tắc “Hot-swap” dứt khoát, hoàn tất trong vòng dưới 2 phút cho mỗi cụm pin. Việc duy trì nguồn điện của tủ điều khiển sẽ giữ cho bộ nhớ encoder luôn có điện áp nuôi, ngăn chặn triệt để lỗi mất dữ liệu mastering trên Fanuc.
Mất dữ liệu mastering trên Fanuc và bảo trì thay pin đúng kỹ thuật (Nguồn Internet)
4.2. Cài đặt cảnh báo điện áp thông minh
Trên các bộ điều khiển thế hệ mới, hãy chủ động kích hoạt tính năng tự chẩn đoán bằng cách vào biến hệ thống và cài đặt:
BATT_MONITOR = TRUE (hoặc đặt giá trị BATT_LOW_FAULT = 1).
Hệ thống sẽ liên tục theo dõi sụt áp và lập tức kích hoạt mã cảnh báo BATT-071 ngay khi điện áp của khối pin tụt xuống dưới ngưỡng 2.5 V. Nhờ đó, kỹ sư bảo trì sẽ có thời gian chủ động thực hiện bảo trì thay pin robot trước khi lỗi SRVO-062 BZALxuất hiện, làm phát sinh sự cố mất dữ liệu mastering trên Fanuc.
4.3. Xây dựng chu kỳ bảo dưỡng định kỳ tại nhà xưởng
Thời gian thay thế pin: Dù các dòng pin Lithium chuyên dụng cho Fanuc có tuổi thọ thiết kế 4 – 5 năm, các nhà máy tự động hóa nên chủ động thay mới định kỳ sau mỗi 2.5 đến 3 năm vận hành.
Kỷ luật sao lưu AOA: Lập kế hoạch sao lưu toàn bộ hệ thống (AOA Backup) định kỳ hàng quý. Mỗi cánh tay robot cần được lưu dữ liệu vào một USB riêng biệt và lưu trữ thêm một bản sao trên máy chủ nhà máy. Sở hữu tệp SYSMAST.SVcập nhật thường xuyên là giải pháp phòng ngừa rủi ro tốt nhất nếu chẳng may xảy ra sự cố mất dữ liệu mastering trên Fanuc.
Kết luận
Chủ động xây dựng quy trình bảo dưỡng và kỷ luật sao lưu định kỳ là chìa khóa then chốt để dây chuyền tự động hóa vận hành trơn tru, không bị ngắt quãng bởi sự cố mất dữ liệu mastering trên Fanuc.
Mẹo kiểm tra nhanh dành cho kỹ thuật viên
Tủ điều khiển đã BẬT nguồn chưa trước khi tháo pin?
Bạn đã chuẩn bị sẵn USB chứa file SYSMAST.SV của đúng mã robot này chưa?
Đã lưu lại hai thông số MASTER_COUNT và REF_COUNT vào nhãn tủ điện chưa?
Thực hiện chuẩn xác các bước trên, bạn sẽ không còn phải lo lắng về tình trạng mất dữ liệu mastering trên Fanuc trong mỗi đợt bảo dưỡng định kỳ của nhà xưởng.
Xem thêm:
Thiết bị robot là kênh phân phối trực tuyến các bộ phận, thiết bị robot mới hoặc đã qua sử dụng, dầu mỡ robot và các linh kiện cơ khí. Tại đây, chúng tôi tự hào cung cấp khối lượng lớn vật tư từ các thương hiệu và nhà cung cấp lớn, bao gồm: FANUC, ABB, Kuka, Yaskawa, Mitsubishi, Staubli, Hyundai, CKD, v.v.