

Trong thế giới của robot công nghiệp, nếu cánh tay robot chính là “cơ bắp” thì teach pendant chính là “đầu não trung tâm” cho phép con người giao tiếp trực tiếp với bộ não của máy móc. Bạn đã bao giờ thắc mắc làm thế nào để một kỹ thuật viên có thể điều khiển robot thực hiện các đường hàn tinh vi hay gắp linh kiện với độ chính xác đến từng milimet? Câu trả lời nằm ở thiết bị cầm tay đầy quyền năng này.
Bài viết dưới đây của THIETBIROBOT sẽ giải mã tất tần tật về tay dạy robot, nguyên lý vận hành và cách để bạn bắt đầu lập trình những điểm di chuyển cơ bản nhất.
1. Teach pendant là gì?
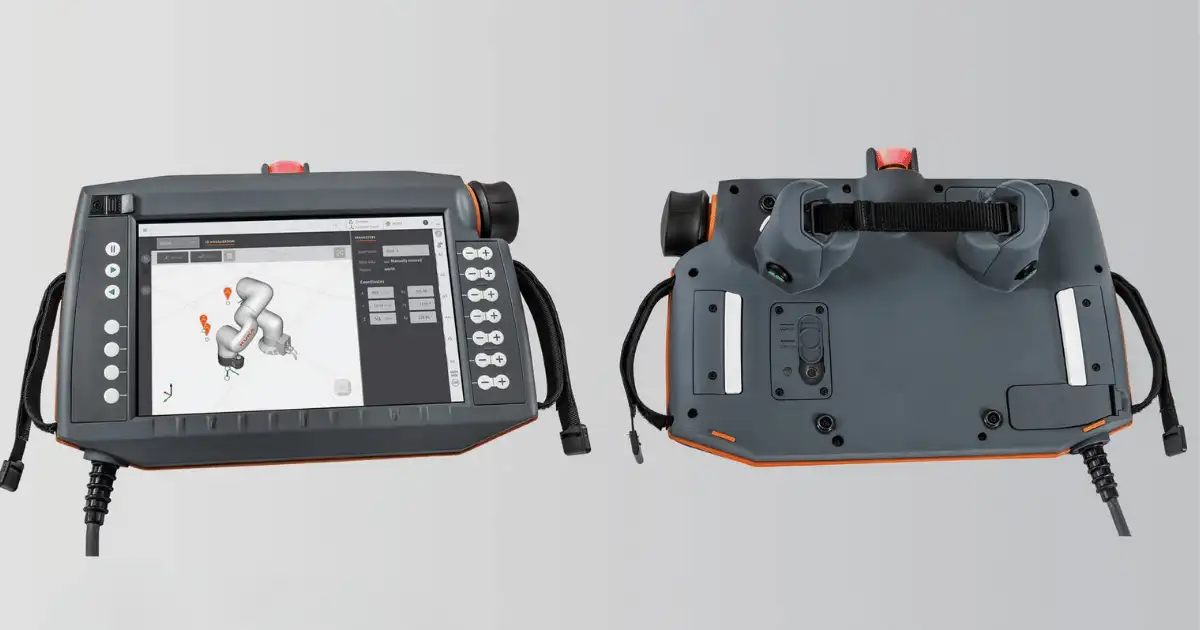
Robotic teach pendant (hay còn được gọi là tay dạy robot) là một thiết bị ngoại vi cầm tay được kết nối trực tiếp với bộ điều khiển robot. Thiết bị này có chức năng chính là cho phép người dùng vận hành, di chuyển robot thủ công, thiết lập các vị trí (điểm), chỉnh sửa chương trình và giám sát trạng thái hoạt động của hệ thống.
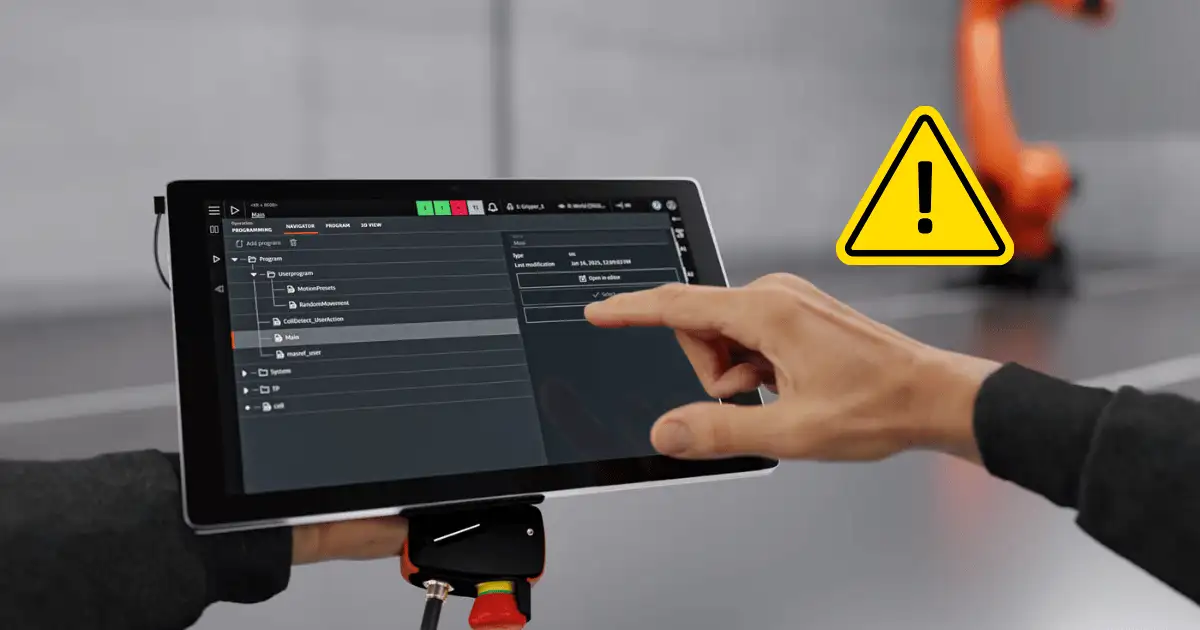
Hiện nay, hầu hết các hãng robot lớn như Fanuc, ABB, Yaskawa hay KuKa đều trang bị tay dạy – teach pendant với màn hình cảm ứng hiện đại, tích hợp thêm giao diện đồ họa giúp tối ưu hóa trải nghiệm của người dùng.
Cấu tạo cơ bản của một thiết bị teach pendant tiêu chuẩn:
- Màn hình hiển thị: Màn hình được thiết kế có khả năng chống chói và chịu được va đập trong quá trình sử dụng. Bên cạnh đó, đây chính là nơi hiển thị các dòng lệnh, tọa độ và thông số trạng thái của robot. Hiện nay, hầu hết các hãng đều chuyển sang màn hình cảm ứng điện dung để giúp kỹ thuật viên thao tác nhanh hơn trong quá trình vận hành.
- Nút dừng khẩn cấp (Emergency Stop): Nút màu đỏ đặc trưng giúp ngắt điện toàn bộ hệ thống ngay lập tức khi có sự cố.
- Nút Enabling Switch (Deadman Switch): Đây là bộ phận quan trọng nhất của Teach Pendant, buộc người vận hành phải giữ ở nấc giữa để robot có thể di chuyển trong chế độ dạy học. Nếu buông tay hoặc bóp quá chặt (do giật mình), robot sẽ dừng lại ngay lập tức.
- Cụm phím Jog Keys: Các phím dùng để điều khiển robot di chuyển theo các trục X,Y,Z hoặc các khớp J1,J2,J3, etc.
2. Nguyên lý hoạt động và cơ chế truyền tin của teach pendant
Nguyên lý cốt lõi của teach pendant dựa trên việc truyền nhận tín hiệu kỹ thuật số hai chiều giữa thiết bị và bộ điều khiển trung tâm:
- Giai đoạn gửi lệnh: Khi bạn nhấn một phím di chuyển trên Teach Pendant, lệnh sẽ được mã hóa thành tín hiệu số và gửi qua dây cáp (hoặc sóng không dây ở phiên bản mới). Controller sẽ nhận tín hiệu này và tính toán các phép toán hình học ngược để điều khiển các motor Servo tại mỗi khớp trục di chuyển.
- Giai đoạn phản hồi: Các cảm biến và encoder trên các trục robot liên tục gửi dữ liệu vị trí về controller. Sau khi nhận được dữ liệu, controller sẽ tiến hành xử lý dữ liệu này và gửi ngược lại để hiển thị tọa độ thực tế lên màn hình teach pendant.
Quy trình này diễn ra liên tục với tần số hàng trăm lần mỗi giây, nhằm đảm bảo rằng những gì bạn thấy trên teach pendant hoàn toàn khớp với chuyển động thực của robot.
3. Vai trò của tay dạy robot trong vận hành hệ thống tự động hóa
Không phải ngẫu nhiên mà dù công nghệ lập trình trên máy tính đã rất phát triển, nhưng mỗi robot công nghiệp khi xuất xưởng đều bắt buộc phải đi kèm một tay dạy (teach pendant). Thiết bị này đóng vai trò như một cầu nối giữa con người và máy móc với 4 nhiệm vụ cốt lõi:
3.1. Tối ưu hóa thời gian lập trình tại hiện trường
Lập trình trên phần mềm có thể giả lập quỹ đạo, nhưng thực tế khi trực tiếp thực hiện tại nhà máy luôn có những sai số về vị trí vật thể, ánh sáng hay độ rung của sàn. Teach pendant cho phép kỹ thuật viên đứng ngay sát robot, quan sát trực tiếp và tinh chỉnh từng milimet của vị trí.
Việc điều chỉnh trực tiếp qua teach pendant giúp tiết kiệm hàng giờ đồng hồ so với việc phải quay lại máy tính để sửa code rồi nạp lại vào bộ điều khiển.
3.2 Đảm bảo an toàn tuyệt đối cho người và thiết bị
Trong giai đoạn thiết lập (Setup), robot có thể xảy ra va chạm do sai sót trong tính toán. Teach Pendant được thiết kế như một “chốt chặn” an toàn. Nhờ tích hợp nút dừng khẩn cấp và nút an toàn 3 nấc, người vận hành có thể ngắt mọi chuyển động của robot chỉ trong một cái chớp mắt nếu thấy dấu hiệu nguy hiểm. Đây chính là vai trò không thể thay thế bằng bất kỳ phần mềm hay máy tính nào.
3.3. Trung tâm phán đoán và xử lý sự cố nhanh chóng
Khi hệ thống robot gặp lỗi, Teach Pendant là thiết bị đầu tiên thông báo mã lỗi và gợi ý cách khắc phục. Thay vì phải kết nối máy tính phức tạp, kỹ thuật viên chỉ cần nhìn màn hình tay dạy robot để kiểm tra trạng thái I/O, kiểm tra dòng điện của từng trục hay xem lịch sử vận hành. Điều này giúp giảm thiểu tối đa thời gian dừng máy, đảm bảo dây chuyền luôn hoạt động ổn định.
3.4. Công cụ đào tạo và chuyển giao công nghệ trực quan
Cùng với sự phát triển của công nghệ, giao diện của teach pendant ngày càng thân thiện, giúp cho việc đào tạo kỹ thuật viên mới ngày càng trở nên dễ dàng hơn. Thay vì phải học những dòng lệnh code khô khan, kỹ thuật viên có thể sử dụng các phím bấm trực quan trên teach pendant để điều khiển robot theo ý muốn, từ đó nhanh chóng làm chủ công nghệ và tự tin hơn trong việc vận hành sản xuất hằng ngày.
4. Hướng dẫn lập trình điểm cơ bản
Để thiết lập một chương trình chuyển động của robot, kỹ thuật viên không chỉ đơn thuần là “dạy” robot vị trí mà còn phải xác định chính xác cách thức robot di chuyển giữa các vị trí đó. Dưới đây chính là quy trình chi tiết:
4.1. Khai báo điểm và các kiểu di chuyển
Trên giao diện của tay dạy, khi bạn ghi nhớ một điểm, bạn bắt buộc phải lựa chọn một trong các kiểu di chuyển sau. Đây chính là yếu tố quyết định độ mượt mà và tính an toàn của quỹ đạo:
- Joint Motion (Lệnh di chuyển khớp – J): Robot sẽ di chuyển đến điểm đích bằng cách xoay tất cả các khớp cùng một lúc theo con đường nhanh nhất. Đường đi này thường là một đường cong trong không gian. Bạn nên dùng lệnh này trên Teach Pendant khi di chuyển robot ở các khoảng trống không có vật cản.
- Linear Motion (Lệnh di chuyển thẳng – L): Robot sẽ di chuyển điểm trung tâm công cụ (TCP) theo một đường thẳng tuyệt đối giữa hai điểm. Lệnh này cực kỳ quan trọng trong tay dạy khi thực hiện các tác vụ đòi hỏi sự chính xác như hàn, cắt hoặc bôi keo.
- Circular Motion (Lệnh di chuyển cung tròn – C): Yêu cầu xác định ít nhất 3 điểm để tạo thành một cung tròn
4.2. Cấu trúc một câu lệnh lập trình trên Teach Pendant
Một dòng lệnh hoàn chỉnh được ghi lại trên Teach Pendant thường bao gồm 4 thành phần chính mà bạn cần phải cấu hình:
- Motion Type: Kiểu di chuyển (J, L hoặc C).
- Point Position: Số thứ tự của điểm đã lưu (Ví dụ: P[1]).
- Speed: Tốc độ di chuyển (Tính theo % hoặc mm/s, ví dụ: 50% hoặc 2000 mm/s).
- Termination: Độ chính xác tại điểm đích (Ví dụ: FINE để robot dừng hẳn tại điểm hoặc CNT/CNT50 để robot di chuyển mượt qua điểm mà không dừng lại).
4.3. Quy trình thực hiện trên thiết bị
- Bước 1 (Jogging robot): Cầm Teach Pendant, giữ nút Enabling Switch và dùng phím Jog để đưa robot đến vị trí P[1].
Bước 2 (Record Point): Chọn lệnh chèn dòng mới trên màn hình tay dạy, chọn kiểu di chuyển (ví dụ: Joint) và nhấn Enter để máy tự động lưu tọa độ vào điểm P[1].
Bước 3 (Lặp lại cho các điểm tiếp theo): Tiếp tục đưa robot đến vị trí P[2] và chọn lệnh di chuyển Linear để robot đi thẳng từ P[1] sang P[2].
Bước 4 (Chỉnh sửa thông số): Sử dụng bàn phím trên Teach Pendant để thay đổi vận tốc và độ chính xác (Termination) cho phù hợp với yêu cầu sản xuất.
Bước 5 (Chạy thử – Test Run): Nhấn phím Forward (Tiến) trên Teach Pendant để robot chạy thử từng dòng lệnh ở tốc độ thấp, đảm bảo quỹ đạo không va chạm với đồ gá.
5. Những lưu ý an toàn “sống còn” khi sử dụng thiết bị
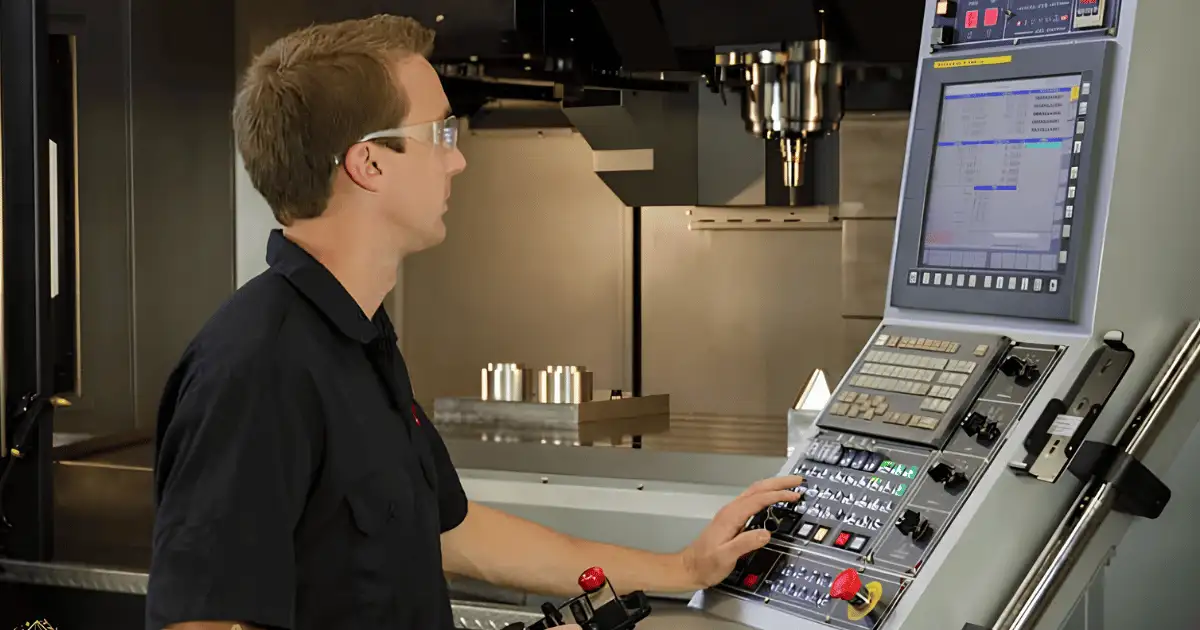
Việc cầm trên tay một chiếc Teach Pendant đồng nghĩa với việc bạn đang nắm giữ tính mạng của chính mình và của đồng nghiệp. Hãy tuân thủ các quy tắc sau:
- Quy tắc nút Deadman: Tuyệt đối không tìm cách vô hiệu hóa nút an toàn 3 nấc vì đây chính là lớp bảo vệ cuối cùng khi robot mất kiểm soát.
- Tư thế đứng: Luôn đứng ở vị trí có thể quan sát rõ các khớp của robot và luôn có đường lui nếu robot lao về phía mình.
- Tốc độ an toàn: Khi dạy điểm bằng Teach Pendant, tuyệt đối không để tốc độ quá 250 mm/s trong vùng làm việc gần con người.
Kết luận
Thông qua bài viết trên, có thể thấy teach pendant có vai trò quan trọng trong việc điều khiển và kiểm soát robot trực tiếp tại hiện trường. Việc nắm giữ cách vận hành của tay dạy robot không chỉ đảm bảo an toàn tuyệt đối cho kỹ thuật viên mà còn là yếu tố then chốt giúp doanh nghiệp tối ưu hóa năng suất và xử lý sự cố tức thì.
Thiết bị robot là kênh phân phối trực tuyến các bộ phận, thiết bị robot mới hoặc đã qua sử dụng, dầu mỡ robot và các linh kiện cơ khí. Tại đây, chúng tôi tự hào cung cấp khối lượng lớn vật tư từ các thương hiệu và nhà cung cấp lớn, bao gồm: FANUC, ABB, Kuka, Yaskawa, Mitsubishi, Staubli, Hyundai, CKD, v.v.
Liên hệ ngay để được Thiết bị robot tư vấn trực tiếp:
Đường dây nóng: 091 9225 197
Địa chỉ: 97/2 Kha Vạn Cân, phường Hiệp Bình, TP.HCM
=============
Facebook: Thiết bị robot chính hãng.